

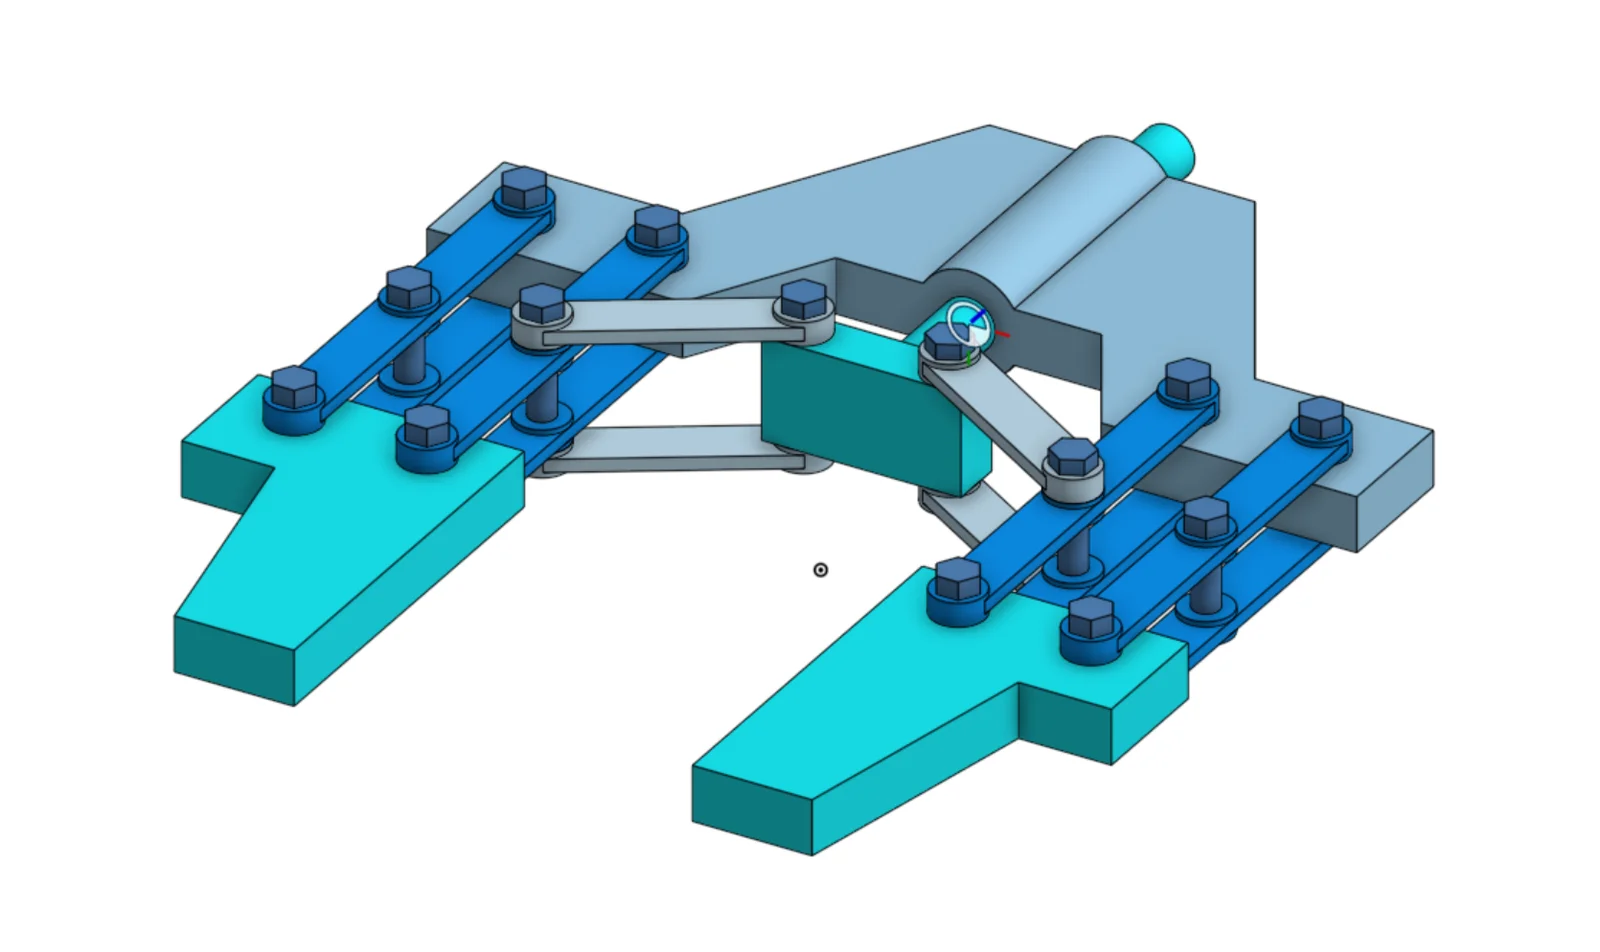


Kẹp giữ sợi Filament
 Tác giảtinx_1344834Lượt thích1,2 NLượt tải6 N
Dựng một phiên bản khác của mẫu này.
Căn chỉnh hai nửa khung chính (màu xám) sao cho các rãnh trung tâm hướng vào nhau.
Đặt cụm thanh trục màu xanh mòng két vào đúng rãnh trung tâm, đảm bảo khối hình chữ nhật nằm gọn bên trong khoang giữa.
Dùng các thanh liên kết ngắn màu xám để nối khối trung tâm màu xanh mòng két với các lỗ phía trong của khung chính.
Cố định các khớp xoay này bằng bu-lông.
Đặt các tay đòn liên kết dài màu xanh dương ở mặt ngoài của khung chính.
Luồn bu-lông qua các đầu liên kết vào những lỗ phía ngoài của khung để tạo cơ chế chuyển động kiểu cắt kéo (scissor-action).
Đặt hai ngàm kẹp lớn hình chữ T màu xanh mòng két ở hai phía đối diện của cụm lắp ráp.
Căn chỉnh các đầu tự do của cả thanh liên kết màu xanh dương và xám vào các lỗ trên ngàm kẹp, sau đó chốt cố định chúng bằng số bu-lông còn lại.
Kiểm tra xem tất cả 20 ốc/bu-lông đã được lắp đúng vị trí và bằng phẳng hay chưa.
Đảm bảo các kết nối vừa khít nhưng không bị quá chặt để toàn bộ cơ chế có thể co giãn một cách mượt mà.
Tác giảtinx_1344834Lượt thích1,2 NLượt tải6 N

 Tác giảprusa-researchLượt thích0Lượt tải2,7 N

 Tác giảpjs37Lượt thích0Lượt tải155

 Tác giảgafyx3dLượt thích0Lượt tải121

 Tác giảduo3dprintLượt thích0Lượt tải153

 Tác giảlaserbaconLượt thích0Lượt tải172

 Tác giảswimLượt thích0Lượt tải109

 Tác giảlk-3d-printsLượt thích0Lượt tải207

 Tác giảarhi_585078Lượt thích64Lượt tải542

 Tác giảleopoldmozartLượt thích0Lượt tải136

 Tác giả3d-mmakerLượt thích0Lượt tải114

 Tác giảnadir-cn3dLượt thích0Lượt tải110