


Khuôn Vẽ Sơ Đồ Mạch Điện Tử (Kích Thước Thẻ ATM)
 Tác giảBoonby_1059917Lượt thích659Lượt tải1,2 N
Dựng một phiên bản khác của mẫu này.
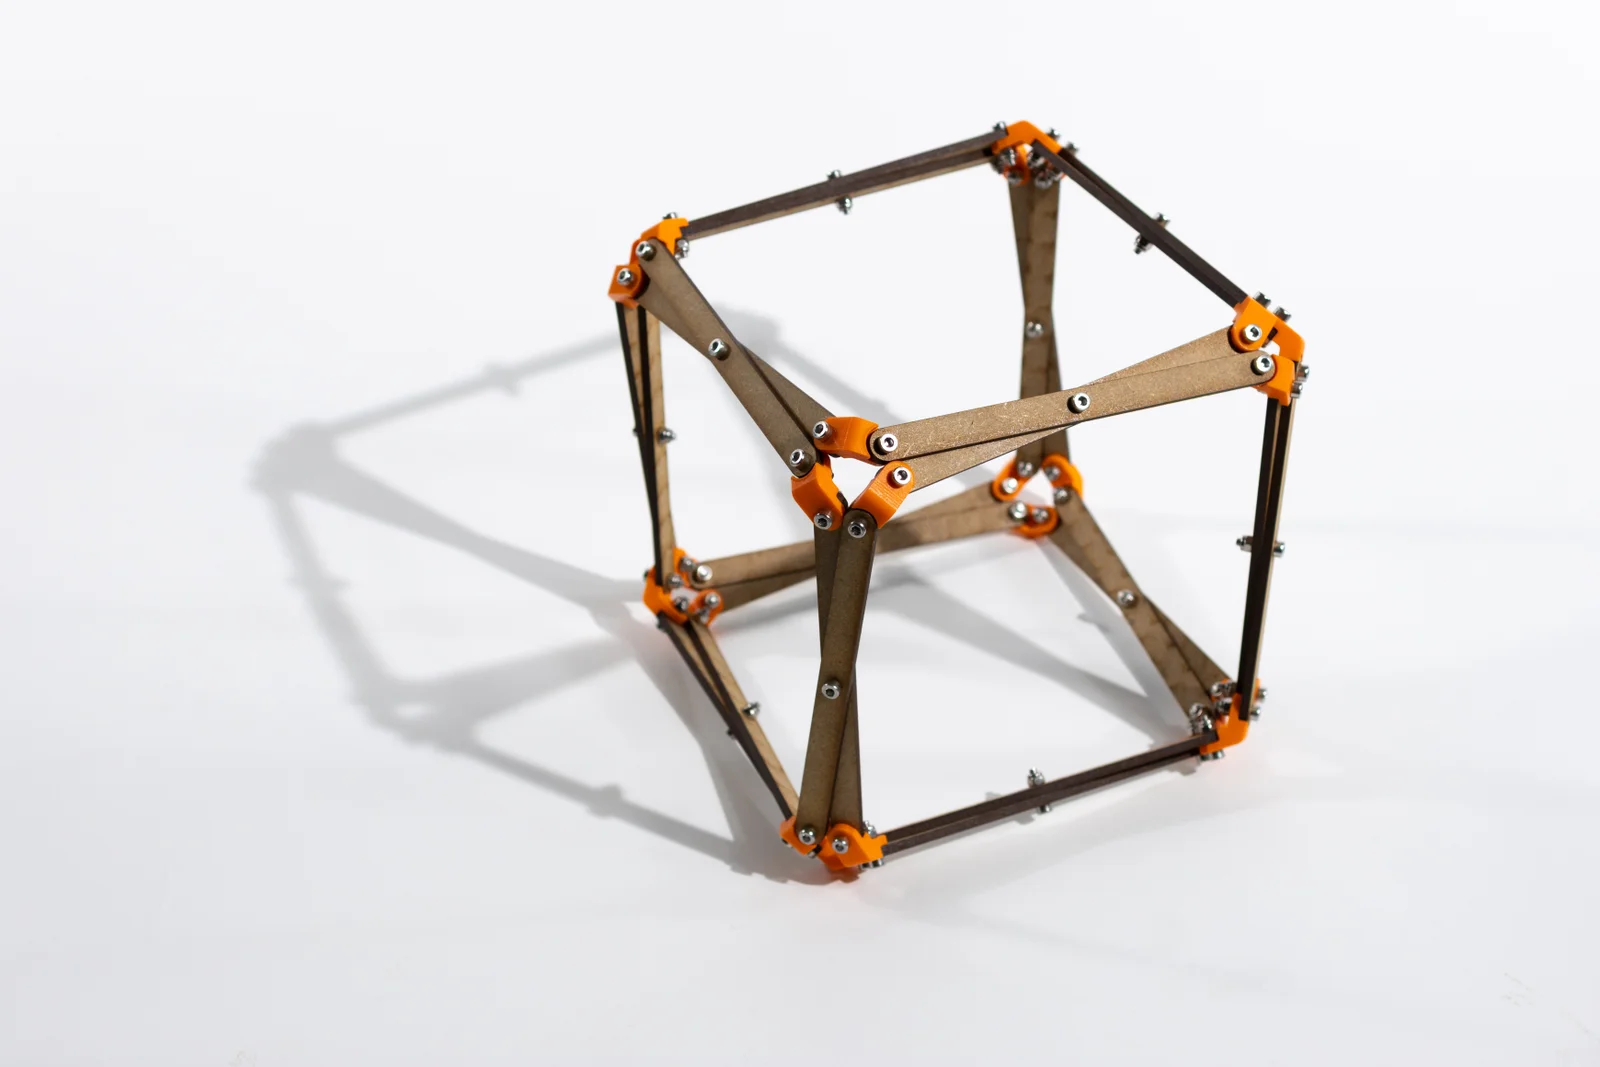
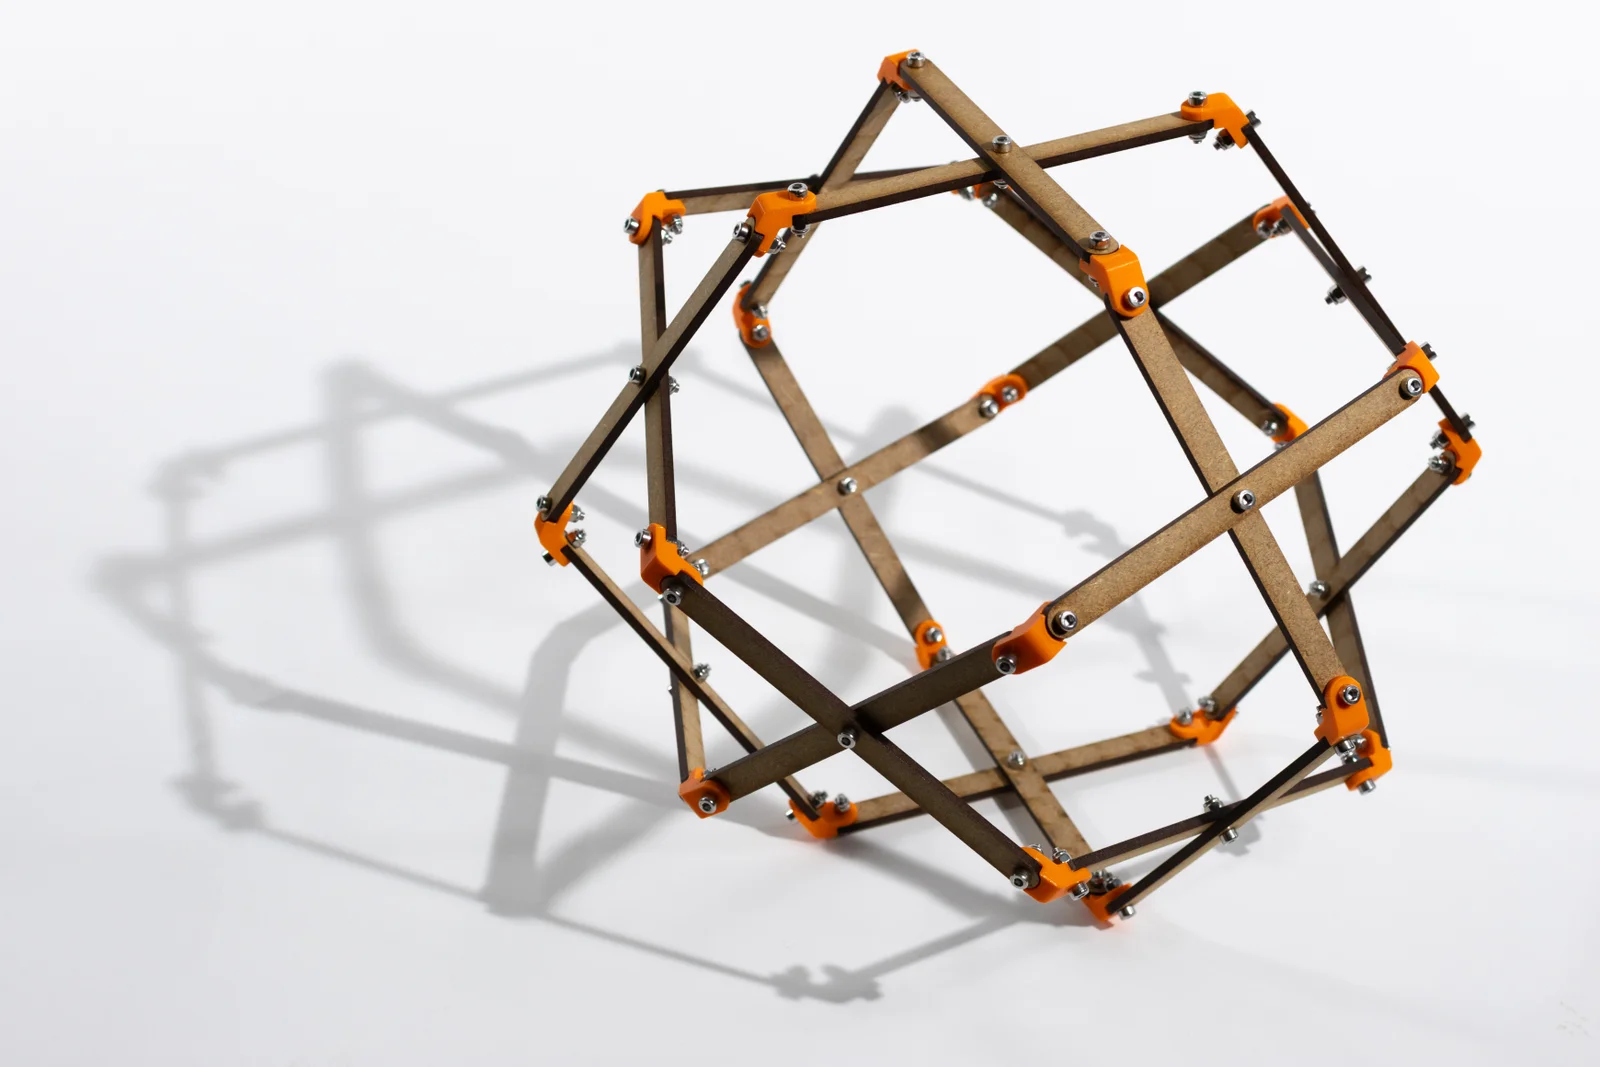
Đây là một mô hình cơ cấu có khả năng biến đổi hình dạng. Hai trạng thái của nó là hình lập phương và hình bát diện, đi qua một trạng thái trung gian là hình khối tám mặt bán đều (cuboctahedron). Nó còn có thể biến đổi sang các hình dạng khác, tạo nên một thử thách nhỏ để tìm cách xoay chuyển nó về trạng thái mà bạn mong muốn.
Để lắp ráp mô hình này, bạn cần chuẩn bị:
Đầu tiên, bạn hãy ghép các thanh nối thành từng cặp bằng 12 bu lông và đai ốc để tạo thành 12 hình chữ "X", khớp tại tâm của chúng. Mỗi hình "X" sẽ được định hướng sao cho bu lông hướng về phía tâm của hình lập phương hoặc bát diện, vì vậy mỗi hình "X" sẽ có một thanh nằm trong và một thanh nằm ngoài. Mỗi đầu của thanh nối sẽ được gắn (bằng một bộ bu lông và đai ốc khác) vào một đầu của đầu nối. Các đầu nối có hai đầu trong và ngoài: hãy gắn đầu trong của đầu nối vào thanh ngoài và đầu ngoài của đầu nối vào thanh trong.
Khi hoàn thành, các thanh và đầu nối sẽ tạo thành bốn hình lục giác. Điều này sẽ dễ quan sát nhất trong bức ảnh chụp trạng thái "trung gian".
Việc sử dụng đai ốc nyloc là rất cần thiết để các bu lông đóng vai trò như trục xoay. Nếu không có lớp nylon bên trong, đai ốc sẽ tự nới lỏng ra hoặc bạn sẽ phải siết chặt đến mức các khớp không thể chuyển động được.
Cấu trúc này đã được khám phá độc lập (trước mình ba tháng!) bởi Yuan Liao, Gökhan Kiper và Sudarshan Krishnan. Bạn có thể xem bài báo nghiên cứu của họ với tiêu đề "Reconfigurable polyhedral mechanisms using scissor-like elements with cantellation transformation between dual geometries" trên tạp chí Mechanism and Machine Theory, tập 215 (2025) 106187 (https://doi.org/10.1016/j.mechmachtheory.2025.106187).
Cảm ơn Edmund Harriss đã chụp những bức ảnh này, và cảm ơn FabLab tại Đại học Sorbonne nơi mình đã tạo mẫu cho mô hình này.
Tác giảBoonby_1059917Lượt thích659Lượt tải1,2 N

 Tác giảFabianVeileLượt thích414Lượt tải1,5 N

 Tác giảgillisLượt thích121Lượt tải2,1 N

 Tác giảMarciLượt thích87Lượt tải297

 Tác giảstrifu_4061046Lượt thích151Lượt tải1,3 N

 Tác giảfifindrLượt thích11Lượt tải125


 Tác giảzoltanfLượt thích73Lượt tải279

 Tác giảleizerdesign_249154Lượt thích62Lượt tải802

 Tác giảHonzalLượt thích246Lượt tải181

 Tác giảactualnameLượt thích0Lượt tải382

 Tác giảnleinadLượt thích56Lượt tải185