

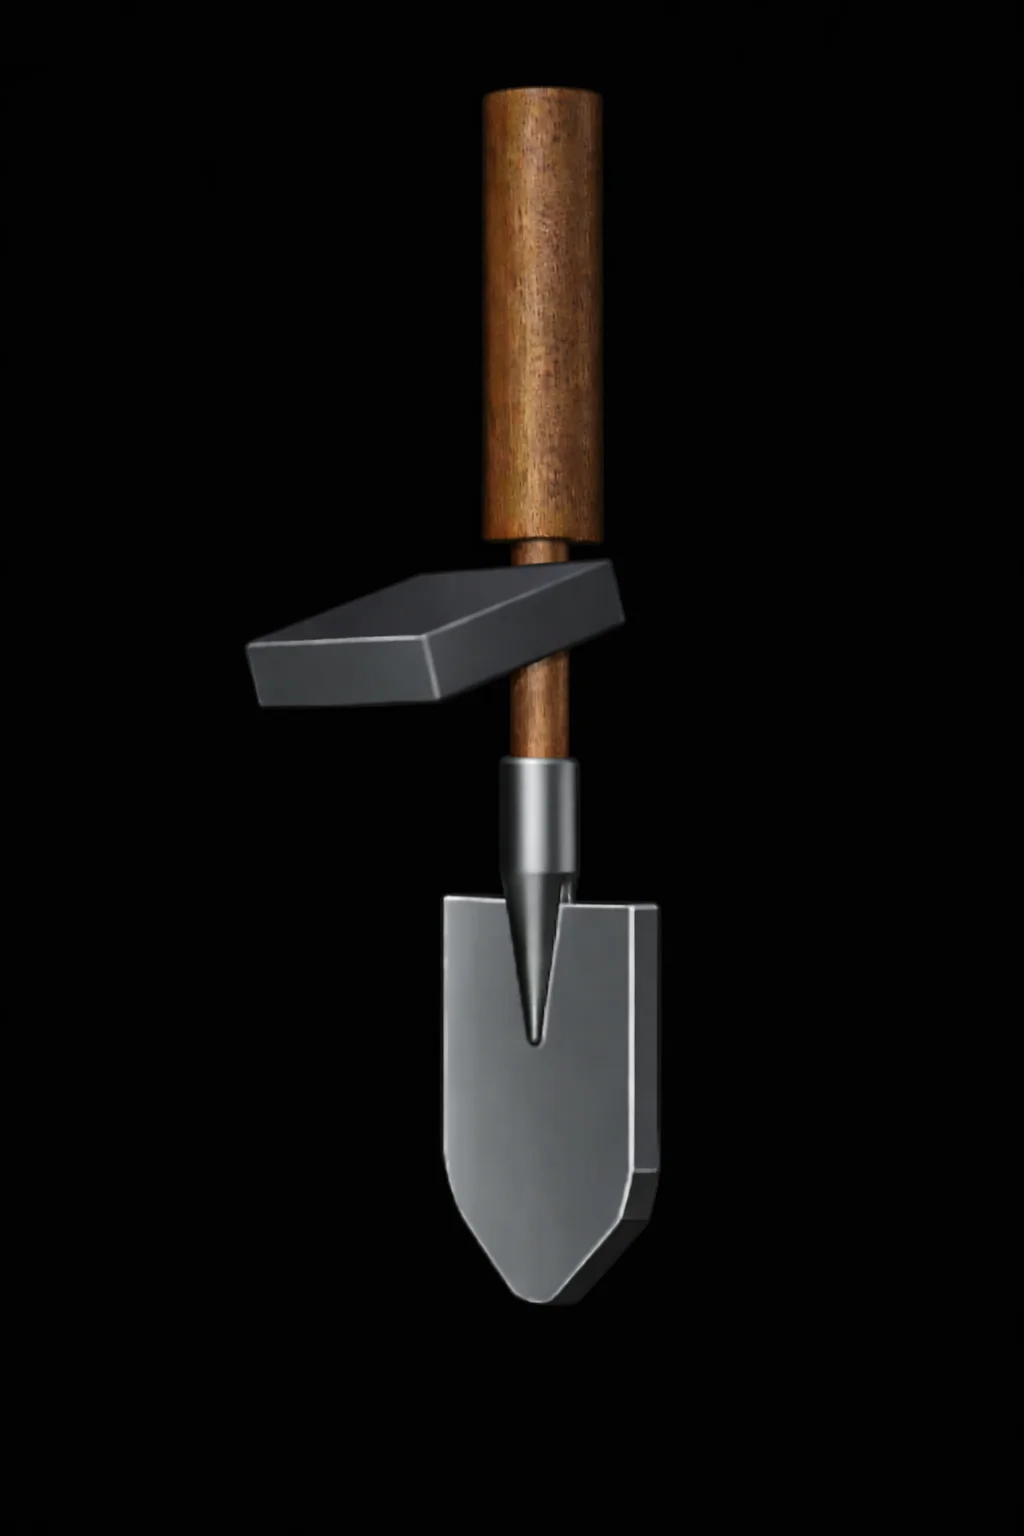


Key organizer Lite - Khung xương tối giản cho EDC
 Tác giảAustin Wolt WoltLượt thích162Lượt tải374
Dựng một phiên bản khác của mẫu này.
Bảng thông số:
2. Tính năng cốt lõi
Tích hợp module GPR ngay trên lưỡi xẻng để quét lớp nông dưới bề mặt
Cảm biến ultrasonic tầm ngắn để xác nhận vật thể ở khoảng cách gần
Cảm biến lực/áp suất ở mũi lưỡi xẻng để cảnh báo khi đào quá mạnh
Màn hình OLED 3.5 inch hiển thị phản hồi theo thời gian thực
Motor rung để cảnh báo xúc giác
Vòng LED RGB để báo nguy nhanh bằng hình ảnh
Sensor fusion dựa trên microcontroller để tăng độ chính xác
Hệ pin sạc dùng được 12 giờ
Vỏ chống chịu thời tiết cho các ca đào ngoài trời
Ghi log dữ liệu số (tùy chọn) để lưu hồ sơ khai quật
3. Thông số chi tiết
3.1 Hệ cảm biến
Loại: Đầu dò GPR nhỏ gọn, độ sâu nông
Tần số hoạt động: 1.5–2.5 GHz (tần số cao, độ phân giải cao)
Độ xuyên dự kiến: Tối đa 10–20 cm, tùy độ ẩm và độ chặt của đất
Độ phân giải: Có thể phát hiện vật thể ≥ 1.5–2 cm
Đầu ra: Dạng sóng phản xạ A-scan, ước tính độ sâu
Loại: Ultrasonic ghép qua không khí, tầm ngắn
Tầm đo: 0–20 cm tính từ lưỡi xẻng
Độ chính xác: ± 1 cm
Mục đích: Xác nhận mức độ gần của vật thể khi GPR phát hiện phản hồi nông
Loại: Thin-film FSR
Dải áp lực: 0–50 lb
Ngưỡng cảnh báo: Có thể chỉnh (mặc định đặt mức lực thấp cho khảo cổ)
3.2 Khối xử lý
Model: Arduino
Bộ xử lý: Snapdragon 8c
Tốc độ: 2.5ghz
RAM trong: 8GB
Chức năng:
Tiền xử lý và lọc echo GPR
Hợp nhất dữ liệu ultrasonic + GPR + pressure
Cảnh báo thời gian thực và cập nhật màn hình
Ghi log các sự kiện phát hiện
3.3 Giao diện người dùng
Kích thước: 5 inches
Loại: OLED Full-color 10-bit, độ sáng 4000 Nits
Độ phân giải: 2k
Hiển thị:
Ước tính độ sâu
Mức độ tin cậy của cảm biến
Đồ họa cảnh báo vật thể
Cài đặt/chế độ độ nhạy
Màu sắc:
Xanh lá – không phát hiện vật thể
Vàng – có thể có vật thể nông
Đỏ – dừng đào, vật thể ở rất gần
Motor rung: 3 mức cường độ
Buzzer: bíp 1 lần (cảnh báo), bíp nhanh (nguy hiểm)
3.4 Nguồn & pin
Loại pin: Rechargeable silicon Carbon
Dung lượng: 20000mAh
Thời lượng: 12 giờ ở chế độ quét bình thường
Sạc: USB-C, đầu vào 5V
Quản lý nguồn: Bảo vệ quá áp và bảo vệ nhiệt
3.5 Kết cấu vật lý
Vật liệu: Nhôm nhẹ hoặc nhựa gia cường
Trọng lượng: 6-8 lbs (mục tiêu bản prototype)
Chuẩn chống nước: Thiết kế chống bụi & chống nước bắn khi dùng ngoài trời (IP68)
Normal Excavation Mode – độ nhạy cân bằng
High Sensitivity Mode – cho khu vực dễ hư hại hoặc nhiều vật thể
Calibration Mode – tinh chỉnh theo loại đất
5. An toàn & tuân thủ
GPR công suất thấp, an toàn cho người khi tiếp xúc
Không để lộ các phần điện tử bên trong có cạnh sắc
Pin có bảo vệ chống đoản mạch
Tác giảAustin Wolt WoltLượt thích162Lượt tải374

 Tác giảLecso_113752Lượt thích76Lượt tải327

 Tác giảtovelaermans_3355197Lượt thích63Lượt tải420

 Tác giảAlexMuLượt thích41Lượt tải323

 Tác giảckthLượt thích148Lượt tải2,4 N

 Tác giảTangoOscarMik_505113Lượt thích31Lượt tải242

 Tác giảxsynaticLượt thích27Lượt tải208

 Tác giảSimin03Lượt thích84Lượt tải194

 Tác giảDerTapirLượt thích34Lượt tải167


 Tác giảMichaelCurri_3940753Lượt thích26Lượt tải145

 Tác giảGrainAmerica_1447759Lượt thích15Lượt tải146