


SolderMate - Fully 3D Printed Desk Soldering Companion
 ByleonicLikes0Downloads1.4K
Build another version of this model.
[ENGLISH VERSION BELOW SPANISH]
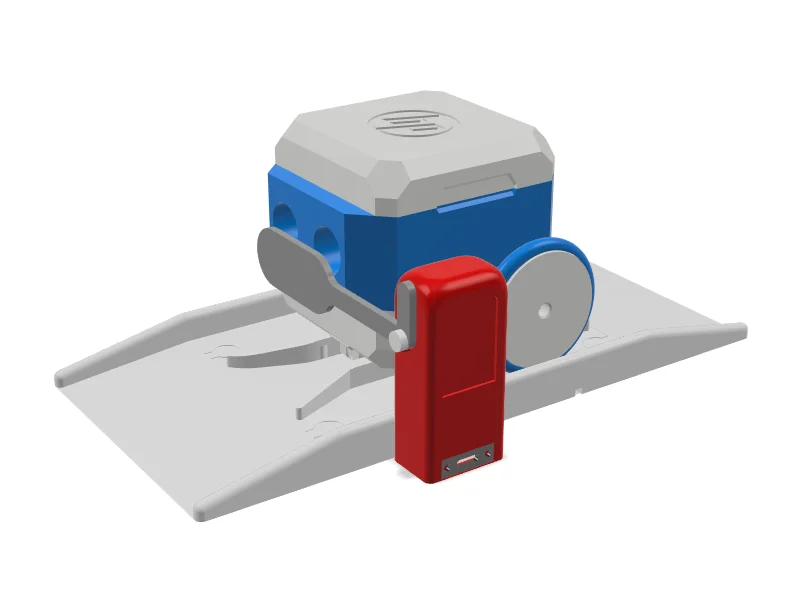
Hace unos días, gracias a Printables, descubrí a Otto y supe que sería el compañero de escritorio perfecto. Sin embargo, su dependencia de cables para cargar limitaba su "vida" propia. Aunque soy nuevo en esto de la impresión 3D y el diseño, he desarrollado este ecosistema de carga para darle libertad a nuestro amigo: un dock autónomo donde Otto se gestiona a sí mismo.
Presento este proyecto en dos variantes:
Versión Estándar: Un dock de carga pasivo, funcional y minimalista.
Versión IoT (Pro): Un poste de control inteligente que aloja un ESP32-C3 SuperMini, que nos permite implementar a Otto y su carga a nuestro hogar.
A diferencia de los sistemas de carga por gravedad o imanes, he implementado un mecanismo de contacto lateral mediante láminas de zinc ovaladas. Para garantizar el éxito del acoplamiento en cada intento, la rampa no es solo una superficie plana, sino que incorpora un sistema de geometría convergente:
Entrada de Gran Apertura: El inicio de la rampa cuenta con guías laterales ensanchadas que actúan como un embudo. Esto permite que, aunque Otto llegue con un ligero error de ángulo o desvío lateral, las paredes físicas lo "fuercen" suavemente hacia el centro.
Ajuste Progresivo: A medida que el robot avanza hacia el surtidor, el canal se estrecha hasta la medida exacta del chasis. Esto asegura que las láminas de zinc siempre queden alineadas con los raíles de carga sin que el usuario tenga que programar una precisión quirúrgica en el código.
Reducción de Fricción: El ángulo de las paredes ha sido diseñado para minimizar el rozamiento del plástico del robot, permitiendo que la fuerza de los motores de Otto sea suficiente para superar la rampa incluso con baterías bajas.
Efecto Muelle: La elasticidad del metal genera una presión constante contra las guías de la rampa.
Autolimpieza: El roce mecánico en cada inserción actúa como un agente de limpieza, eliminando la oxidación superficial y garantizando una baja resistencia de contacto en cada "repostaje".
Alta Tolerancia: Su forma ovalada permite que el contacto eléctrico se establezca aunque el robot no esté perfectamente centrado.
Rectificación Inteligente (Polarity-Independent)
Para que el sistema sea resiliente, el diseño incluye la integración de un Puente de Diodos Schottky (MB10S) en el chasis del robot.
Libertad de Orientación: No importa si Otto entra de frente o de espaldas; el puente rectifica la entrada automáticamente.
Baja Caída de Tensión: Al ser tecnología Schottky, minimizamos la pérdida de voltaje, asegurando que el módulo de carga interno reciba la energía necesaria para llenar la batería al 100%.
"Tip de rendimiento: Se recomienda usar un cargador de pared de buena calidad (tipo Raspberry Pi o smartphone moderno) que entregue 5.1V o 5.2V. Esto compensa la caída de tensión del puente de diodos y asegura una carga rápida y eficiente al 100%."
La versión avanzada convierte el dock en un nodo de tu hogar inteligente mediante un ESP32-C3 conectado a Home Assistant (vía MQTT/ESPHome). El robot opera bajo una máquina de estados finitos que garantiza su supervivencia energética sin intervención humana:
MQTT (Message Queuing Telemetry Transport) es el lenguaje que permite que Otto y su base se hablen sin estar conectados por cables. Imagina que es un tablón de anuncios digital: alguien deja una nota (publicar) y otro la lee (suscribirse).
¿Cómo funciona en este ecosistema?
En nuestro proyecto, utilizamos un Broker (normalmente Mosquitto dentro de Home Assistant) que gestiona los mensajes entre tres actores:
El Robot (Otto): Publica su estado de batería. No sabe si la base existe, solo grita: "¡Mi batería está al 20%!".
Home Assistant: Es el director de orquesta. Escucha a Otto y, cuando ve que la batería está baja, decide: "Es hora de preparar el Dock".
La Base (Smart Dock): Está suscrita a las órdenes de Home Assistant. En cuanto recibe la señal, cierra la barrera y enciende el LED.
Estructura de Mensajes (Topics)
Para que todo funcione, hemos definido estas "direcciones" o temas específicos:
otto/battery/voltage: Aquí Otto envía su voltaje actual (ej: 3.4).
otto/state: Otto nos dice qué está haciendo (roaming, searching, charging).
dock/barrier/set: Es el canal de mando. Si enviamos ON, el ESP32 de la base cierra el servo. Si enviamos OFF, lo abre.
dock/status: La base confirma si está conectada a la red (online).
Ventajas de este sistema:
Independencia: Puedes actualizar el código de Otto sin tocar el de la base. Mientras los nombres de los "Topics" coincidan, se entenderán perfectamente.
Monitorización Remota: Puedes ver el nivel de carga de Otto desde tu móvil o incluso recibir una notificación si el robot se queda atascado buscando la base.
Escalabilidad: Podrías tener varios Docks en casa y Home Assistant guiaría a Otto al que esté libre (READY / FREE).
Estados de nuestro Otto:
1. Estado: Active / Roaming (Exploración)
Acción: Otto ejecuta sus funciones normales (caminar, bailar, evitar obstáculos).
Monitorización: El robot mide constantemente su voltaje de batería (Vbatt).
Comunicación (Pro): Publica su estado vía MQTT a Home Assistant.
2. Estado: Low Power Alert (Alarma de Energía)
Disparador: El voltaje cae por debajo del umbral de seguridad (ej. 3.4_V_).
Acción: Otto detiene su tarea actual y activa el "Modo de Supervivencia".
3. Estado: Homing / Search (Búsqueda de Base)
Acción: El robot inicia un patrón de búsqueda (giros o barridos) hasta que sus sensores infrarrojos (IR) detectan la línea negra guía en el suelo.
Estrategia: Una vez localizada la línea, Otto utiliza un algoritmo de seguimiento de línea (Line Follower) para alinearse perfectamente con el eje central de la rampa.
4. Estado: Docking (Acoplamiento)
Acción: Otto sube la rampa. Las láminas de zinc ovaladas hacen contacto con los raíles laterales.
Rectificación: Gracias al puente MB10S, no importa la orientación; el sistema identifica y conduce la energía al módulo de carga interno.
5. Estado: Charging (Repostaje)
Detección (Pro): El ESP32-C3 de la base detecta el consumo de corriente.
Acción: La barrera (servo SG90) se cierra (opcional) y el LED de estado cambia a rojo/parpadeante. Otto entra en modo "Sleep" para acelerar la carga.
6. Estado: Full / Ready (Carga Completada)
Disparador: El flujo de corriente cae (batería llena) o Home Assistant envía la orden de "Listo".
Acción (Pro): El poste de control abre la barrera y envía una señal de "Despierta" al robot.
7. Estado: Undocking / Return (Retorno al Servicio)
Acción: Otto retrocede o gira para salir de la rampa.
Reinicio: Con la batería al 100%, el sistema vuelve al Estado 1 y Otto recupera su "libertad".
1. Para el Robot (Común a ambas versiones)
Este es el "kit de adaptación" que debe ir dentro de Otto para que pueda recibir energía de la base.
Puente Rectificador: 1x MB10S (Versión Schottky). Es crucial que sea Schottky para evitar caídas de tensión superiores a 0.5V.
Contactos del Robot: 2x Láminas de Zinc (pueden ser recortes de tiras metálicas flexibles o láminas de baterías 18650).
Cableado: Cable fino (AWG 28 o similar) para conectar las láminas al puente y del puente a la entrada de carga de la placa de Otto. Puedes reutilizar un cable usb que tengas por casa
2. La Base de Carga (Estructura)
Piezas 3D: Cuerpo del surtidor, rampa de acceso y guías laterales (Archivos STL incluidos).
Raíles Conductores: Cinta de cobre adhesiva o tiras de latón/zinc de 5mm de ancho.
Alimentación: 1x Cable USB-C o Micro-USB (para canibalizar o usar un conector hembra de panel) y un cargador de pared de 5V / 2A.
3. Electrónica de Control (Solo Versión Pro IoT)
Si quieres que tu base sea inteligente y se comunique con Home Assistant, añade esto:
Microcontrolador: 1x ESP32-C3 SuperMini (su tamaño compacto es ideal para el poste del surtidor).
Actuador de Barrera: 1x Micro-servo SG90.
Indicador Visual: 1x LED de 5mm (Rojo o RGB) y una resistencia de 220 Ohmios.
Para el montaje básico de la base necesitamos añadir las laminas de contacto a la base y su conexión a la alimentación.
Añade las laminas de cobre o zinc a los laterales de la guía central de la rampa, uniendo el extremo con un cable hasta cada una de las tomas del usb hembra de la base del "surtidor", existe un canal bajo la base para poder pasar los cables.
Si quieres reutilizar un cable usb que tengas en casa puedes cortar el extremo *1 del conector y conectarlo directamente a las laminas de cobre, encontraras otro canal paralelo al final de la zona de laminas de contacto para salida directa del cable.
*1 ATENCIÓN ten en cuenta dejar un trozo de cable de unos 5-10cm junto al conector para poder usarlo para conectar las guías del robot a su entrada usb
El resto de piezas se deben encajar por presión a la base principal, tanto la rampa de acceso y salida como el "surtidor", se han tenido en cuenta unas tolerancias para el encaje de las piezas de unos 0.10mm-0.15mm aunque dependiendo de la impresión podrían necesitar ajustarse.
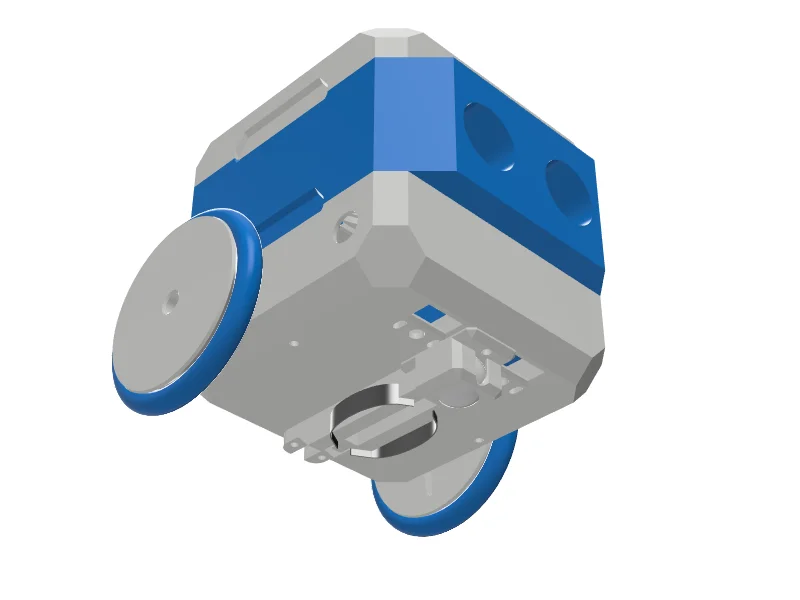
Para la conexión de los contactos de Otto, coge la parte de la rueda inferior modificada y corta las laminas de contacto e introdúcelas en las ranuras diseñadas. Ajusta la longitud de las laminas para que ejerzan presión sobre los railes laterales sin impedir el movimiento de Otto. Acuérdate de añadir el rectificador de polaridad para no dañar ningún componente, si no tienes el rectificador añade un diodo para evitar la polaridad inversa so Otto entrase al revés. Una vez todo soldado solo tienes que volver a atornillar la rueda bajo Otto y conectar el cable a la entrada Usb.
Para esto puedes usar el cable de 5-10cm que te he indicado antes
ATENCIÓN: Ten mucho cuidado al conectar los cables al usb y asegúrate de respetar la polaridad de carga de Otto // Añade un diodo para proteger la polaridad o un puente rectificador de polaridad.
Recuerda aplicar la guía visual que permitirá que Otto encuentre la base y se detenga automáticamente en la barrera.
Especificaciones Técnicas para la Guía:
Material Sugerido: Se recomienda utilizar cinta aislante negra mate (matte black tape) o pintura acrílica negra mate. Es crucial que no sea brillante para que absorba la luz infrarroja (IR) de forma eficiente.
Ubicación y Extensión: Siguiendo la imagen de referencia, la tira negra mate debe aplicarse exclusivamente en el lado de la rampa de subida, y prolongarse un poco fuera del modelo (aproximadamente 15cm) para que el robot la detecte fácilmente..
Ancho de la Línea: Se recomienda un ancho de 15mm a 18mm. Este es el estándar para que los dos sensores de los pies de Otto puedan "abrazar" la línea (uno a cada lado) y realizar micro-correcciones de giro.
Para dar inteligencia a la base, utilizaremos el ESP32-C3 SuperMini. Sigue este esquema para conectar el actuador (servo) y el indicador visual (LED).
1. Preparación del LED de Estado
El LED nos indicará visualmente si la base está libre, esperando al robot o cargando.
Resistencia: Es obligatorio usar una resistencia (recomendada de 220 Ω) para no quemar el LED, ya que el ESP32 entrega 3.3V en sus pines de datos.
Conexión: * Conecta el ánodo (pata larga, +) del LED a una de las patas de la resistencia.
La otra pata de la resistencia va al GPIO 8 del ESP32.
Conecta el cátodo (pata corta, -) del LED directamente al pin GND del ESP32.
Una vez conectado puedes insertarlo dentro de la esfera del surtidor y fijarlo con cola caliente o pegamento instantáneo.
2. Conexión del Micro-Servo SG90 (Barrera)
El servo se encarga de mover la barrera física para bloquear a Otto en la posición de carga.
Cable Marrón (GND): Conéctalo a cualquier pin GND del ESP32.
Cable Rojo (VCC): Conéctalo al pin 5V (o VBUS) del ESP32. Nota: No lo conectes al pin de 3.3V, ya que el servo perderá fuerza.
Cable Naranja (Señal): Conéctalo al GPIO 10 del ESP32.
3. Resumen de Pines (Pinout Table)
Componente
Pin del ESP32-C3
Función
LED (+)
GPIO 8
Control PWM (Brillo/Pulso)
Servo (Señal)
GPIO 10
Control de posición de barrera
Alimentación
5V / VBUS
Entrada desde USB-C
Masa Común
GND
Tierra para todos los componentes
Los diferentes elementos se pueden imprimir con la orientación de la imagen sin soportes.
Se recomienda un espesor de capa de 0.12mm o 0.20mm.
Las diferentes piezas se pueden imprimir sin soportes pero ten en cuenta que hay varias zonas con puentes por lo que reducir la velocidad en estas zonas hará que se impriman correctamente.
Recuerda imprimir la rampa y la base con un color claro para que haya contraste entre la base clara y la linea oscura para que Otto se oriente correctamente. Si imprimes la versión 2 del poste/surtidor puedes imprimir la bola superior en color claro o translucido para que se vea el led interior.
*distribución para la versión básica
Este diseño es actualmente un prototipo conceptual avanzado. Al ser nuevo en este ecosistema y no disponer físicamente del robot Otto para las pruebas finales de tolerancia, he diseñado este dock como una base de ingeniería abierta.
He cuidado cada medida y flujo lógico para que sea técnicamente viable, pero al final pretende ser una "primera piedra" para un estándar de carga autónoma. Invito a los makers más experimentados a imprimirlo, probarlo y ayudarme a ajustar los últimos milímetros de la rampa o la respuesta de los sensores.
¡Hagamos que Otto sea realmente independiente juntos!
ENGLISH VERSION
Otto Smart Dock: The Autonomous Charging Ecosystem
A few days ago, thanks to Printables, I discovered Otto and knew he would be the perfect desk companion. However, his reliance on charging cables limited his "autonomy." Although I am new to 3D printing and design, I have developed this charging ecosystem to give our friend freedom: an autonomous docking station where Otto manages himself.
I am presenting this project in two variants:
Standard Version: A passive, functional, and minimalist charging dock.
IoT Version (Pro): A smart control station housing an ESP32-C3 SuperMini, allowing us to integrate Otto and his charging status into our smart home.
1. Power Transfer Architecture
Unlike gravity-based or magnetic charging systems, I have implemented a lateral contact mechanism using oval zinc plates. To ensure successful docking on every attempt, the ramp incorporates a convergent geometry system:
Wide-Opening Entry: The start of the ramp features flared side guides that act as a funnel. This allows Otto to be gently "forced" toward the center, even if he arrives with a slight angular error.
Progressive Adjustment: As the robot moves toward the charging point, the channel narrows to the exact width of the chassis, ensuring the zinc plates always align with the conductive rails.
Friction Reduction: The wall angles minimize friction, ensuring Otto’s motor torque is sufficient to climb the ramp even with low batteries.
Self-Cleaning & Tolerance: The oval shape and metal elasticity create a "spring effect" that maintains constant pressure and wipes away surface oxidation during each "refuel."
Smart Rectification (Polarity-Independent)
To make the system resilient, the design includes an MB10S Schottky Bridge Rectifier integrated into the robot’s chassis.
Orientation Freedom: Otto can enter forward or backward; the bridge rectifies the input automatically.
Low Voltage Drop: Using Schottky technology minimizes voltage loss, ensuring the internal charging module receives enough energy.
Performance Tip: Use a high-quality 5.1V or 5.2V power supply (like a Raspberry Pi official charger) to compensate for the diode bridge drop and ensure a full 100% charge.
2. IoT Intelligence & State Machine (Pro Version)
The advanced version turns the dock into a smart home node via MQTT/ESPHome.
What is MQTT?
It’s the "language" that allows Otto and his base to talk wirelessly.
The Robot (Otto): Publishes status: "My battery is at 3.4V!"
Home Assistant: The conductor. It hears Otto and decides: "Time to prep the Dock."
The Base (Smart Dock): Subscribed to commands. It closes the barrier and activates the LED when signaled.
Otto’s States:
Active / Roaming: Normal functions while monitoring $V_{batt}$.
Low Power Alert: Triggered below 3.4V.
Homing / Search: Otto initiates a search pattern until IR sensors detect the matte black guide line.
Docking: Otto climbs the ramp using a Line Follower algorithm.
Charging: The ESP32-C3 detects the connection, closes the SG90 servo barrier, and pulses the LED.
Full / Ready: Once current drops, the barrier opens and Otto returns to service.
3. Bill of Materials (BOM)
Robot Side (Universal)
Rectifier Bridge: 1x MB10S (Schottky version).
Contacts: 2x Zinc plates (flexible strips or 18650 battery tabs).
Wiring: Thin wire (AWG 28) or salvaged USB cable.
Dock Side
3D Parts: Main station body, entry ramp, and side guides (STLs included).
Conductive Rails: Adhesive copper tape or 5mm wide brass/zinc strips.
Electronics (Pro Only): 1x ESP32-C3 SuperMini, 1x SG90 Micro-servo, 1x 5mm LED + 220 $\Omega$ resistor.
4. Assembly & Setup
Navigation Guide Line
Material: Matte black electrical tape or matte black acrylic paint (must be non-reflective).
Location: Apply to the center of the entry ramp, extending ~15cm outwards onto the floor.
Width: 15mm to 18mm (standard for Otto’s foot sensors to straddle the line).
Wiring (Pro Version)
Component
ESP32-C3 Pin
Function
LED (+)
GPIO 8
Status PWM (Pulse/Blink)
Servo (Signal)
GPIO 10
Barrier Control
Power
5V / VBUS
5V Input
Ground
GND
Common Ground
5. Printing Tips
Supports: None required if printed in the provided orientation.
Resolution: 0.12mm or 0.20mm recommended.
Contrast: Print the ramp in a light color (White/Light Gray) to ensure high contrast for the IR sensors against the black guide line.
Disclaimer: Open Engineering Base
This design is an advanced conceptual prototype. Since I am new to this ecosystem and don't yet have the physical Otto for final tolerance fine-tuning, I've released this as an Open Engineering Base. I invite experienced makers to test it and help me perfect the final millimeters.
Let’s make Otto truly independent together!
ByleonicLikes0Downloads1.4K

 ByZED4EverLikes313Downloads5.2K

 ByfifindrLikes500Downloads4K

 ByVC_DesignLikes679Downloads3.6K

 BymoonyxLikes0Downloads698

 ByDan Schwartz SchwartzLikes744Downloads3.4K

 Byvc-designLikes0Downloads3.2K

 Bythorin-oakenshieldLikes0Downloads532

 Bytorii-creative-studioLikes0Downloads450

 ByUpcrid3D_1585693Likes808Downloads2.1K

 ByWilko_SLOLikes935Downloads2K

 ByshoheiyLikes0Downloads430