

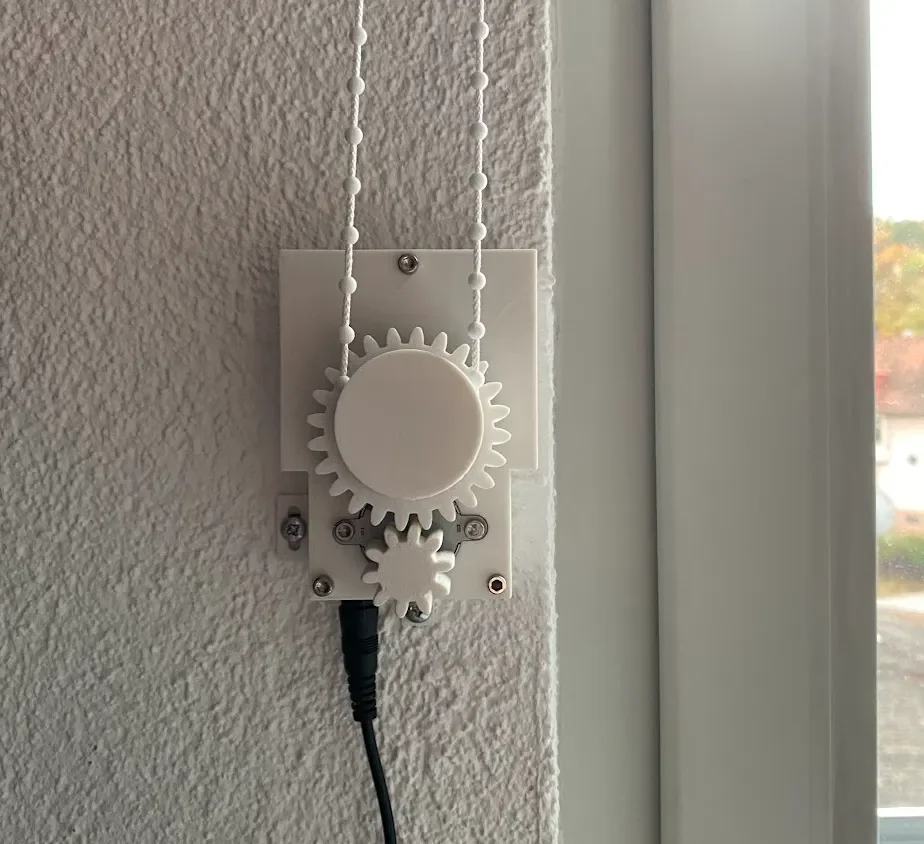


Bộ sưu tập 11 nhân vật mô hình Mecca Chameleon in 3D vui nhộn
 Tác giảZED4EverLượt thích313Lượt tải5,2 N
Dựng một phiên bản khác của mẫu này.
Danh sách vật liệu:
Tôi đã sử dụng một bộ nguồn PSU đa năng với 30W và đã đặt điện áp ở 6V. Bạn thậm chí có thể tăng lên 9V nhưng khi kết nối NodeMCU hãy chắc chắn sử dụng đầu nối VIN.
Tôi sử dụng ESPHome với cấu hình này
api: mã hóa: khóa: "****" dịch vụ: - dịch vụ: control_blind biến: mục tiêu: int sau đó: - stepper.set_target: id: my_stepper mục tiêu: !lambda 'return target;' - sensor.template.publish: id: vị trí trạng thái: !lambda 'return target;' che: - nền tảng: mẫu tên: "Wohnzimmer" id: my_blind lớp thiết bị: shade hành động_vị_trí: - stepper.set_target: id: my_stepper mục tiêu: !lambda 'return -52000 +(int(52000 * pos));' - sensor.template.publish: id: vị trí trạng thái: !lambda return id(my_stepper).current_position; hành động_mở: - stepper.set_target: id: my_stepper mục tiêu: 1 # Đặt vị trí mục tiêu cho hoàn toàn mở (0 bước) - sensor.template.publish: id: vị trí trạng thái: !lambda return id(my_stepper).current_position; hành động_đóng: - stepper.set_target: id: my_stepper mục tiêu: -52000 # Đặt vị trí mục tiêu cho hoàn toàn đóng (-52000 bước) - sensor.template.publish: id: vị trí trạng thái: !lambda return id(my_stepper).current_position; hành động_dừng: - stepper.set_target: id: my_stepper mục tiêu: !lambda 'return id(my_stepper).current_position;' - sensor.template.publish: id: vị trí trạng thái: !lambda return id(my_stepper).current_position; lạc quan: true trạng_thái_giả định: true có_vị_trí: true cảm biến: - nền tảng: mẫu tên: "Wohnzimmer Position" id: vị trí khoảng_thời_gian_cập_nhật: 1s lambda: |- return id(my_stepper).current_position; stepper: - nền tảng: uln2003 id: my_stepper pin_a: D1 pin_b: D2 pin_c: D5 pin_d: D6 tốc_độ_tối_đa: 500 bước/s ngủ_khi_xong: true # Tùy chọn: gia_tốc: inf giảm_tốc: inf
Số 52000 trong mã là số bước cần thiết để đi xuống hoàn toàn. Điều này bạn phải tự tìm ra cho cửa sổ của mình.
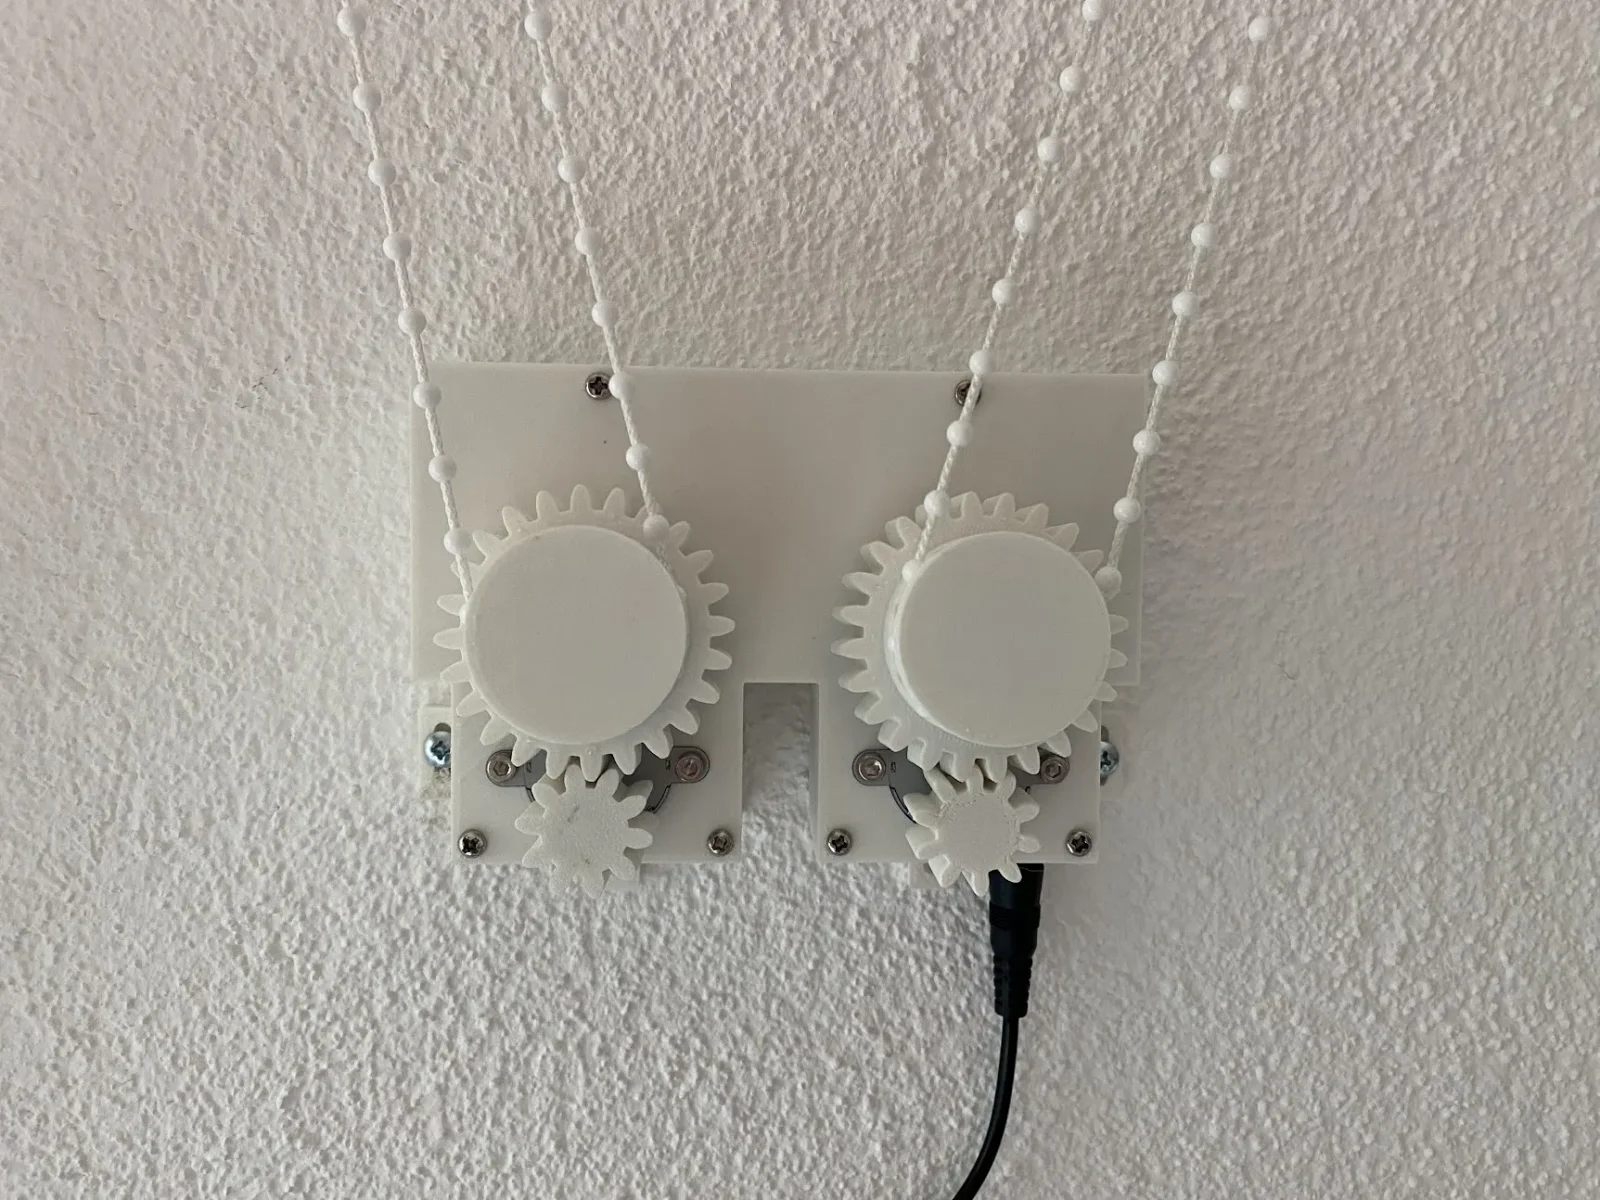
Đối với những cửa sổ nằm cạnh nhau, có phiên bản 2x nên bạn chỉ cần sử dụng một NodeMCU.
Tác giảZED4EverLượt thích313Lượt tải5,2 N

 Tác giảBasementLABLượt thích888Lượt tải1,5 N