


Mới
Ê tô mini lò xo bỏ túi hỗ trợ hàn mạch tiện lợi
 Tác giảrjunLượt thích0Lượt tải304
Dựng một phiên bản khác của mẫu này.
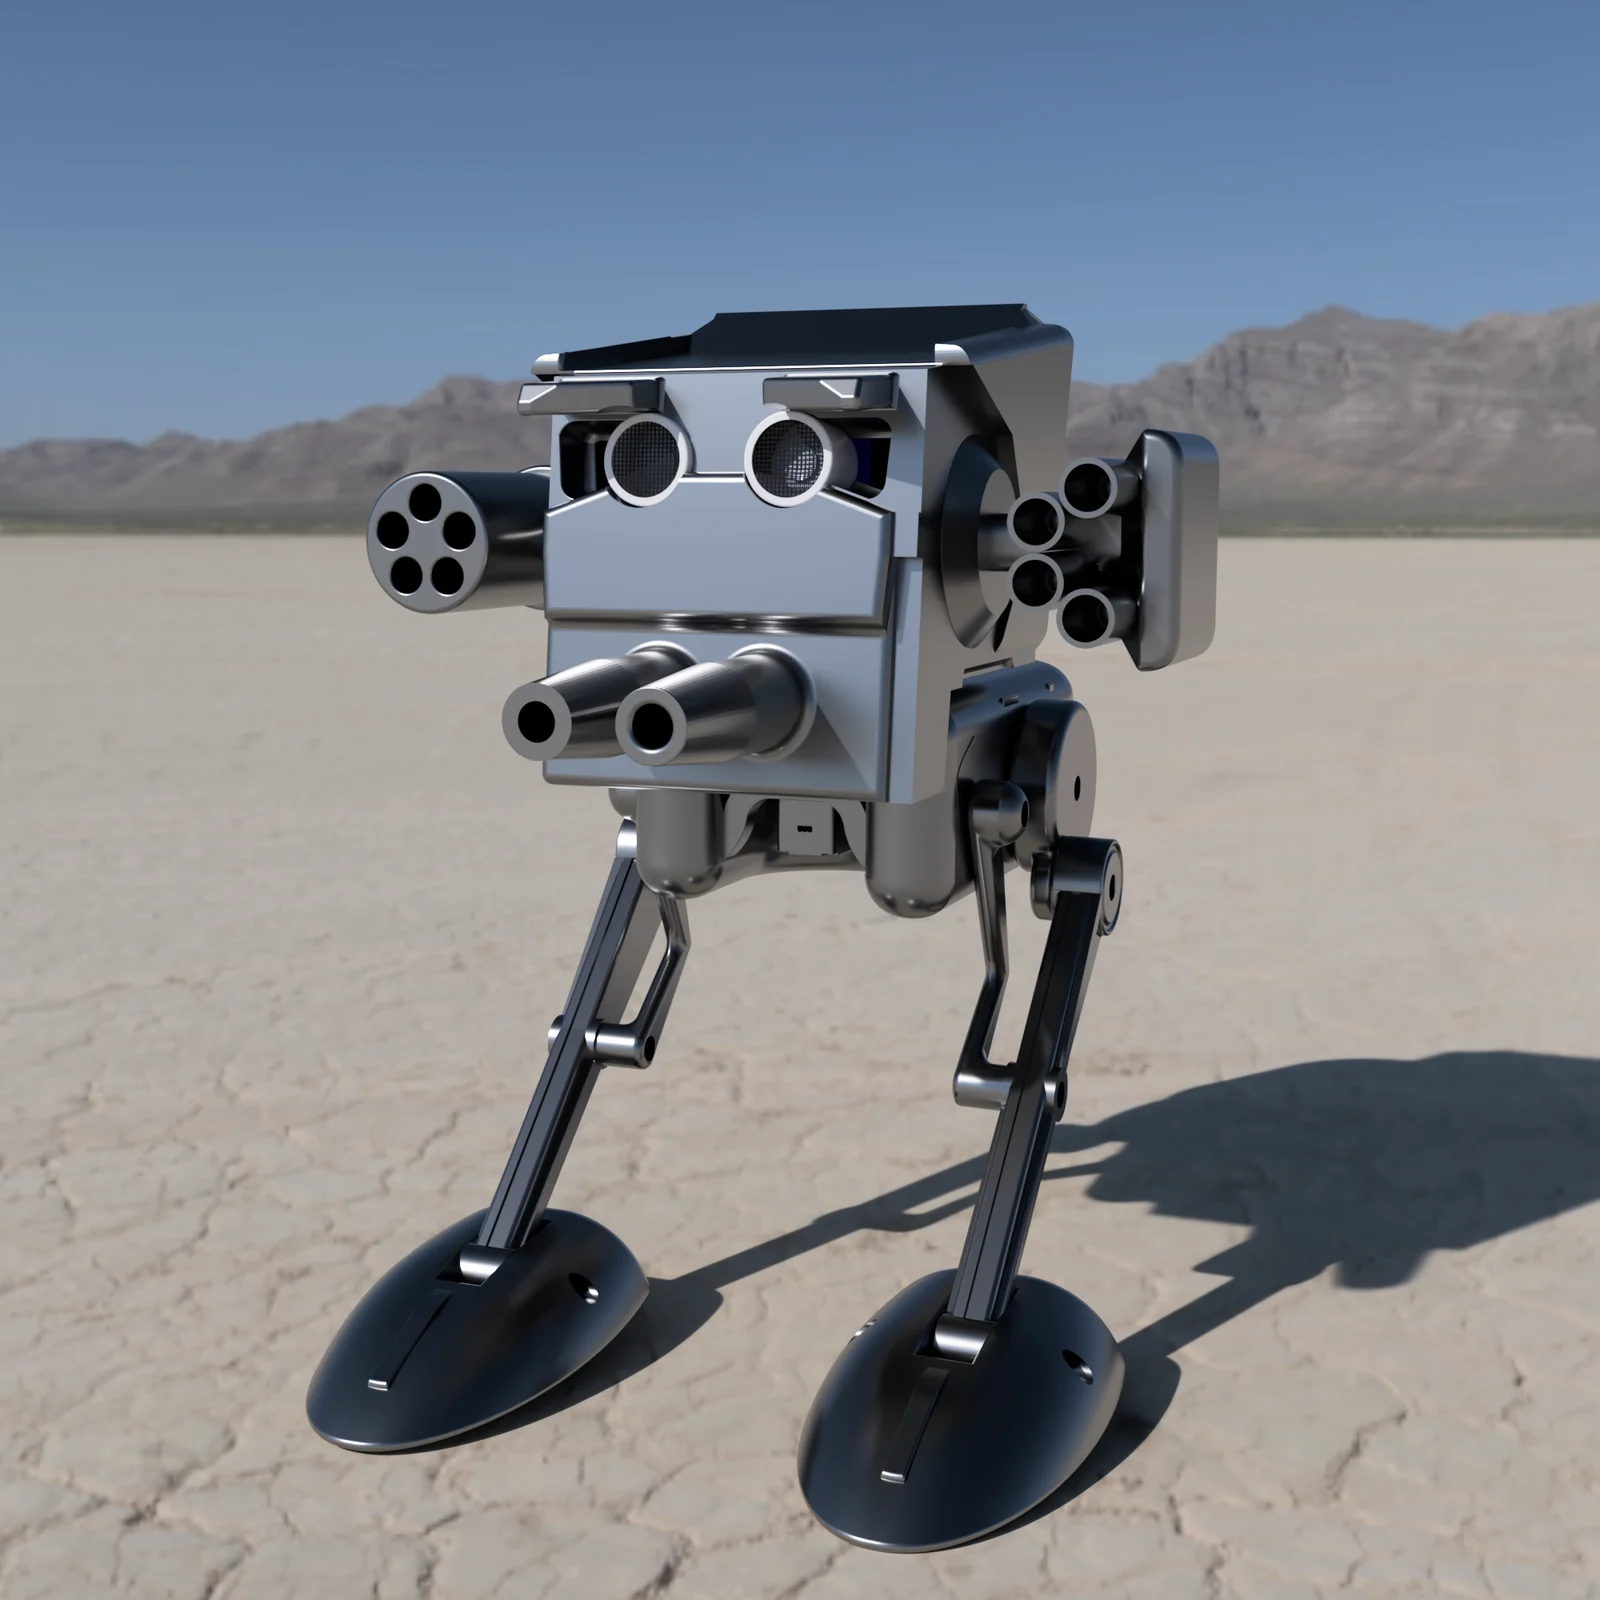
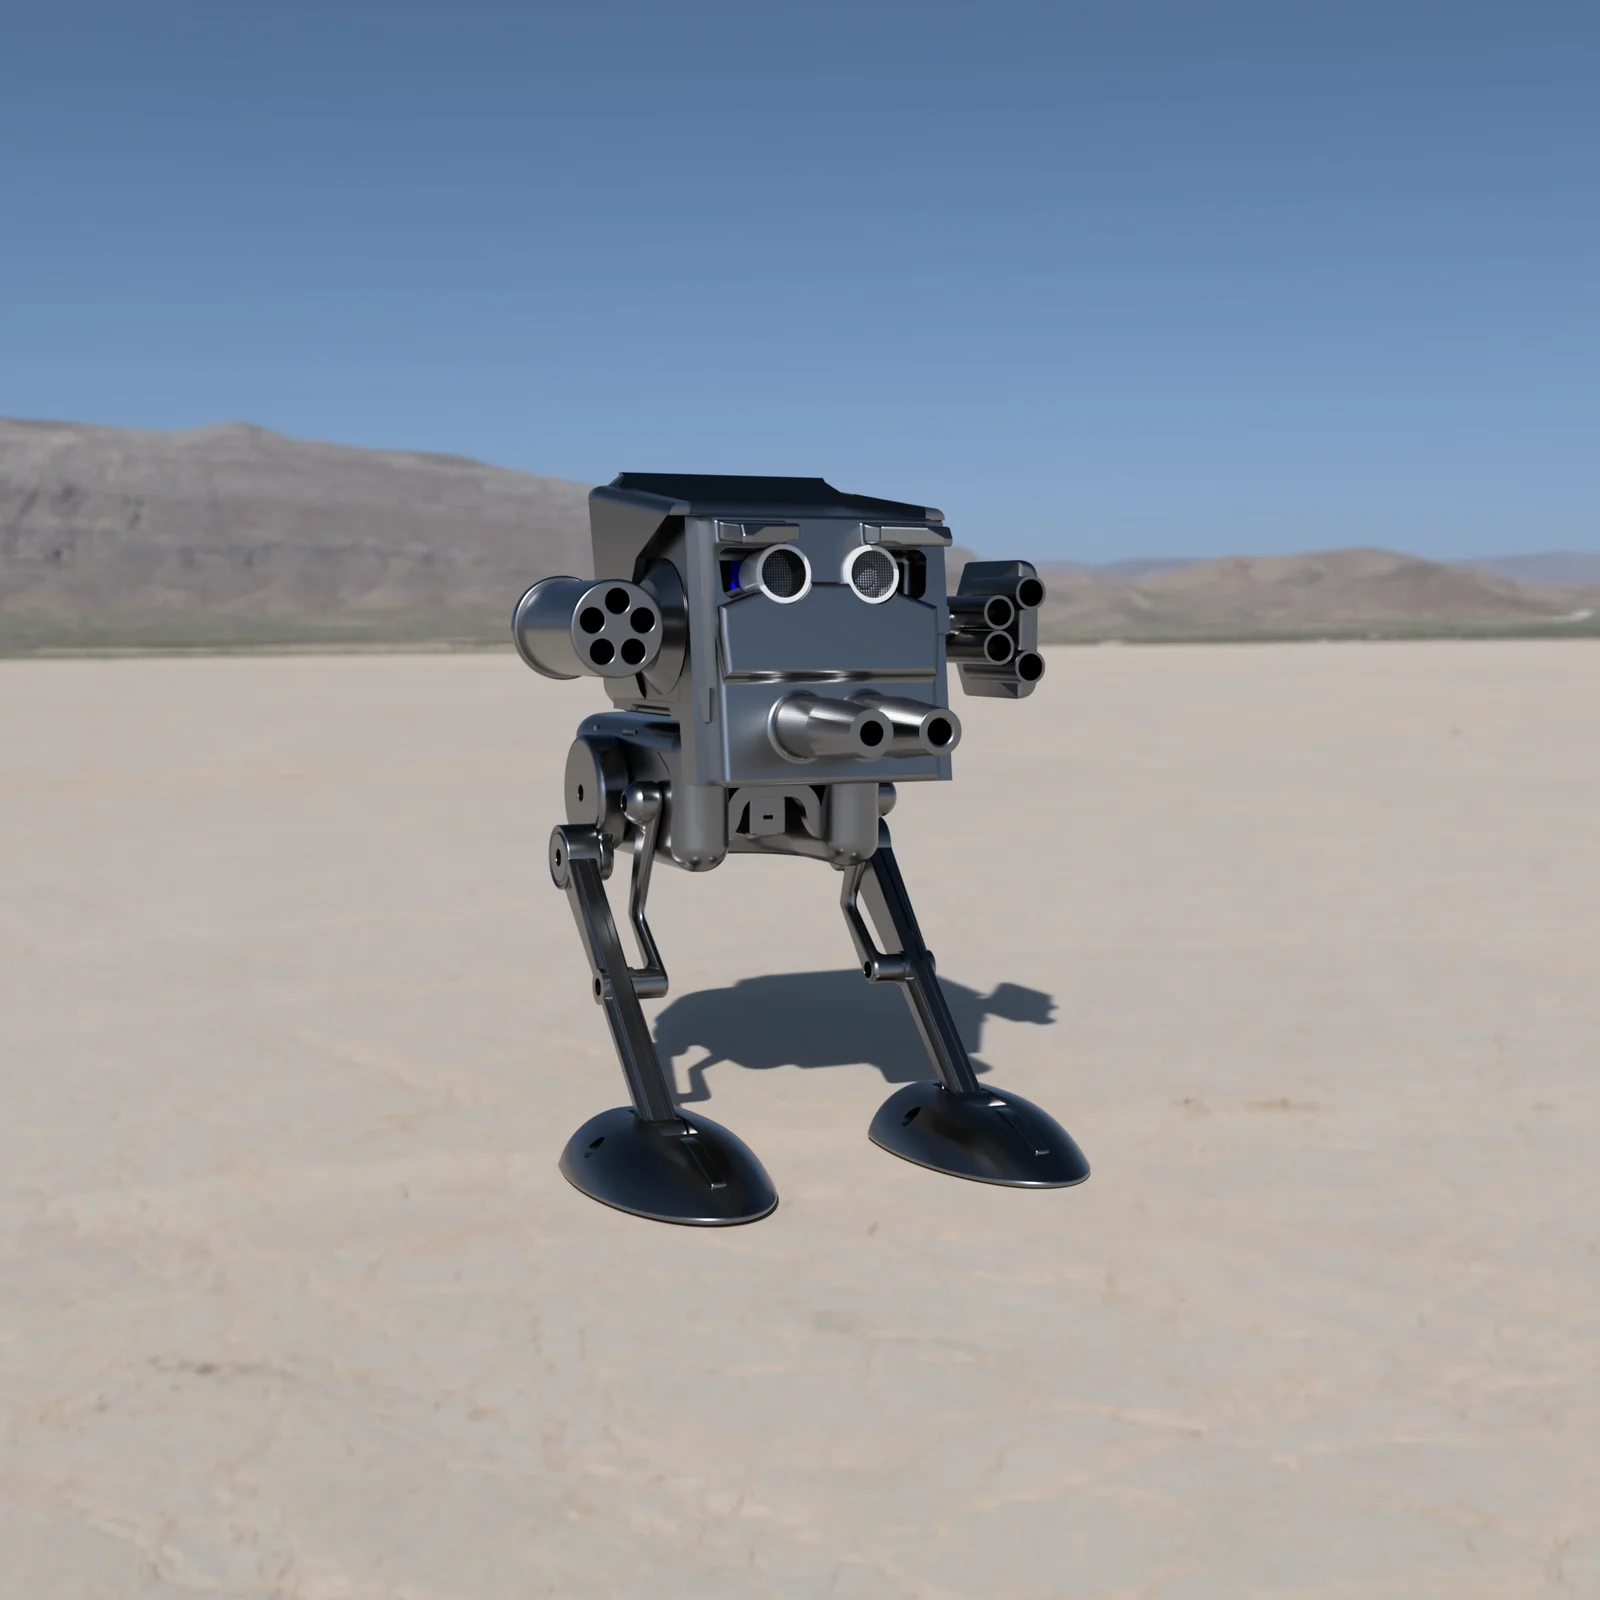
Giới thiệu HP Otto AT-ST
🧩 Công dụng của mô hình này
🔧 Cách thức hoạt động
📦 Những gì bạn cần chuẩn bị
Thiết lập in ấn
Lưu ý:
Đây là bản V1 nên mọi người thông cảm đợi mình in thử và kiểm tra lại độ khít nhé.
Vui lòng quay lại kiểm tra để cập nhật các file in mới nhất.
Mình hy vọng sẽ hoàn thiện code cho nó trước khi cuộc thi kết thúc, nhưng nếu ai hỗ trợ được thì quý hóa quá vì mình không rành lập trình lắm.
Cửa cho phần đầu cần được làm lại và sẽ sớm được cập nhật.
Mình thiết kế chuyển động dựa trên cơ chế Linkage, mô phỏng theo ví dụ Hoeken đã được xoay và chỉnh sửa một chút để chân di chuyển theo một đường thẳng duy nhất.
Mọi người cứ bình luận nếu gặp vấn đề gì hoặc có ý tưởng cải tiến nhé!
Chúc các bạn vui vẻ!
Tác giảrjunLượt thích0Lượt tải304

 Tác giảleonicLượt thích0Lượt tải1,4 N

 Tác giảZED4EverLượt thích313Lượt tải5,2 N

 Tác giảVC_DesignLượt thích271Lượt tải756

 Tác giảfifindrLượt thích500Lượt tải4 N

 Tác giảmrfixit_324954Lượt thích65Lượt tải478

 Tác giảlab-96Lượt thích0Lượt tải105

 Tác giảDan Schwartz SchwartzLượt thích744Lượt tải3,4 N

 Tác giảBrokentooth_designsLượt thích83Lượt tải453

 Tác giảvc-designLượt thích0Lượt tải3,2 N

 Tác giảthorin-oakenshieldLượt thích0Lượt tải531

 Tác giảtorii-creative-studioLượt thích0Lượt tải448