


Các bộ phận in 3D cho CORE One/+ INDX
 Tác giảprusa-researchLượt thích0Lượt tải2,7 N
Dựng một phiên bản khác của mẫu này.
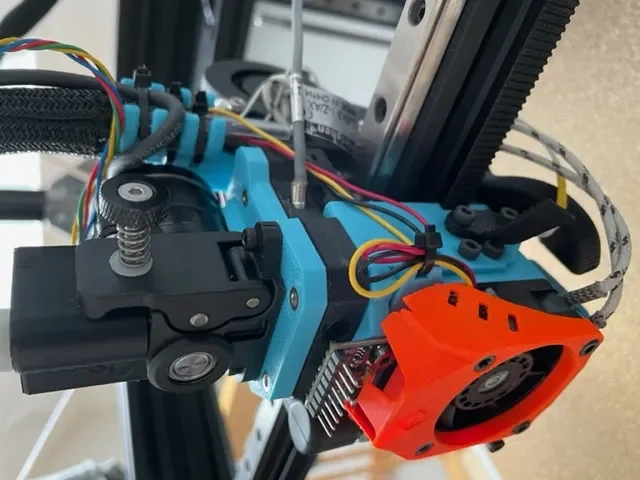
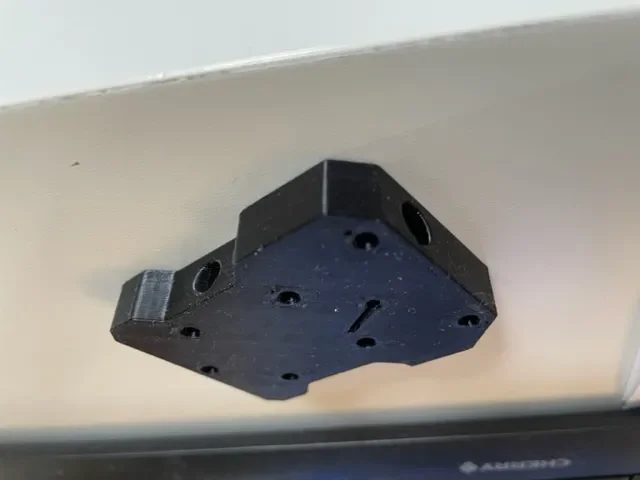
Bảng cảm biến này sẽ phù hợp giữa động cơ và phần trước đa năng của xe đẩy EVA 3.
Với ERCF, một cảm biến sợi filament cho đầu công cụ là cần thiết, bảng cảm biến này hoạt động với ERCF.
Phần cứng cần thiết:
1) 1 vòng đệm M3 hoặc M4 (được đánh bóng không có burr)
Đường kính ngoài nên nằm trong khoảng từ 7.8 đến 8.8mm. Vòng đệm M3 nhỏ hơn không hoạt động.
Độ dày nên dưới 0.72mm
2) 1 hoặc 2 nam châm neodym 6x3
3) Cảm biến cảm ứng M5 5V (đôi khi cảm biến 10V cũng hoạt động trên 5V)
(https://www.amazon.de/gp/product/B07CL3PP2K hoạt động tốt với tôi)
Mô hình M4 hoạt động đáng tin cậy, hãy chắc chắn cắt ống PTFE sao cho vòng đệm không chạm vào ống (chỉ cần cắt một góc nhỏ).
15-Tháng 9-22 Tôi đã loại bỏ mô hình M3 không đáng tin cậy cho vòng đệm M3 nhỏ
18-Tháng 9-22 Tôi đã thêm một mô hình với khoảng cách vòng đệm rộng hơn, thêm vào đó có một vít M3 cho cảm biến. Điều này đã được thử nghiệm với vòi 0.6, vì vậy nó nên hoạt động trên vòi 0.4.
Trước khi bạn in toàn bộ, hãy in trước lên đến 75% chiều cao. Bạn có thể thử nghiệm và bạn sẽ thấy nơi bạn gặp vấn đề. Các tham số in là rất quan trọng, hãy chắc chắn rằng vòng đệm có thể di chuyển tự do và sợi filament có thể đi qua. In bằng ABS trong suốt sẽ mang lại lợi thế cho bạn khi điều chỉnh.
Tôi đã kết nối dây đen của cảm biến với PB6 của Octopus 1.1
[filament_switch_sensor toolhead_Sensor]
switch_pin:^PB6
runout_gcode:
M117 TH Không có sợi
insert_gcode:
M117 TH Đã phát hiện
Hãy chắc chắn rằng vòng đệm di chuyển tự do trong khe!!!!!!
Tác giảprusa-researchLượt thích0Lượt tải2,7 N

 Tác giảdet-manLượt thích0Lượt tải175

 Tác giảtinx_1344834Lượt thích1,2 NLượt tải6 N

 Tác giảdarienLượt thích0Lượt tải1 N

 Tác giảla-cave-au-chatLượt thích0Lượt tải969

 Tác giảvertigomakesLượt thích0Lượt tải564

 Tác giả3DPrintDemonLượt thích0Lượt tải332

 Tác giảchris-hillLượt thích0Lượt tải265

 Tác giảpeter-van-der-waalLượt thích0Lượt tải258

 Tác giảhumebeamLượt thích0Lượt tải131


 Tác giảkingnothingLượt thích0Lượt tải183