


Còi Tàu Hơi Nước Mini
 Tác giảfifindrLượt thích500Lượt tải4 N
Dựng một phiên bản khác của mẫu này.
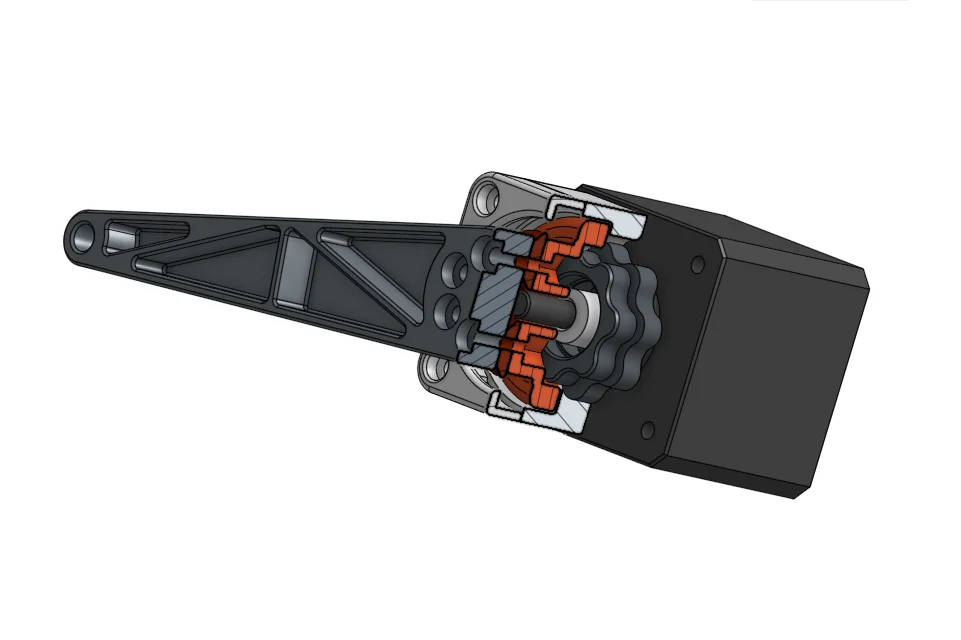
Tới rồi đây, Version 2 của cycloidal reducer! Toàn bộ phần hardware vẫn y như bản gốc, nhưng tất cả chi tiết in 3D đã được thiết kế lại. Dưới đây là những cải tiến hiện tại so với bản cũ:
Đây là Onshape document. Chỉ cần tạo một bản copy để chỉnh sửa model! Không dùng Onshape? Không sao, mình cũng đã kèm file .step luôn!
Vật tư cần để làm actuator này giống hệt version 1 – nên nếu bạn đã làm bản đầu, chỉ cần in lại các phần nhựa rồi ráp lại là được!
Để gắn test arm đi kèm, dùng phần cứng sau:
Vui lòng đọc các ghi chú sau:
Về output: Sau khá nhiều thử nghiệm, mình phát hiện output không tuyến tính; thay vào đó output có dạng “sinusoidal” — ngay cả khi motor chạy ở tốc độ không đổi. Mình nghĩ điều này đến từ bản chất thiết kế của compound cycloidal gear train. Vì vậy, nếu ứng dụng của bạn cần output tuyến tính, LÀM ƠN đừng tốn thời gian và filament! Tuy vậy, thiết kế này rất ngon nếu bạn cần một actuator nhỏ gọn mà torque cao!
Ngoài ra, thiết kế này thực tế mới được test chủ yếu với NEMA 17 “stepperonline”; các stepper motor khác có thể chạy được, nhưng mình không thể đảm bảo.
Supports
Chỉ có phần “output shaft” là cần supports! Mấy phần còn lại in không cần supports.
Infill/Perimeters
Mình khuyến nghị in tất cả file với wall count cao (4+) và infill cao (%60+)=
Materials
Cycloidal disk nên in bằng ASA/ABS hoặc PETG. Và nhờ độ cứng cao, test arm hoạt động rất ổn khi in bằng PLA. Tất cả các phần còn lại có thể in bằng PLA, PETG hoặc ASA/ABS.
Mình sẽ bổ sung các thông tin sau sớm:
Tác giảfifindrLượt thích500Lượt tải4 N

 Tác giảRobertoGalloc_356815Lượt thích549Lượt tải1,8 N

 Tác giảWolf_115355Lượt thích513Lượt tải8,4 N

 Tác giảZED4EverLượt thích313Lượt tải5,2 N

 Tác giảVC_DesignLượt thích679Lượt tải3,6 N

 Tác giảDan Schwartz SchwartzLượt thích744Lượt tải3,4 N

 Tác giả12_LH_4014475Lượt thích121Lượt tải162

 Tác giảKNIN_CustomLượt thích112Lượt tải433

 Tác giảUpcrid3D_1585693Lượt thích808Lượt tải2,1 N

 Tác giảWilko_SLOLượt thích935Lượt tải2 N

 Tác giảmindthelightLượt thích251Lượt tải386

 Tác giảchubbs8697_2027893Lượt thích585Lượt tải1,7 N