



Thiết bị lặn điều khiển từ xa không dây Untethered ROV
 Tác giảandy-huot-creationsLượt thích0Lượt tải203
Dựng một phiên bản khác của mẫu này.
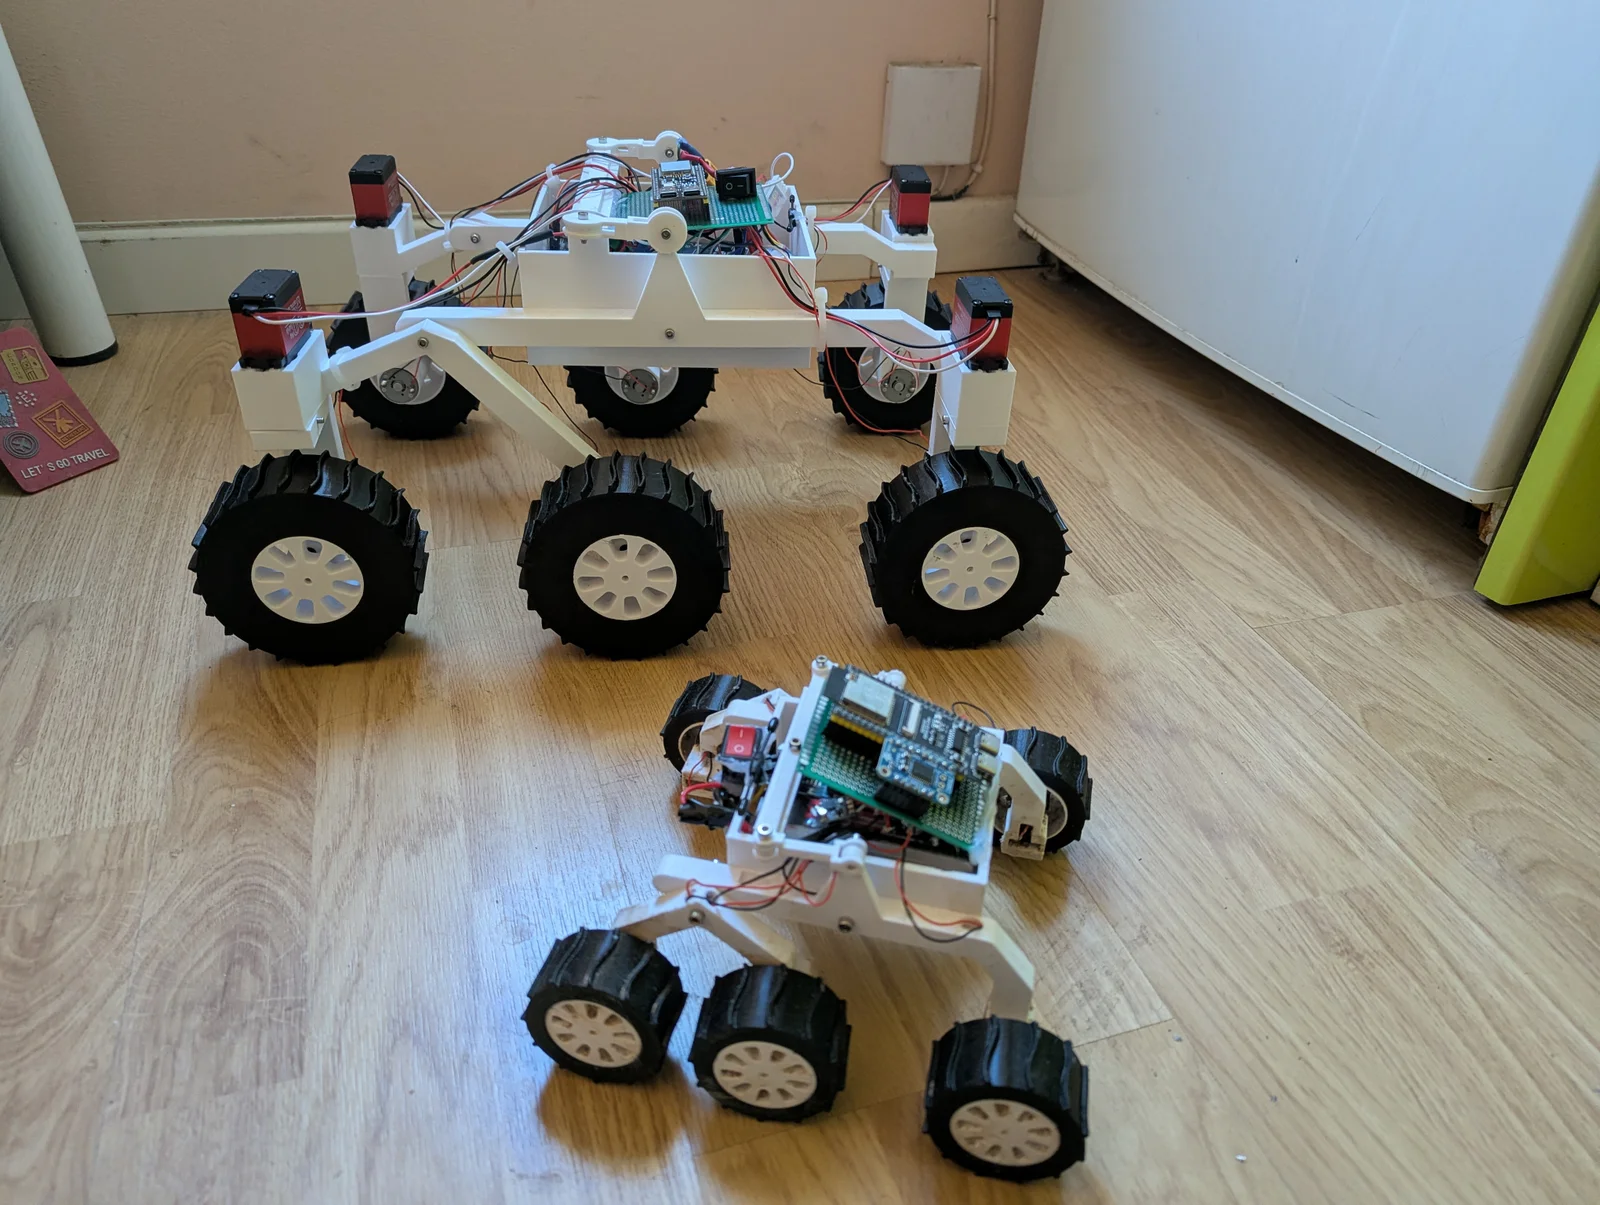
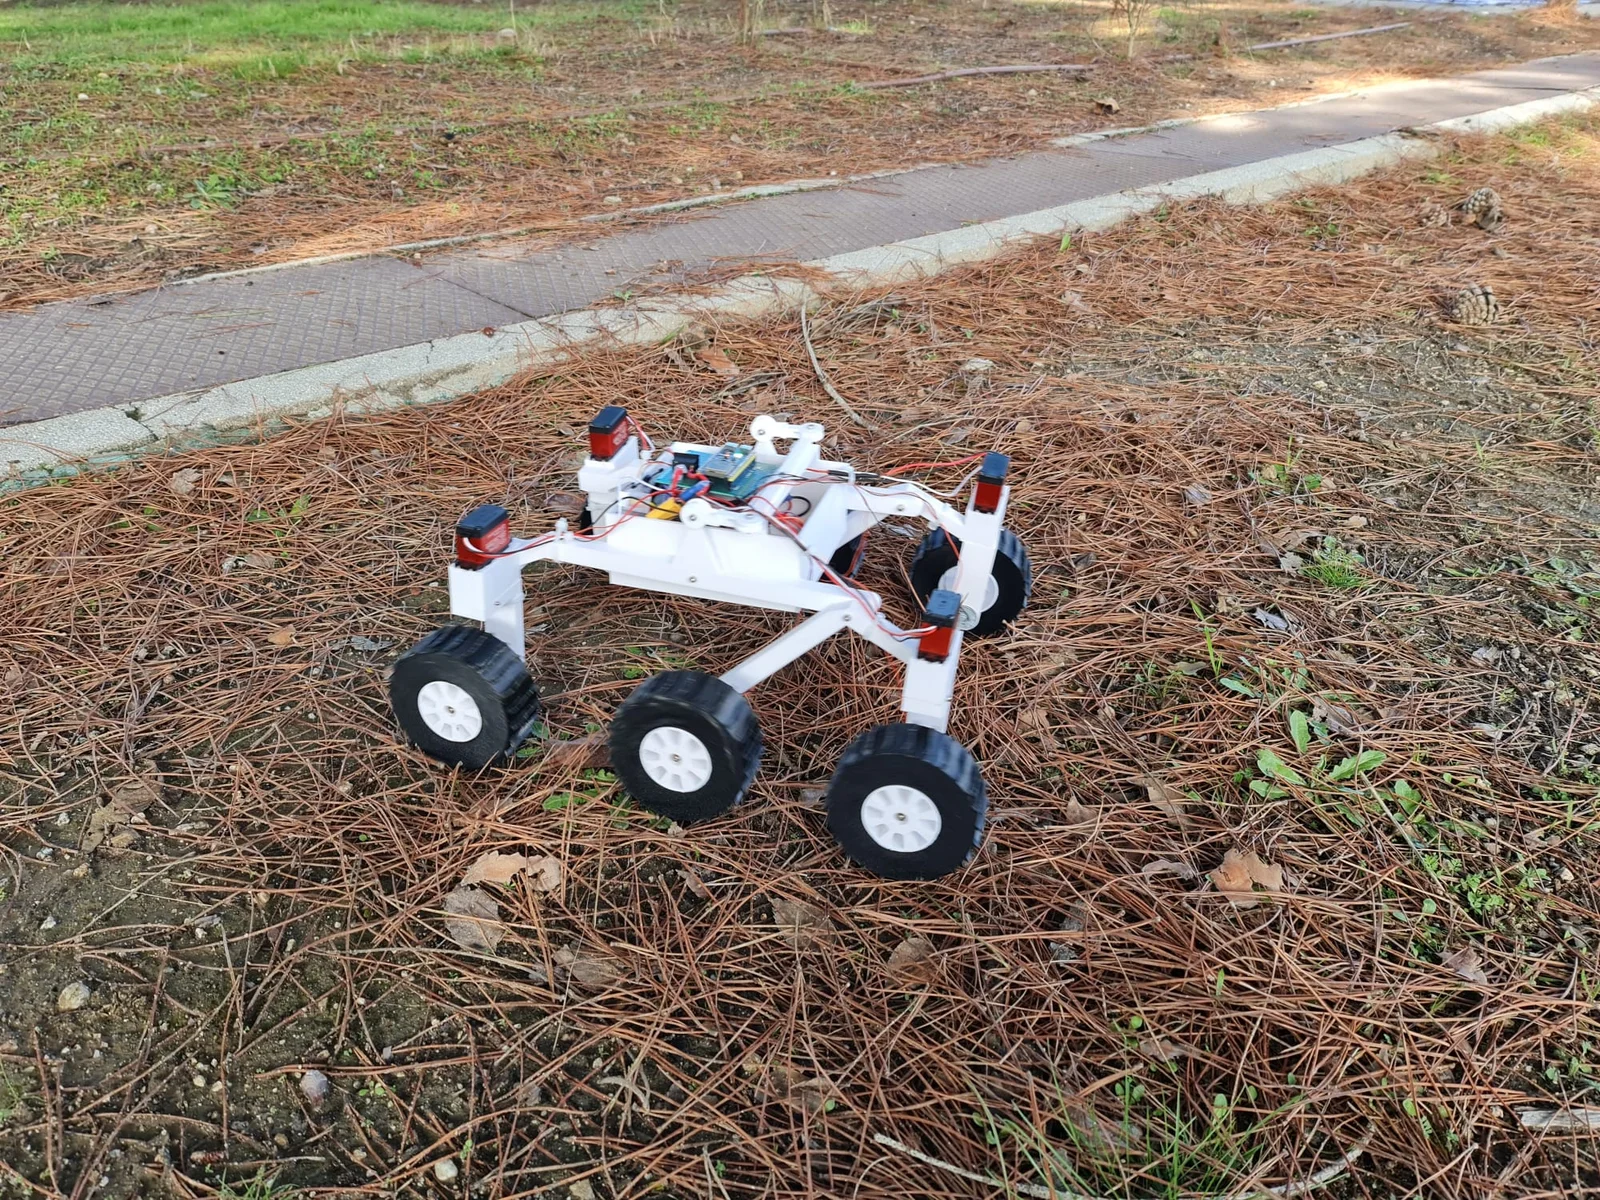
Đây là phiên bản bự hơn và “trâu” hơn trong dòng Papaya Pathfinder. Một mẫu rover in 3D 100% được thiết kế để chạy địa hình gắt hơn, dùng motor lực cao và có hệ thống phân phối nguồn riêng để hoạt động ổn định.
Xem video test ngoài thực địa đầu tiên tại đây:
🚀 Full Source Code, Wiring & Firmware:
https://github.com/tronxi/papaya-pathfinder
⚙ Key Features:
High Torque: Chạy bằng 6x GA25 Gear Motors cho khả năng leo trèo vượt trội.
Rocker-Bogie Suspension: Giữ cho tất cả bánh luôn bám đất khi đi địa hình lồi lõm.
Robust Power System: Thiết kế cho pin 3S LiPo, tách UBEC riêng cho logic (5V) và servo (6V) để đảm bảo ổn định.
Dual Control Modes: Hỗ trợ điều khiển qua WiFi (App trên điện thoại/desktop) và ExpressLRS (ELRS) để điều khiển tầm xa.
Modular: Dễ chỉnh sửa và gắn thêm cảm biến, camera (FPV) hoặc tay máy.
🔧 Bill of Materials (BOM):
1x ESP32 Dev Board
2x High Power Motor Driver
6x GA25 DC Gear Motors (khuyến nghị 12V)
4× MS24 steering servos
2x UBEC (Step-down converters): một cái set 5V (Logic), một cái set 6V (Servos)
1x 3S LiPo Battery
Ốc và tán M3
🖨 Hướng dẫn in:
Khung/sườn: Khuyến nghị in PETG để bền khi dùng ngoài trời, còn PLA thì ok cho test trong nhà.
Lốp: Bắt buộc in TPU (filament dẻo) để có độ bám.
Bản nhỏ hơn (Papaya Pathfinder Mini) có tại đây:
Tác giảandy-huot-creationsLượt thích0Lượt tải203

 Tác giảleonicLượt thích0Lượt tải1,4 N

 Tác giảZED4EverLượt thích313Lượt tải5,2 N

 Tác giảfifindrLượt thích500Lượt tải4 N

 Tác giảVC_DesignLượt thích679Lượt tải3,6 N

 Tác giảDan Schwartz SchwartzLượt thích744Lượt tải3,4 N

 Tác giảvc-designLượt thích0Lượt tải3,2 N

 Tác giảthorin-oakenshieldLượt thích0Lượt tải531

 Tác giảsebastian-spalenzaLượt thích0Lượt tải135

 Tác giảtorii-creative-studioLượt thích0Lượt tải448

 Tác giảUpcrid3D_1585693Lượt thích808Lượt tải2,1 N

 Tác giảWilko_SLOLượt thích935Lượt tải2 N