


Hộp giảm tốc Cycloidal cho động cơ bước Nema 17
 Tác giảadvanced-hobby-labLượt thích0Lượt tải288
Dựng một phiên bản khác của mẫu này.
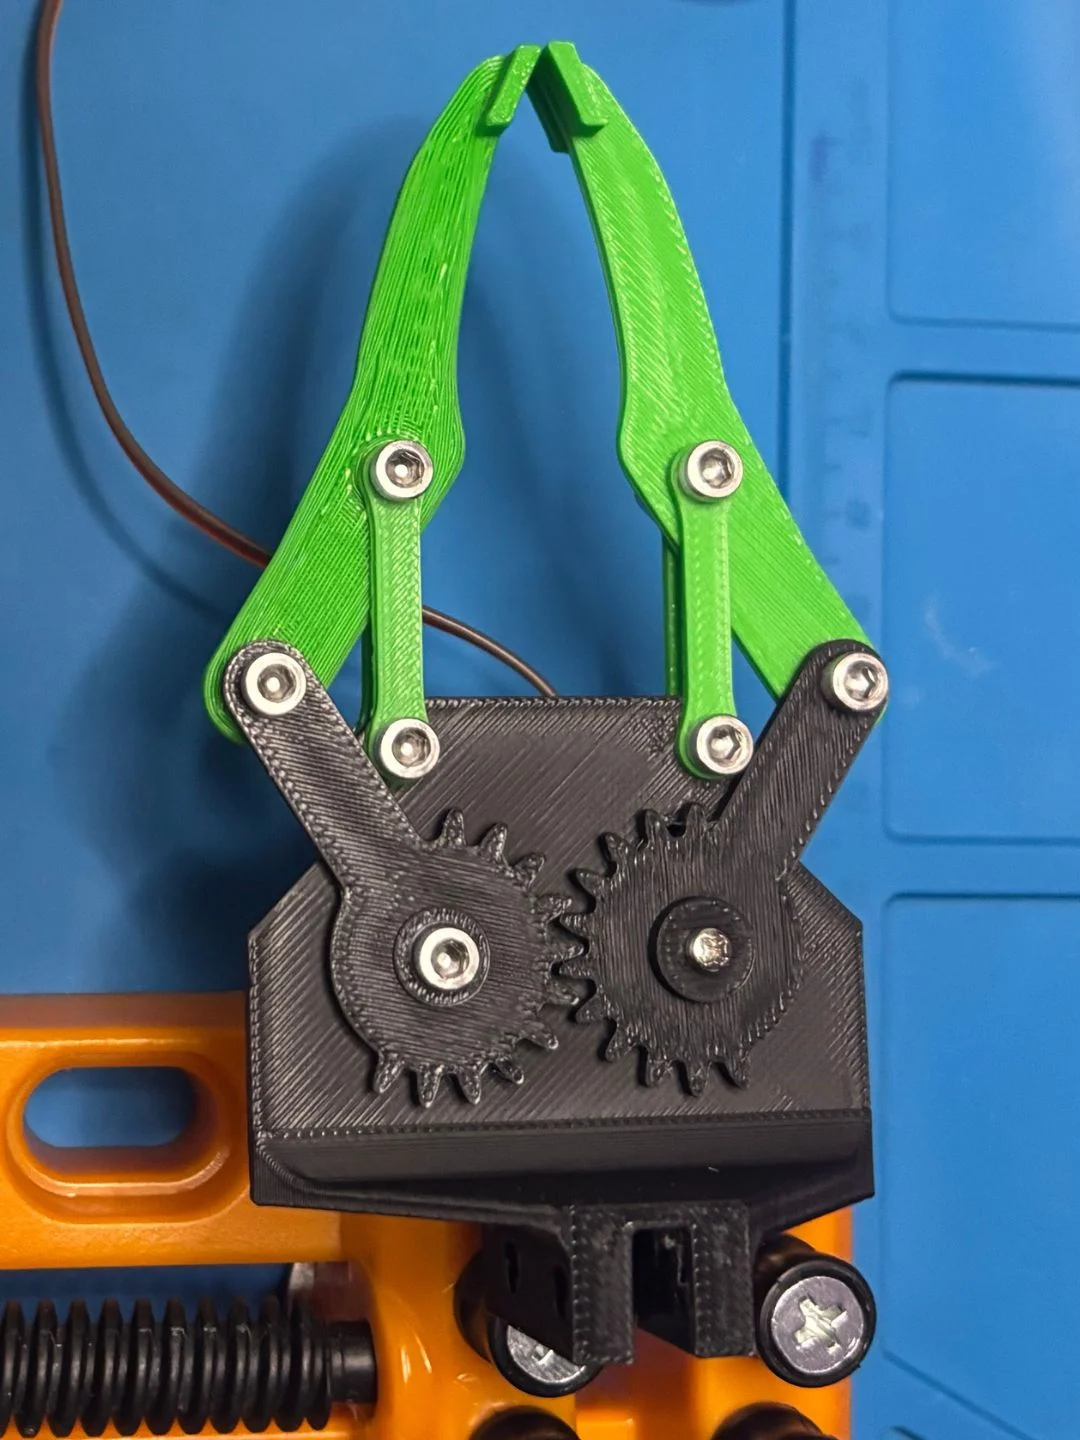
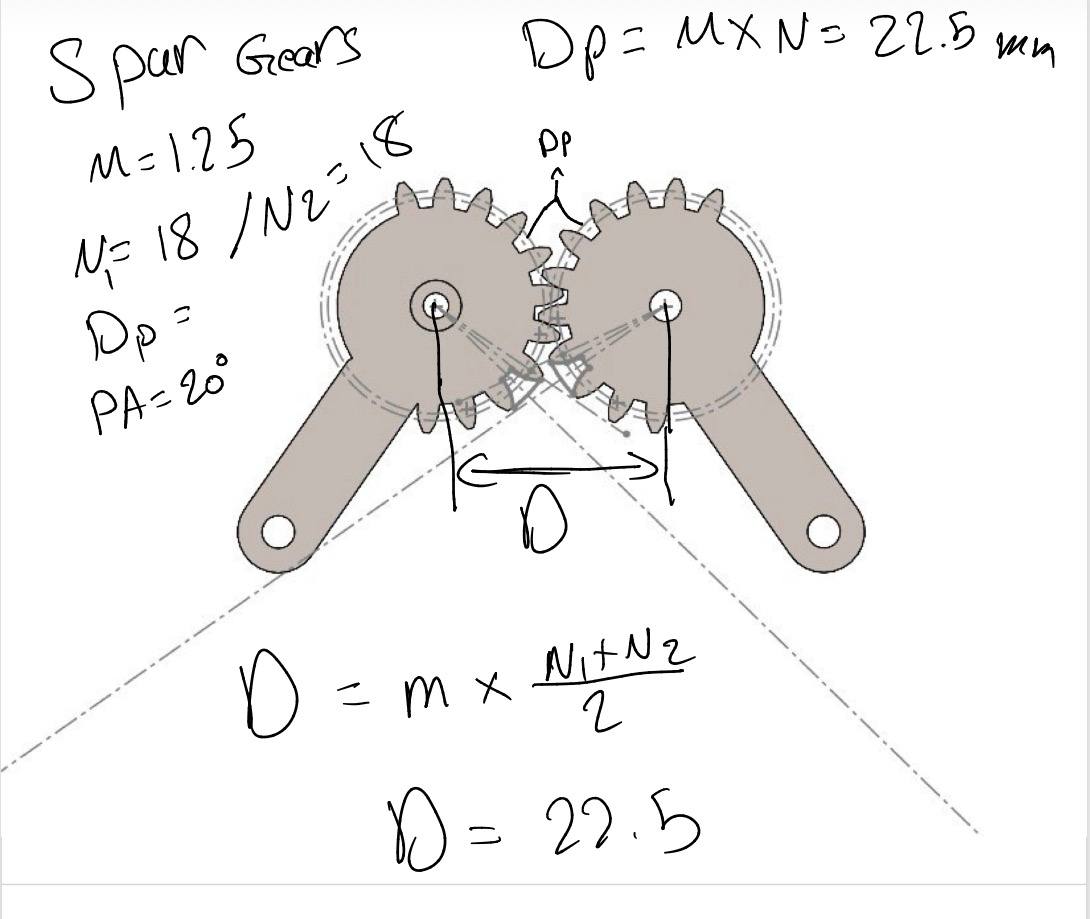
Tiêu chuẩn: Spur Gear
Góc áp lực (Pressure Angle): 20°
Module**:** 1.25M
Số răng (Teeth): 18T
Đường kính vòng chia (Pitch Diameter): 22.5 mm
A. Khoảng cách ngang giữa hai tâm bánh răng
B. Phân tích vị trí (Four-Bar Linkage)
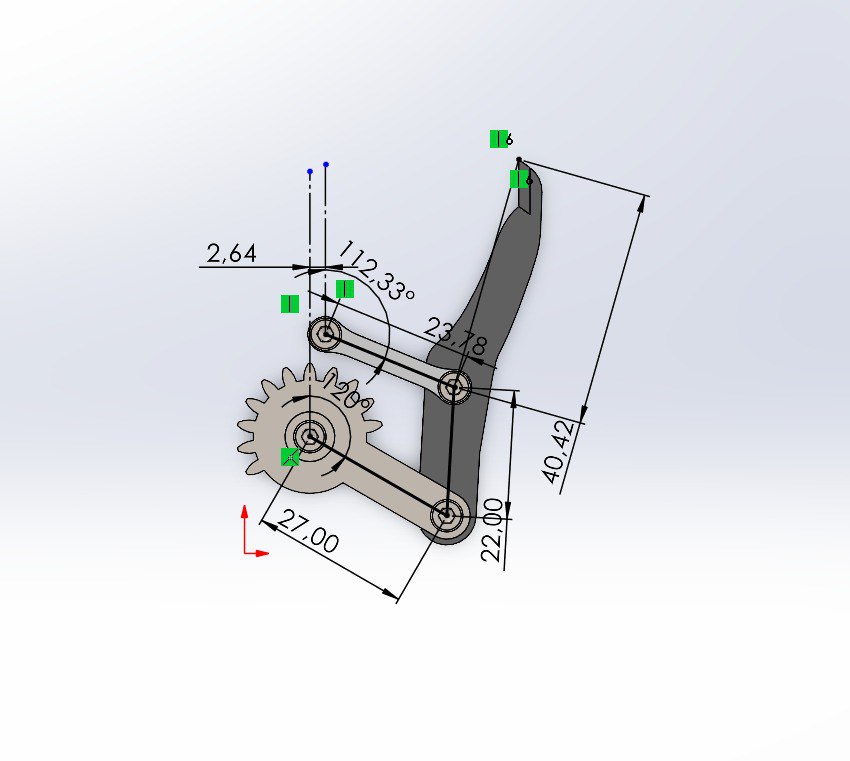
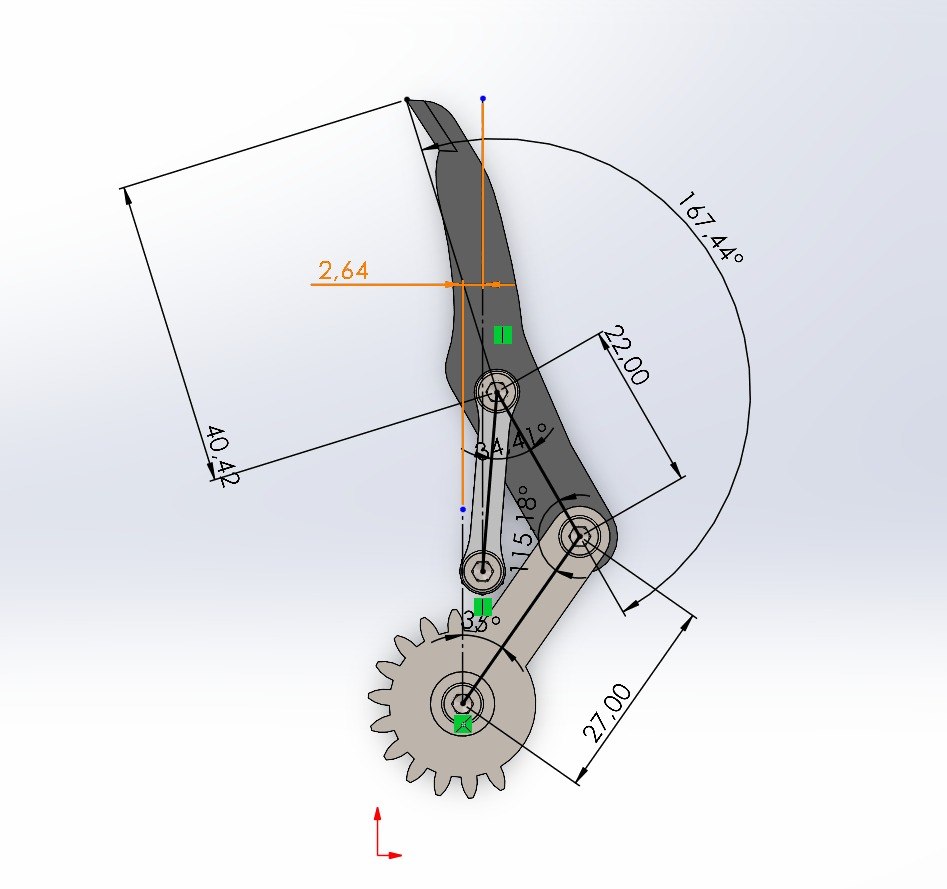
C. Khuyến nghị: Giới hạn góc quay servo trong khoảng 120° đến 35°.
Lý do: Tránh va chạm cơ khí (mechanical interference) giữa các chi tiết
120°: Vị trí mở hết.
35°: Vị trí đóng hết (kẹp).
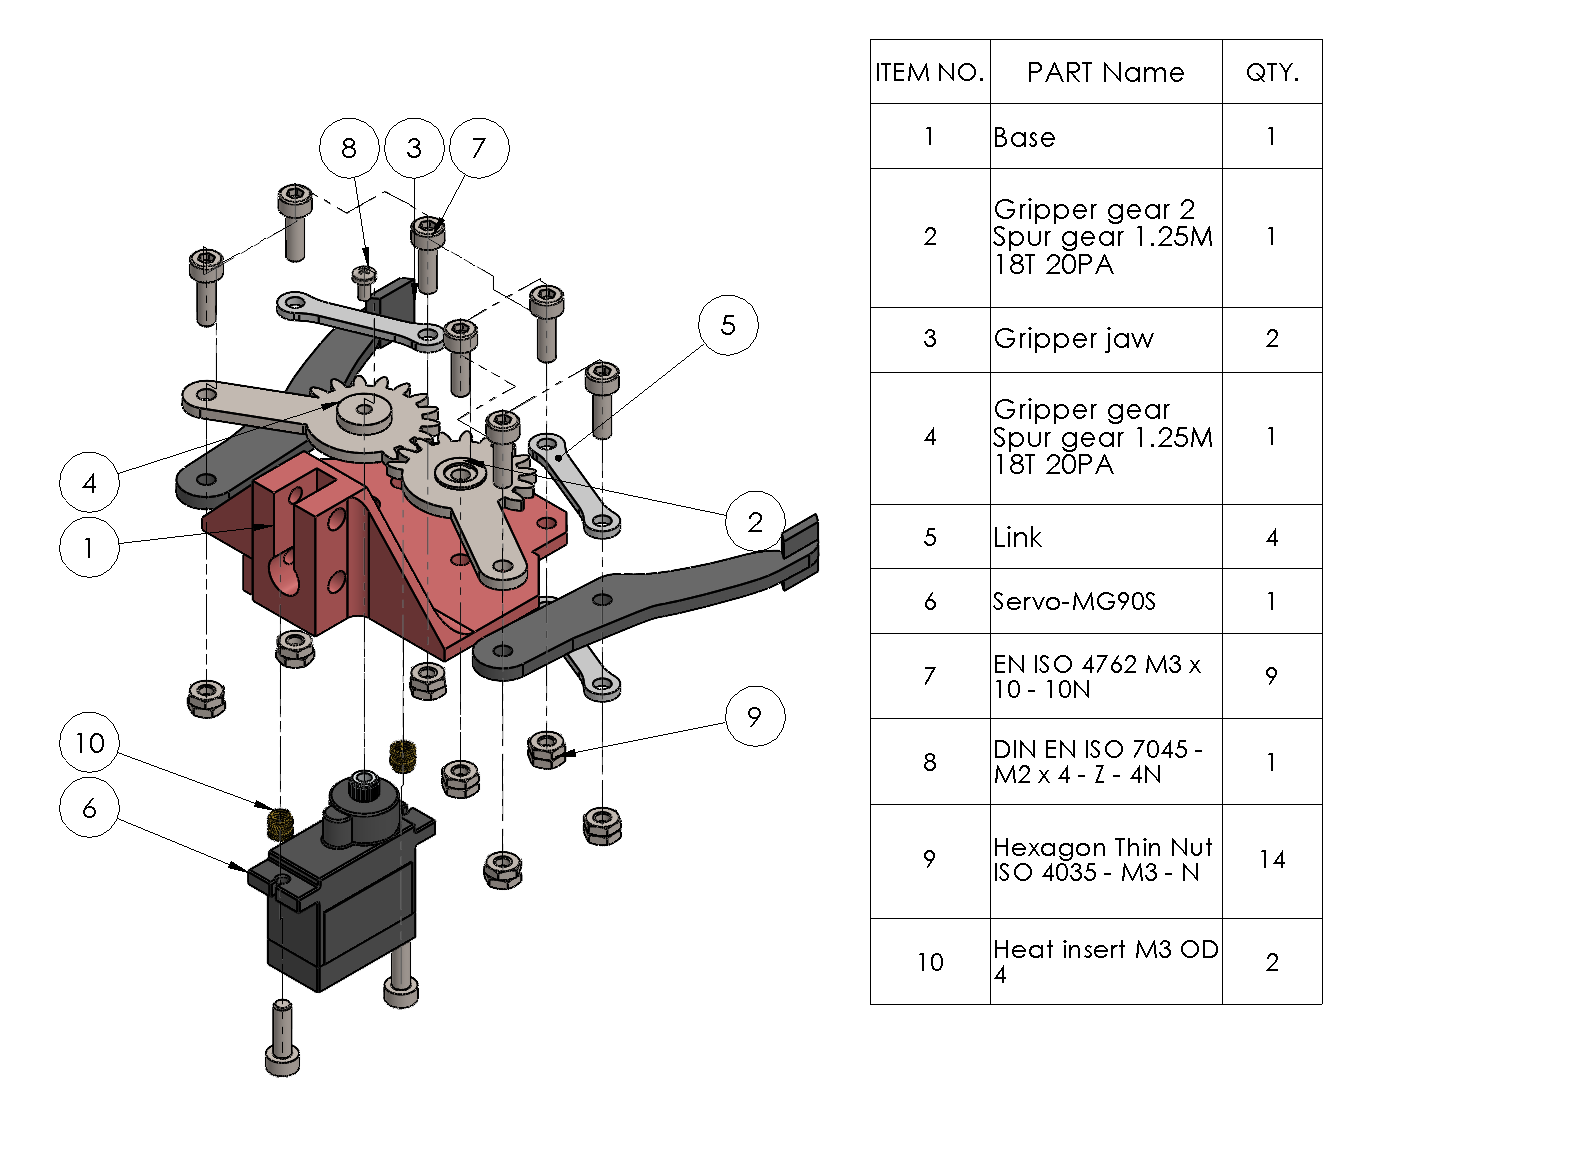
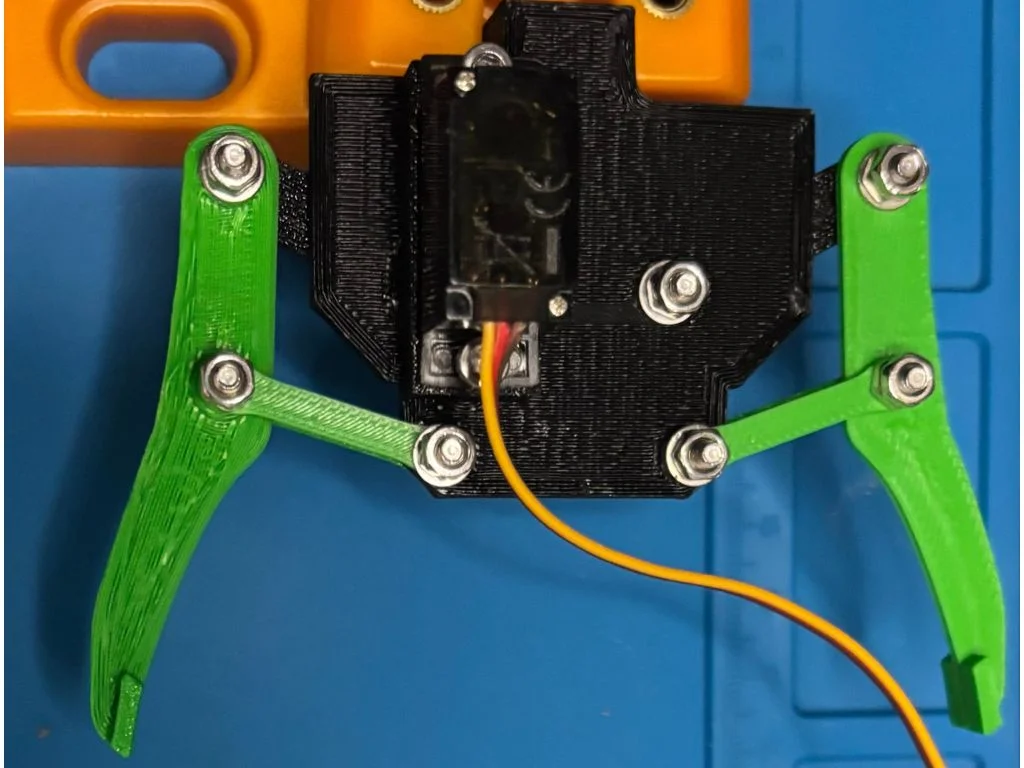
Cách lắp khớp (Joint Assembly Method): Để đơn giản, các khớp dùng cấu hình Vít + 2 ê-cu (Double-Nut/Jam Nut). Hai ê-cu siết hãm nhau để giữ độ hở cho chuyển động.
Phương án khác: Dùng chốt (Pins) hoặc Shoulder Screws.
Tác giảadvanced-hobby-labLượt thích0Lượt tải288

 Tác giảZED4EverLượt thích313Lượt tải5,2 N

 Tác giảnznavinoa_2832483Lượt thích38Lượt tải107

 Tác giảfifindrLượt thích500Lượt tải4 N

 Tác giảAndrewT_789375Lượt thích0Lượt tải9

 Tác giảVC_DesignLượt thích679Lượt tải3,6 N

 Tác giảDan Schwartz SchwartzLượt thích744Lượt tải3,4 N

 Tác giảvc-designLượt thích0Lượt tải3,2 N

 Tác giảKNIN_CustomLượt thích112Lượt tải437

 Tác giảUpcrid3D_1585693Lượt thích808Lượt tải2,1 N

 Tác giảWilko_SLOLượt thích935Lượt tải2 N

 Tác giảchubbs8697_2027893Lượt thích585Lượt tải1,7 N