



Hộp giảm tốc Cycloidal cho động cơ bước Nema 17
 Tác giảadvanced-hobby-labLượt thích0Lượt tải290
Dựng một phiên bản khác của mẫu này.
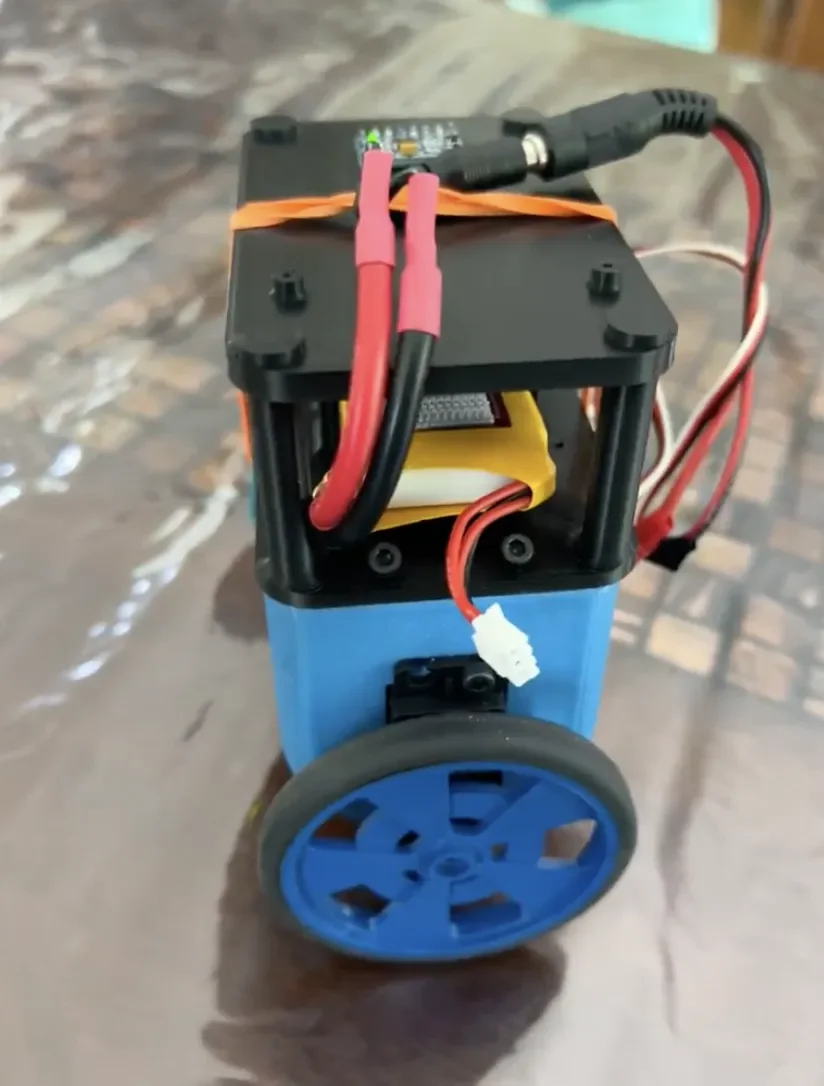
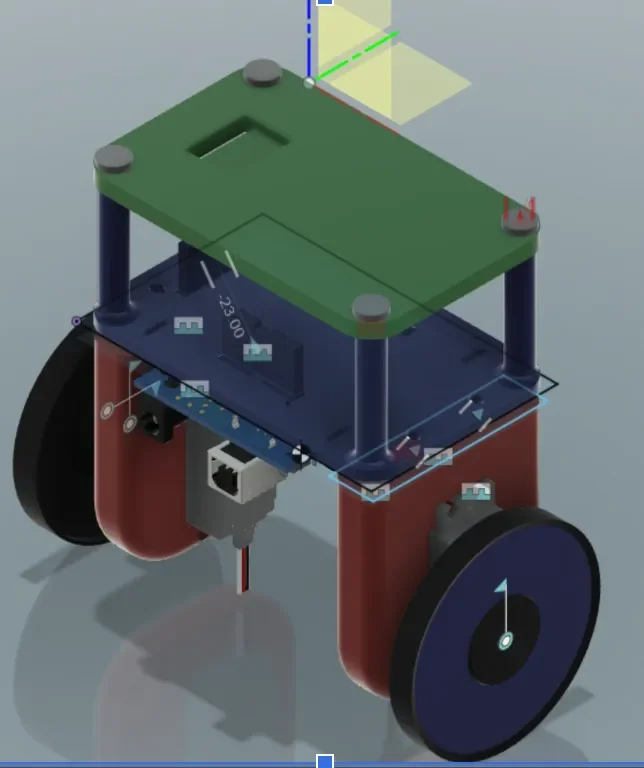
Đây là một mô hình tôi tạo ra của một robot tự cân bằng.
Nó cần một Arduino uno, 2 servo 360 parallax, và một cảm biến gia tốc mpu6050.
Mã code được đính kèm, nhưng bạn có thể cần điều chỉnh các giá trị PID để đạt hiệu suất tối ưu.
Tác giảadvanced-hobby-labLượt thích0Lượt tải290

 Tác giảleonicLượt thích0Lượt tải1,4 N

 Tác giảZED4EverLượt thích313Lượt tải5,2 N

 Tác giảfifindrLượt thích500Lượt tải4 N

 Tác giảVC_DesignLượt thích679Lượt tải3,6 N

 Tác giảDan Schwartz SchwartzLượt thích744Lượt tải3,4 N

 Tác giảwibot-3dLượt thích0Lượt tải516

 Tác giảvc-designLượt thích0Lượt tải3,2 N

 Tác giảthorin-oakenshieldLượt thích0Lượt tải529

 Tác giảUpcrid3D_1585693Lượt thích808Lượt tải2,1 N

 Tác giảWilko_SLOLượt thích935Lượt tải2 N

 Tác giảshoheiyLượt thích0Lượt tải426