


Bộ sưu tập 11 nhân vật mô hình Mecca Chameleon in 3D vui nhộn
 Tác giảZED4EverLượt thích313Lượt tải5,2 N
Dựng một phiên bản khác của mẫu này.
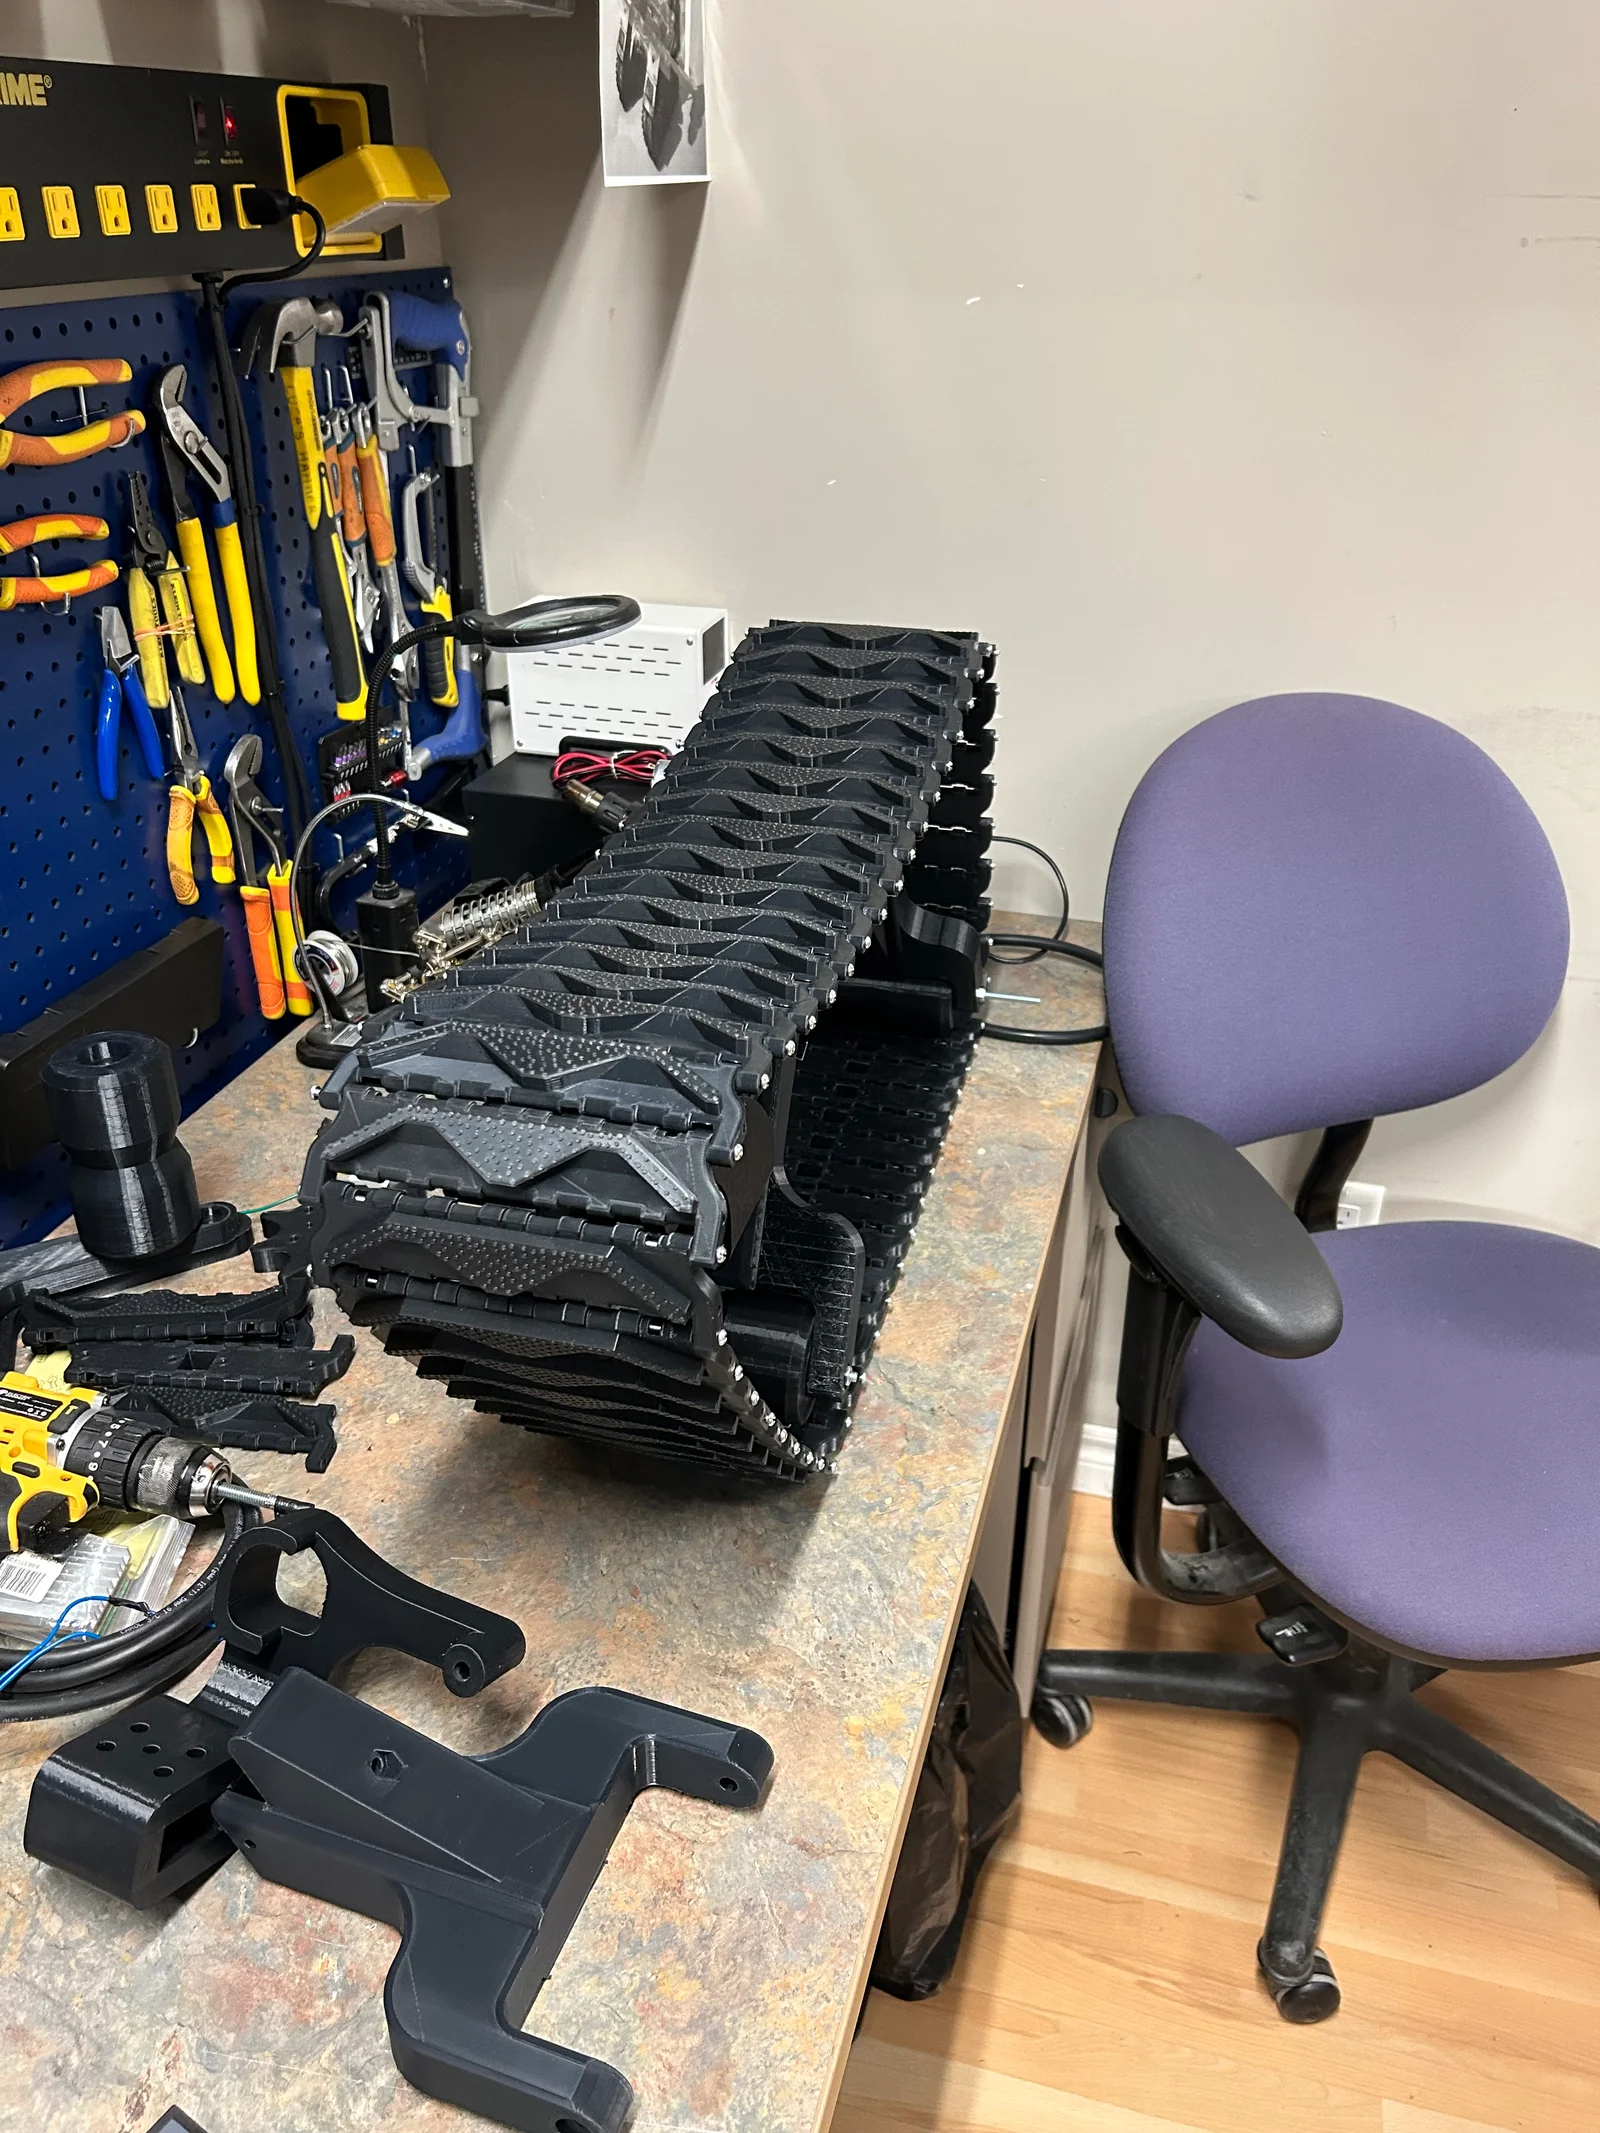
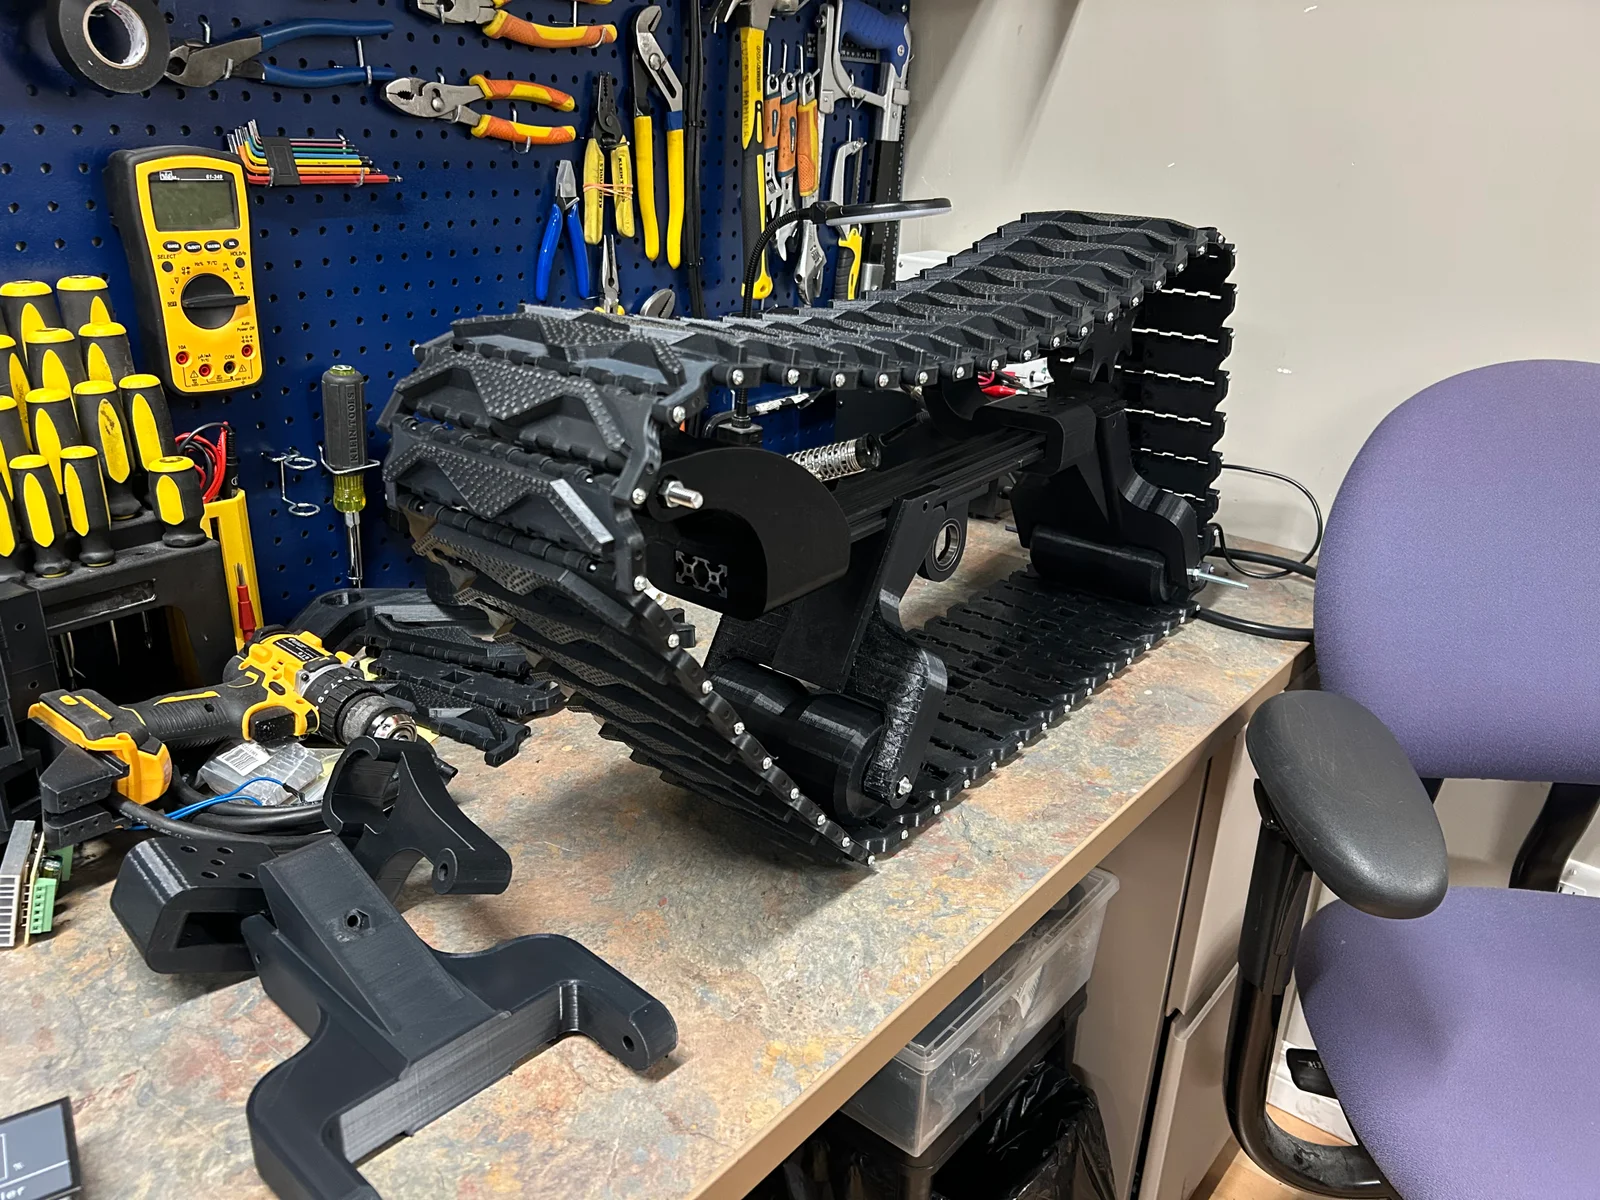
Giới thiệu hệ thống M2 Track của mình, với cơ chế centre drive.
Bộ track này được thiết kế để dễ lắp ráp và linh hoạt trong nhiều cấu hình. So với các mẫu track khác của mình thì nó dùng ít chi tiết/ít nhựa hơn.
Nó dùng các linh kiện phổ biến ở Bắc Mỹ (6-32, 1/4-20, 5/16) nhưng yên tâm là vẫn dùng được với các lựa chọn tương đương hệ metric.
Khung chính là một thanh aluminum extrusion 2040x550mm, còn các bracket được cố định bằng ốc M3 và T-nut.
Các bracket/linkage có thể đặt ở bất kỳ vị trí nào dọc theo thanh extrusion, giúp bạn thay đổi hình dạng/góc nghiêng (incline) của cụm track.
Sprocket ăn khớp chuẩn với track để bám liên tục, kéo track chạy tiến/lùi.
Track được lắp khá nhanh bằng ốc 6-32x2" và đai ốc (khuyến nghị dùng nylon locking nuts để tránh ốc tự lỏng do rung động liên tục).
Vì mỗi track được drive độc lập nên có thể dùng cho nhiều dự án robot/UGV khác nhau. (Đây sẽ là hệ track mới của mình cho chiếc M2 UGV mới).
Motor dùng: 2pcs 24V Motor Gearbox for Power Wheels, High Speed 35000RPM RS550
Thiết lập in:
30% infill
8-10 walls
Elegoo Rapid PLA+
Tác giảZED4EverLượt thích313Lượt tải5,2 N

 Tác giảfifindrLượt thích500Lượt tải4 N

 Tác giảVC_DesignLượt thích679Lượt tải3,6 N

 Tác giảDan Schwartz SchwartzLượt thích744Lượt tải3,4 N

 Tác giảvc-designLượt thích0Lượt tải3,2 N

 Tác giảUpcrid3D_1585693Lượt thích808Lượt tải2,1 N

 Tác giảWilko_SLOLượt thích935Lượt tải2 N

 Tác giảchubbs8697_2027893Lượt thích585Lượt tải1,7 N

 Tác giảquibeck_3353173Lượt thích965Lượt tải1,9 N

 Tác giảSeppoTakaloLượt thích960Lượt tải1,9 N

 Tác giảadvanced-hobby-labLượt thích0Lượt tải288

 Tác giảRobertoGalloc_356815Lượt thích549Lượt tải1,8 N