


Mới
SolderMate - Eto kẹp hỗ trợ hàn để bàn in 3D hoàn toàn
 Tác giảleonicLượt thích0Lượt tải1,4 N
Dựng một phiên bản khác của mẫu này.
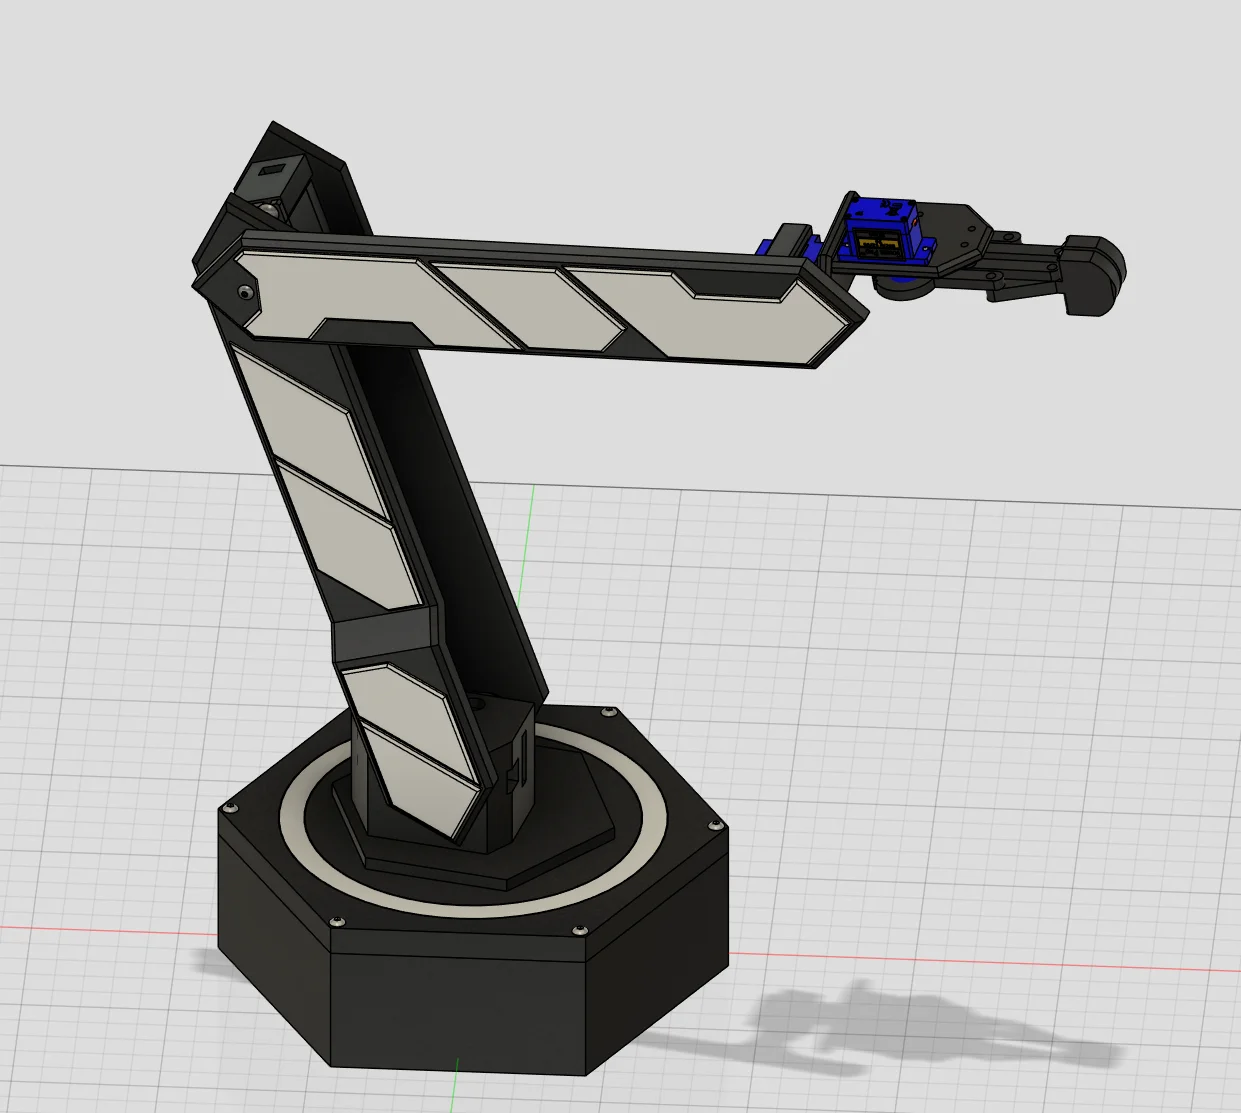
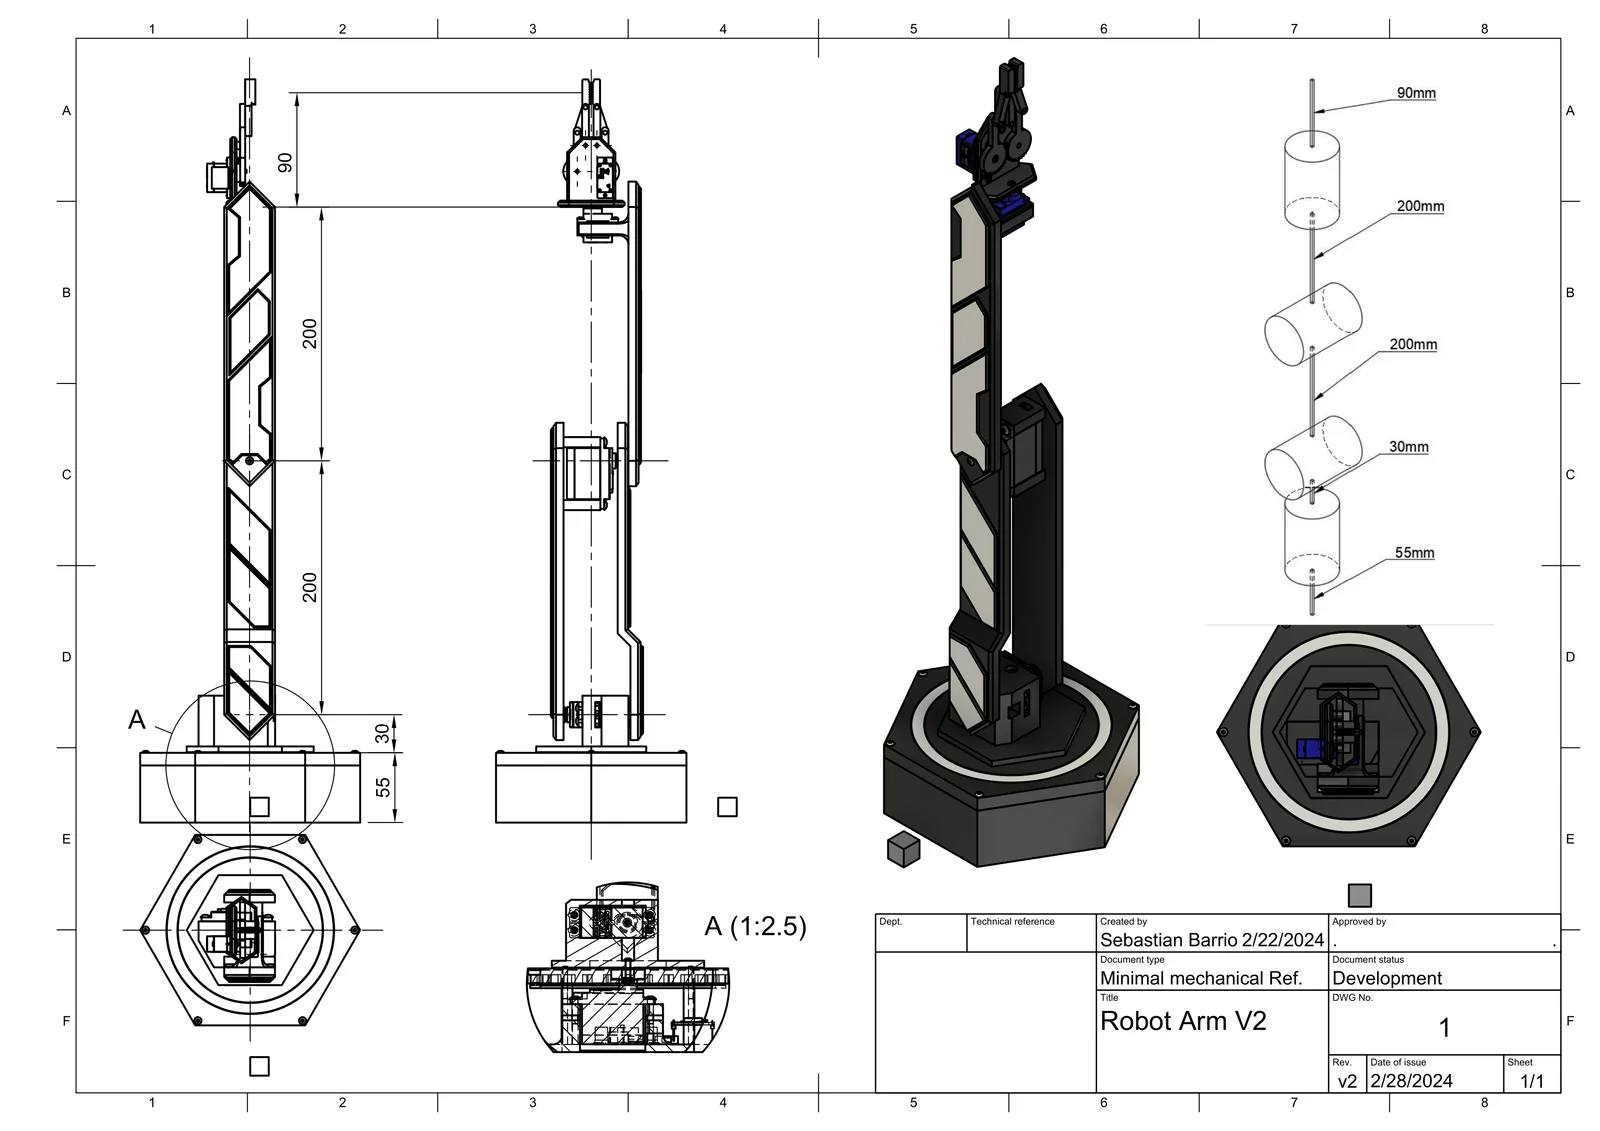
Đây là cánh tay robot mình làm cho đồ án ở trường, thiết kế để gắp và đặt các khối lập phương bằng computer vision. Toàn bộ code dự án và phần inverse kinematics có thể xem tại https://github.com/papalino456/RobotArm,
Model dùng ESP32 làm hệ điều khiển chính và một ESP-01 riêng để điều khiển LED bằng WLED, nhưng bạn cũng có thể gộp lại chạy chung trên một ESP. Mình cấp nguồn bằng bộ nguồn 12V 30A hơi “dư” công suất, chắc bạn không cần tới mức đó đâu. Cuối cùng, mọi thứ có thể bắt vít bằng ốc M3 và M4; phần cứng bổ sung duy nhất bạn cần là 2 vòng bi 12x8x7mm.
Tác giảleonicLượt thích0Lượt tải1,4 N

 Tác giảZED4EverLượt thích313Lượt tải5,2 N

 Tác giảfifindrLượt thích500Lượt tải4 N

 Tác giảVC_DesignLượt thích679Lượt tải3,6 N

 Tác giảDan Schwartz SchwartzLượt thích744Lượt tải3,4 N

 Tác giảvc-designLượt thích0Lượt tải3,2 N

 Tác giảUpcrid3D_1585693Lượt thích808Lượt tải2,1 N

 Tác giảWilko_SLOLượt thích935Lượt tải2 N

 Tác giảshoheiyLượt thích0Lượt tải426

 Tác giảchubbs8697_2027893Lượt thích585Lượt tải1,7 N

 Tác giảquibeck_3353173Lượt thích965Lượt tải1,9 N

 Tác giảSeppoTakaloLượt thích960Lượt tải1,9 N