


Bộ sưu tập 11 nhân vật mô hình Mecca Chameleon in 3D vui nhộn
 Tác giảZED4EverLượt thích313Lượt tải5,2 N
Dựng một phiên bản khác của mẫu này.
Phần cũ bị nhỏ hơn tới 10 lần. Giờ mình đã sửa trong các file có đuôi (- mm). Mình cũng thêm một file gom tất cả chi tiết trên cùng một platform.
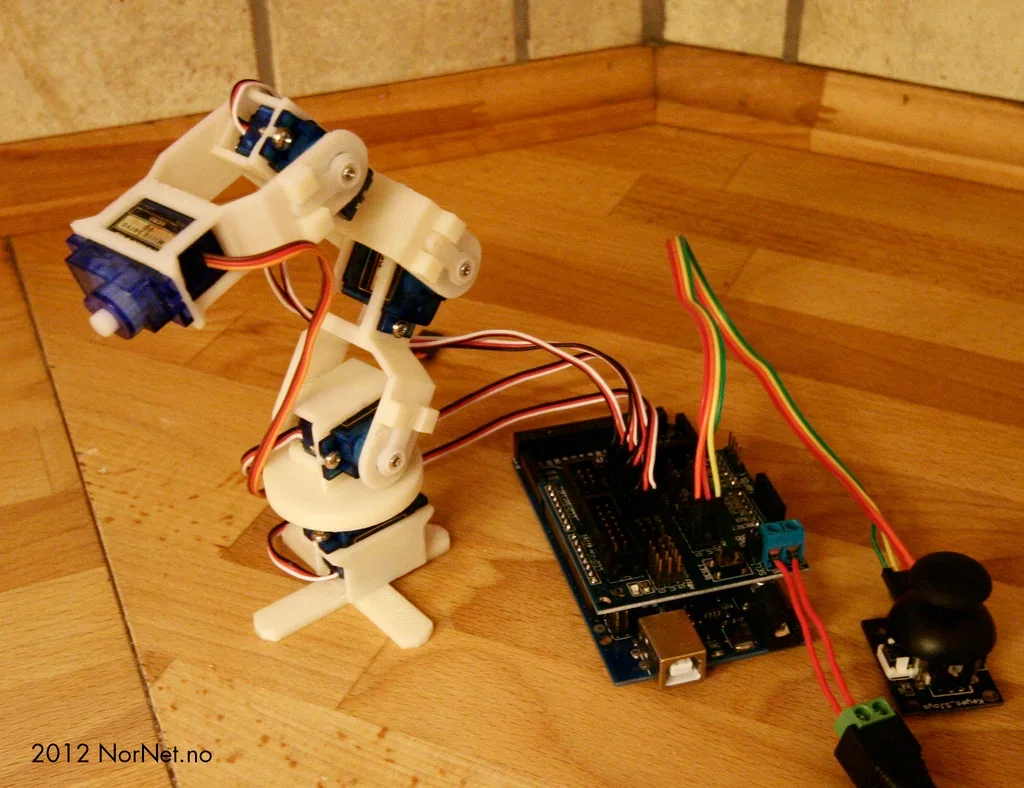
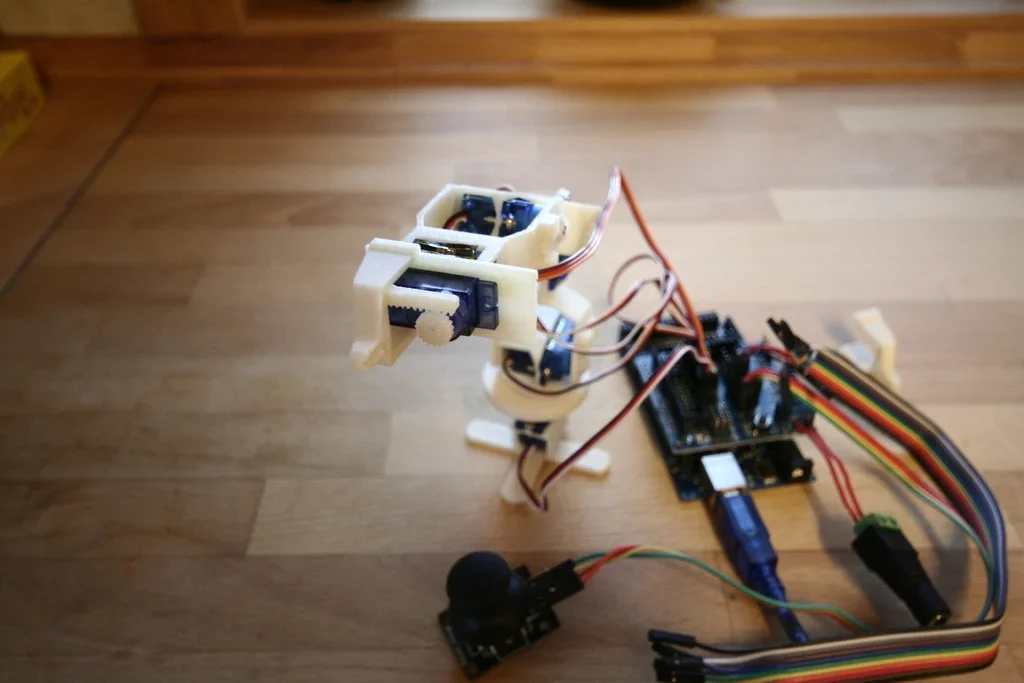
Một con robot rất nhỏ và rẻ. 4 trục + kẹp (gripper). Dùng 9g micro servo.
Robot có thể điều khiển bằng remote, Arduino, v.v.
Mình thấy trục (shaft) của servo có nhiều loại đường kính khác nhau. Nếu bánh răng (gear) không khớp mình sẽ làm cái mới. Bạn chỉ cần gửi mình đường kính trục.
Xem chạy thực tế:
http://www.youtube.com/watch?v=_fGNWsP41S0
http://www.youtube.com/watch?v=eWSpKL0VOp8
http://www.youtube.com/watch?v=Qj7jYwfpEMc
http://www.youtube.com/watch?v=Ca4PmYkpcgg
Lập trình (Programming):
http://www.youtube.com/watch?v=7hBvyaEWg5I
Code:
https://github.com/BenTommyE/Micro_robot_RC_servo_IR_remote
Nếu bạn muốn thay servo nâng tay bằng loại mạnh hơn MG955 servo thì xem:
http://www.thingiverse.com/thing:38875
Cập nhật mới nhất (Latest uppdate)
Tác giảZED4EverLượt thích313Lượt tải5,2 N

 Tác giảfifindrLượt thích500Lượt tải4 N

 Tác giảVC_DesignLượt thích679Lượt tải3,6 N

 Tác giảDan Schwartz SchwartzLượt thích744Lượt tải3,4 N

 Tác giảvc-designLượt thích0Lượt tải3,2 N

 Tác giảUpcrid3D_1585693Lượt thích808Lượt tải2,1 N

 Tác giảWilko_SLOLượt thích935Lượt tải2 N

 Tác giảchubbs8697_2027893Lượt thích585Lượt tải1,7 N

 Tác giảquibeck_3353173Lượt thích965Lượt tải1,9 N

 Tác giảSeppoTakaloLượt thích960Lượt tải1,9 N

 Tác giảadvanced-hobby-labLượt thích0Lượt tải288

 Tác giảRobertoGalloc_356815Lượt thích549Lượt tải1,8 N