


Bộ sưu tập 11 nhân vật mô hình Mecca Chameleon in 3D vui nhộn
 Tác giảZED4EverLượt thích313Lượt tải5,2 N
Dựng một phiên bản khác của mẫu này.
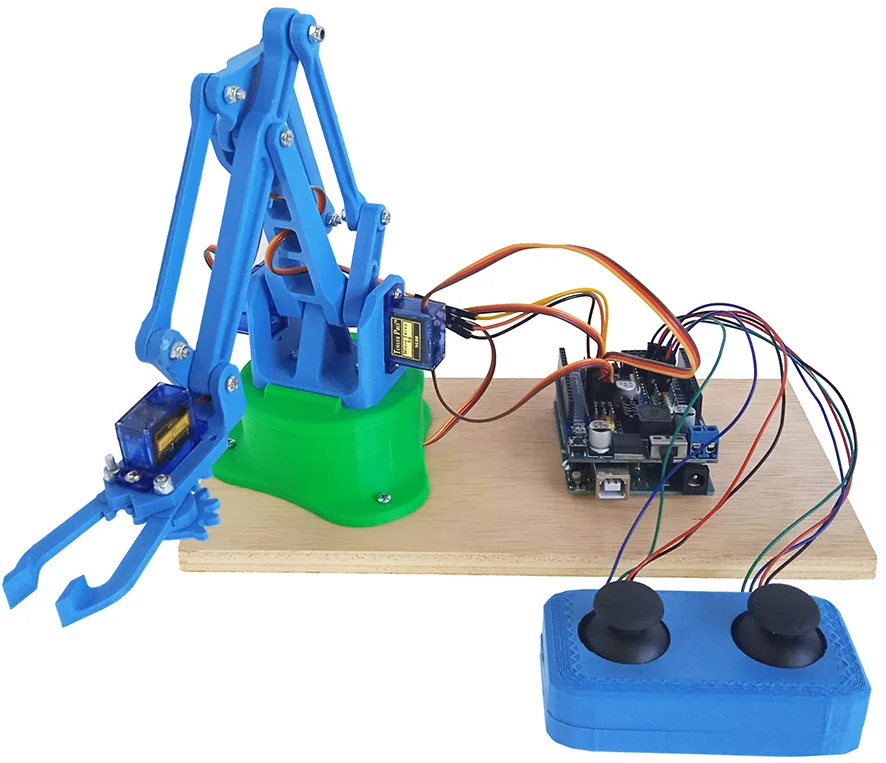
Nếu bạn là một người đam mê công nghệ, yêu thích các dự án tự động hóa và đang tìm kiếm một mô hình cánh tay robot để thực hành với Arduino, thì đây chính là lựa chọn tuyệt vời dành cho bạn. Dự án cánh tay robot MICROLOG này được thiết kế tối ưu cho việc in 3D, giúp bạn dễ dàng tự tay lắp ráp một thiết bị cơ khí có khả năng chuyển động linh hoạt. Với thiết kế mô phỏng các cánh tay công nghiệp, mô hình này không chỉ là một món đồ chơi giáo dục mà còn là công cụ hoàn hảo để học về điều khiển động cơ servo và lập trình vi điều khiển.
Điểm đặc biệt của bộ cánh tay robot này là cấu trúc được in từ nhựa, cho phép bạn tùy chỉnh màu sắc và kích thước tùy ý. Hệ thống sử dụng các động cơ servo nhỏ gọn, kết hợp với bộ điều khiển Arduino và bảng điều khiển joystick riêng biệt, tạo nên một hệ thống điều khiển thủ công rất trực quan. Dù bạn là học sinh, sinh viên kỹ thuật hay chỉ đơn giản là người muốn tìm hiểu về cơ điện tử tại nhà, mô hình này sẽ mang lại những trải nghiệm học tập rất thú vị thông qua việc lắp ghép và viết code.
Dưới đây là một số đặc điểm nổi bật và lưu ý quan trọng để bạn thực hiện dự án này thành công:
Với dự án này, bạn không chỉ rèn luyện kỹ năng in 3D mà còn mở rộng kiến thức về lập trình điều khiển hệ thống cơ khí thực tế. Chúc các bạn có những giây phút trải nghiệm sáng tạo thật vui vẻ với cánh tay robot của riêng mình!
Tác giảZED4EverLượt thích313Lượt tải5,2 N

 Tác giảBasementLABLượt thích888Lượt tải1,5 N

 Tác giảdan-sabauLượt thích0Lượt tải2,6 N

 Tác giảLadyCamille_261526Lượt thích41Lượt tải192

 Tác giảleonicLượt thích0Lượt tải1,4 N

 Tác giảGradyEnglish_575309Lượt thích30Lượt tải118

 Tác giảfifindrLượt thích500Lượt tải4 N

 Tác giảVC_DesignLượt thích679Lượt tải3,6 N

 Tác giảmoonyxLượt thích0Lượt tải698

 Tác giảDan Schwartz SchwartzLượt thích744Lượt tải3,4 N

 Tác giảvc-designLượt thích0Lượt tải3,2 N

 Tác giảthorin-oakenshieldLượt thích0Lượt tải532