


Các bộ phận in 3D cho CORE One/+ INDX
 Tác giảprusa-researchLượt thích0Lượt tải2,7 N
Dựng một phiên bản khác của mẫu này.
 Giá đỡ BL Touch cho Sovol SV07Tác giảRoyMcNelly · 02/12/2025
 Giá đỡ CR Touch cho SV06 - gần đầu phun hơnTác giảMichel_587714 · 22/03/2025
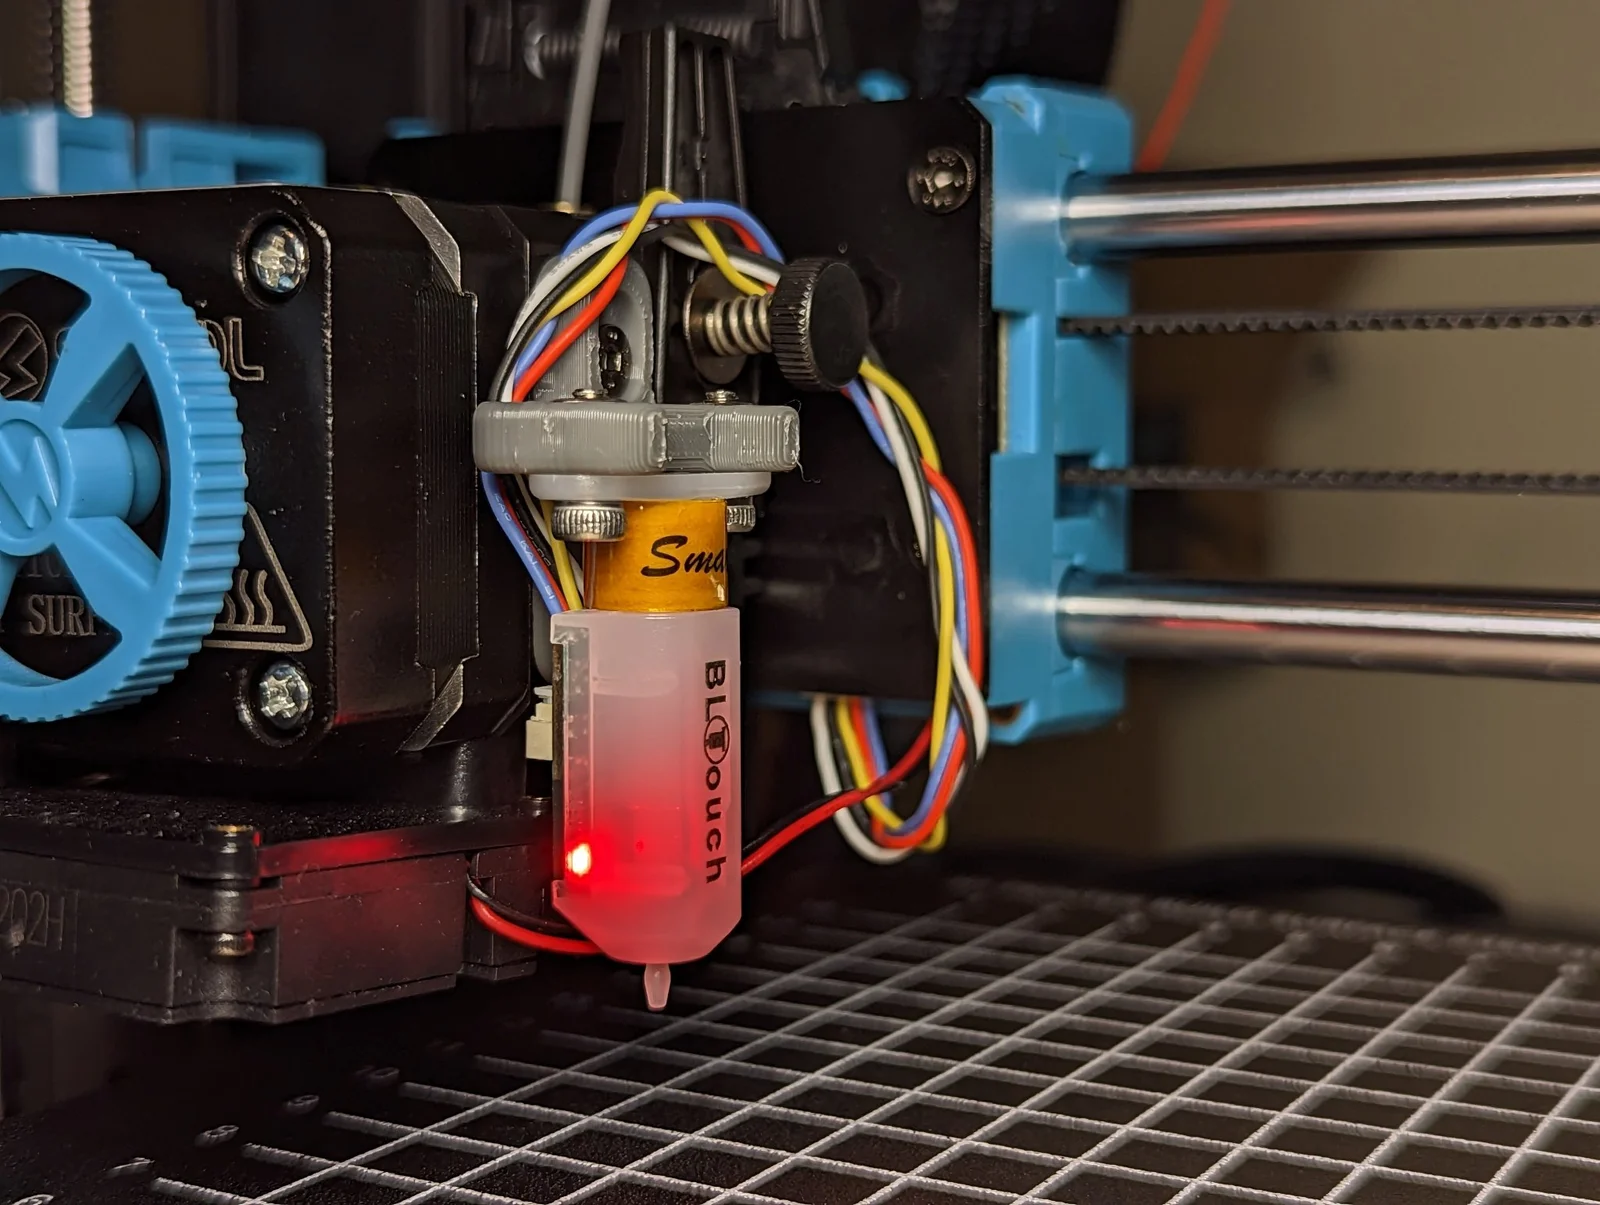
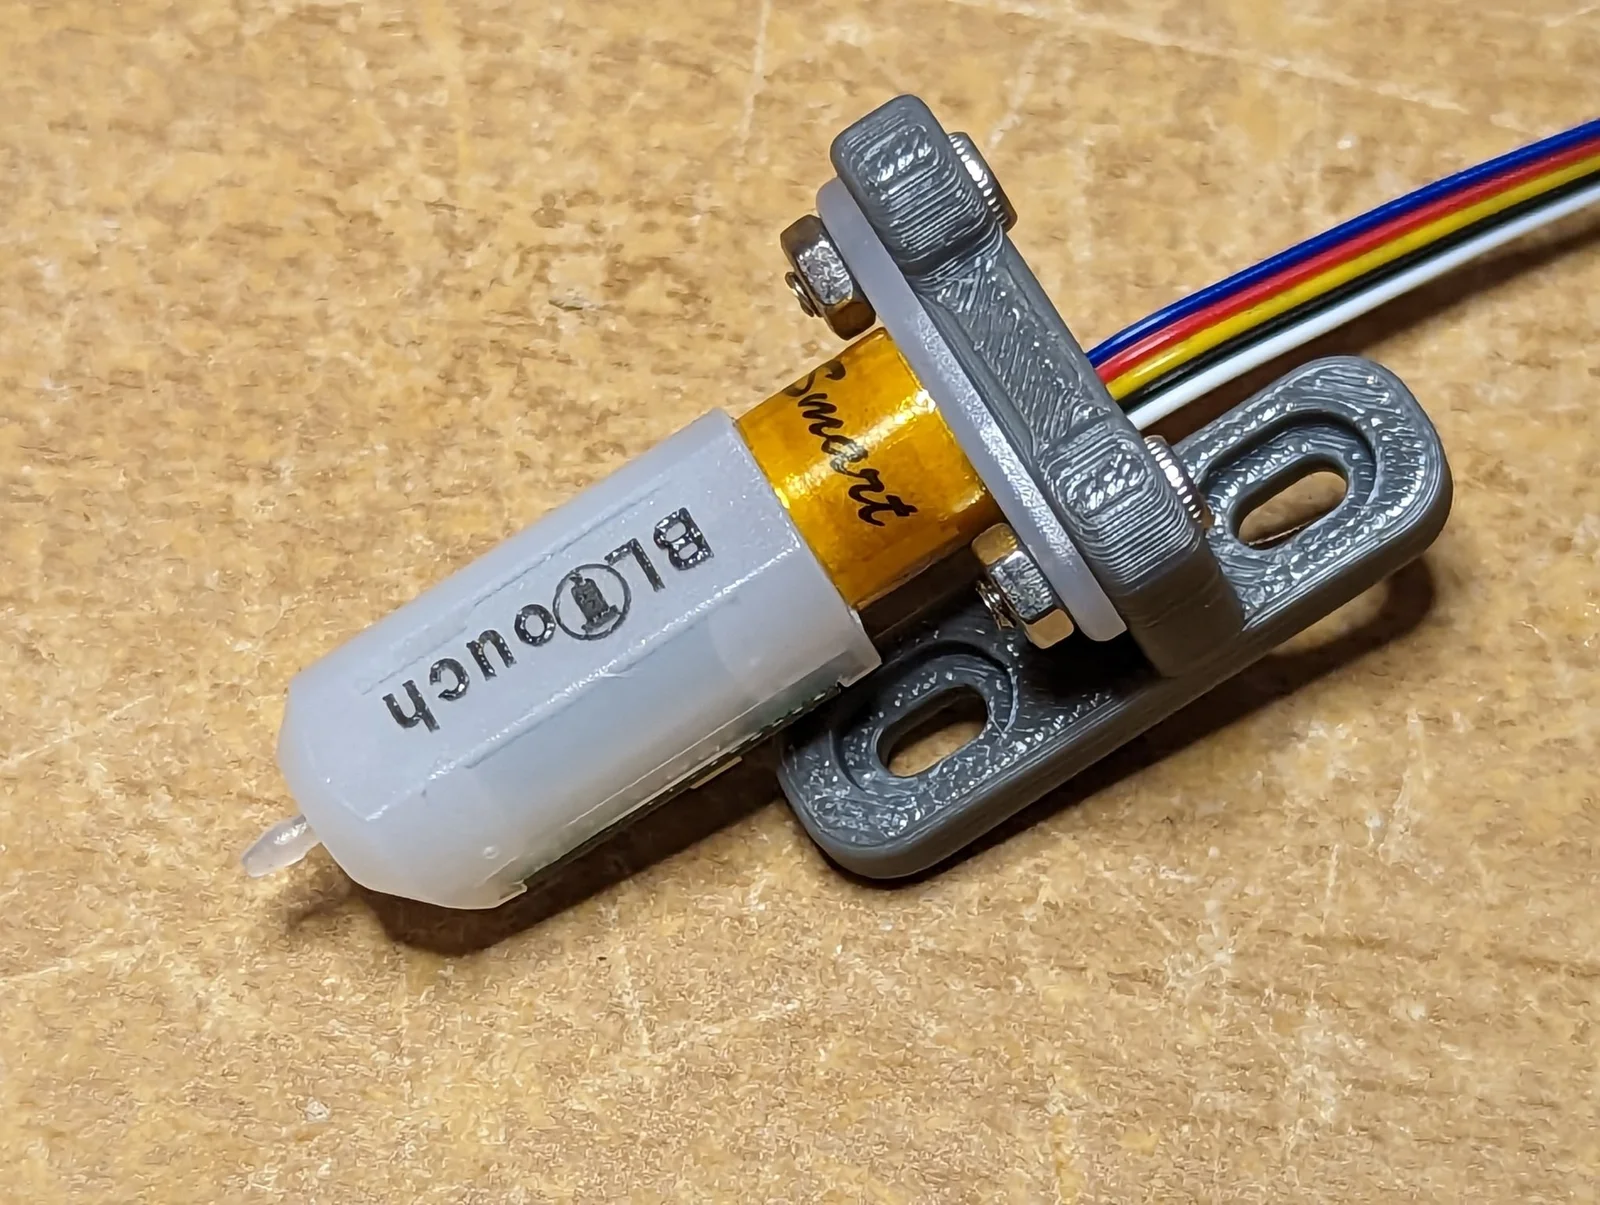
Đã thử nghiệm với cả BLTouch và CR Touch. Xem ảnh cho cả hai đã được gắn.
Các bộ phận cần thiết để gắn cảm biến chạm vào giá đỡ:
Có vẻ dễ hơn khi đặt các đai ốc ở trên vào lỗ khoét và vặn cảm biến chạm từ dưới lên.
2x vít gắn giá đỡ cảm biến cảm ứng có thể được sử dụng lại.
In ấn:
Đi dây:
Có hai cách để kết nối cảm biến chạm với bo mạch chính của SV06.
Cách đầu tiên là sử dụng cáp đi kèm với cảm biến chạm và kết nối cảm biến chạm trực tiếp vào bo mạch chính bằng cách sử dụng nó. Bạn sẽ cần rút cáp hiện đang cắm vào “Cổng Công Tắc Gần” (xem trang 21 của hướng dẫn SV06 để tham khảo) và cắm cáp mới vào đó. Hai cáp tôi nhận được với BLTouch và CR Touch đều là cáp thẳng và không yêu cầu bất kỳ sửa đổi nào. Bạn vẫn nên kiểm tra lại để đảm bảo các chân cắm khớp chính xác ở cả hai đầu của cáp.
Cách thứ hai là kết nối cảm biến chạm với bảng phân tách trên đầu đùn bằng cách sử dụng cổng mà cảm biến cảm ứng gốc đã được cắm vào. Bạn sẽ cần 2x đầu nối cái JST 1.25 MX 5 chân + dây. Bạn có thể tự bấm hoặc mua một bộ đã được làm sẵn (liên kết đến bộ mà tôi đã mua bên dưới). Cáp không phải là cáp thẳng mà là cáp đảo. Nghĩa là chân 1 ở bên A = chân 5 ở bên B, chân 2 ở bên A = chân 4 ở bên B và cứ như vậy. Khi bạn đã làm xong cáp, hãy cắm nó vào và bạn sẽ ổn.
Dưới đây là bộ JST 1.25 MX mà tôi đã mua từ Amazon:
https://www.amazon.com/dp/B07S18D3RN
Cấu hình Klipper: Hoạt động với cả BLTouch và CR Touch
Tài liệu: https://www.klipper3d.org/BLTouch.html
Cấu hình cảm biến chạm mà tôi đang sử dụng trên bo mạch chính SV06 gốc.
[bltouch]
sensor_pin: ^PB1
control_pin: PB0
x_offset: 29.5
y_offset: -28.5
z_offset: 0 # chạy lại probe_calibrate
speed: 5.0
lift_speed: 100
samples: 2
sample_retract_dist: 2
samples_result: trung bình
samples_tolerance: 0.01
samples_tolerance_retries: 5
Dưới đây là một vài tùy chọn khác để thay đổi do sự thay đổi trong độ lệch của đầu dò so với đầu dò cảm ứng tiêu chuẩn.
Trong phần [safe_z_home]:
home_xy_position: 83, 141
Trong phần [bed_mesh]:
mesh_min: 29.5, 28.5
mesh_max: 195.5, 196.5
Xin lỗi, tôi không chạy Marlin nhưng tôi chắc chắn ai đó sẽ phát hành firmware cho SV06 với hỗ trợ BLTouch/CR Touch sớm.
Sự khác biệt về trọng lượng ước tính:
Trọng lượng bao gồm đầu dò, giá đỡ, dây + đầu nối và vít (trừ 2 vít kết nối giá đỡ với đầu đùn vì những cái đó giữ nguyên cho mỗi đầu dò đã lắp).
Bạn nên chọn cái nào?
Từ những gì tôi đã đọc, CR Touch chính xác hơn một chút nhưng có thể bạn sẽ không nhận thấy sự khác biệt trong các bản in của mình. Cả hai đều hoạt động cơ bản giống nhau. BLTouch sử dụng cảm biến hiệu ứng Hall để phát hiện chuyển động của đầu dò trong khi CR Touch sử dụng cảm biến quang học để phát hiện chuyển động của đầu dò. Về lý thuyết, cảm biến hiệu ứng Hall có thể bị ảnh hưởng bởi các trường từ bên ngoài trong khi cảm biến quang học thì không. Về đầu dò, BLTouch sử dụng một cái bằng nhựa trong khi CR Touch là kim loại và có tầm với dài hơn một chút. Tôi nghĩ sự khác biệt lớn là CR Touch nặng hơn khoảng 60% so với BLTouch, vì vậy nếu mục tiêu của bạn là làm cho đầu đùn của bạn nhẹ nhất có thể, thì BLTouch là lựa chọn tốt hơn.
Tác giảprusa-researchLượt thích0Lượt tải2,7 N

 Tác giảtinx_1344834Lượt thích1,2 NLượt tải6 N

 Tác giảdet-manLượt thích0Lượt tải172

 Tác giảdarienLượt thích0Lượt tải1 N

 Tác giảla-cave-au-chatLượt thích0Lượt tải968

 Tác giảvertigomakesLượt thích0Lượt tải564

 Tác giả3DPrintDemonLượt thích0Lượt tải330

 Tác giảpeter-van-der-waalLượt thích0Lượt tải258

 Tác giảchris-hillLượt thích0Lượt tải264

 Tác giảhumebeamLượt thích0Lượt tải129


 Tác giảkingnothingLượt thích0Lượt tải183