



Thằn lằn cử động linh hoạt - In tại chỗ (Không cần support)
 Tác giảcream110_291842Lượt thích924Lượt tải7,7 N
Dựng một phiên bản khác của mẫu này.
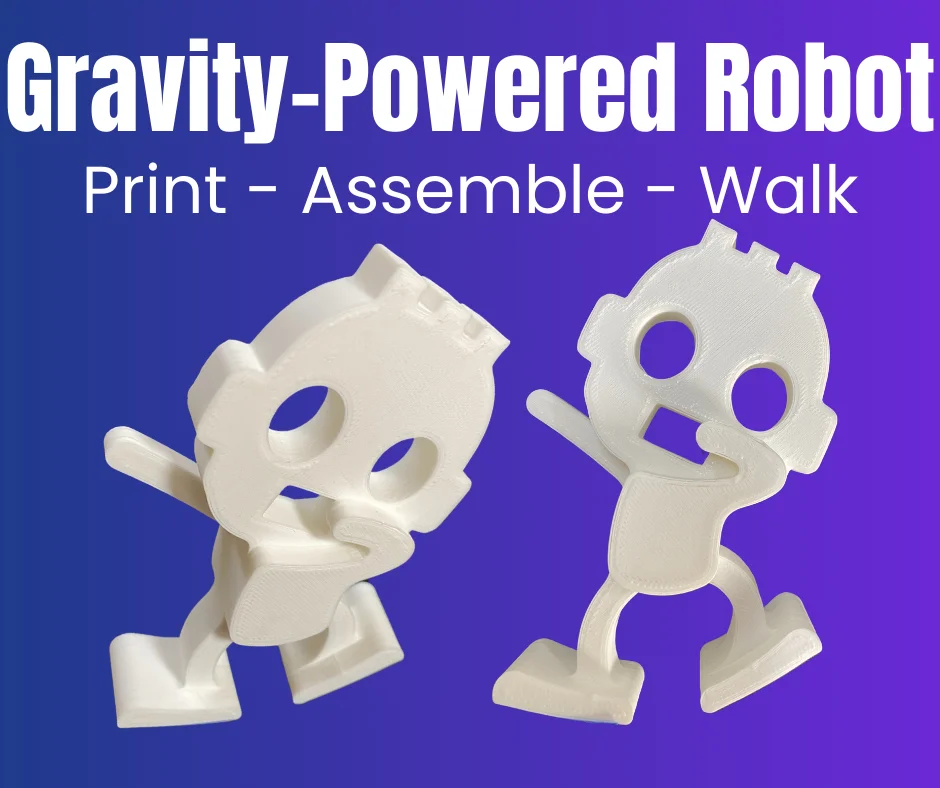
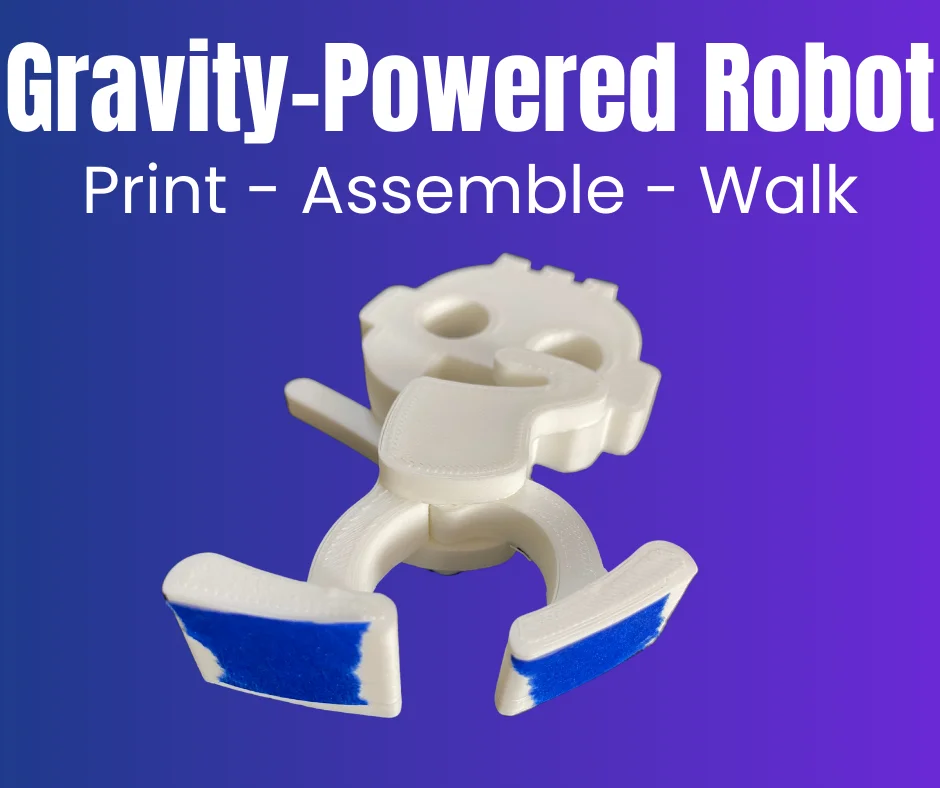
Con robot đi bộ Ramp Walker này là một món đồ chơi cơ học đơn giản nhưng cực kỳ thú vị, nó tận dụng trọng lực để "tự bước đi" trên các bề mặt nghiêng. Được thiết kế để in không cần support, đây là một dự án tuyệt vời cho các bé, lớp học STEM hoặc bất kỳ ai yêu thích đồ chơi chuyển động. Khi robot nghiêng người về phía trước, trọng tâm thay đổi sẽ đẩy nó bước từng bước xuống dốc.
Đặc điểm:
Thông số in:
Hướng dẫn lắp ráp:
Mẹo nhỏ:
Tác giảcream110_291842Lượt thích924Lượt tải7,7 N

 Tác giảOnemoredaveLượt thích861Lượt tải6,9 N

 Tác giảjs14581_2767550Lượt thích118Lượt tải3,3 N

 Tác giảquibeck_3353173Lượt thích351Lượt tải2,1 N

 Tác giảTheMakerStuffLượt thích315Lượt tải1,9 N

 Tác giảGoolow_295072Lượt thích598Lượt tải1,6 N

 Tác giảMikWantecLượt thích264Lượt tải1,5 N

 Tác giảSzvmkn_3779340Lượt thích231Lượt tải1,3 N

 Tác giảHacker Man ManLượt thích248Lượt tải1,5 N

 Tác giảcentarico_3241219Lượt thích257Lượt tải973

 Tác giảfluffytails37Lượt thích184Lượt tải767

 Tác giảAristotelisNellasLượt thích18Lượt tải703