


Ngăn Kéo Đa Năng Lắp Ghép Modular
 Tác giảWilko_SLOLượt thích935Lượt tải2 N
Dựng một phiên bản khác của mẫu này.
Hiện tại đã loại bỏ hoàn toàn phần ngàm gắn motor!*
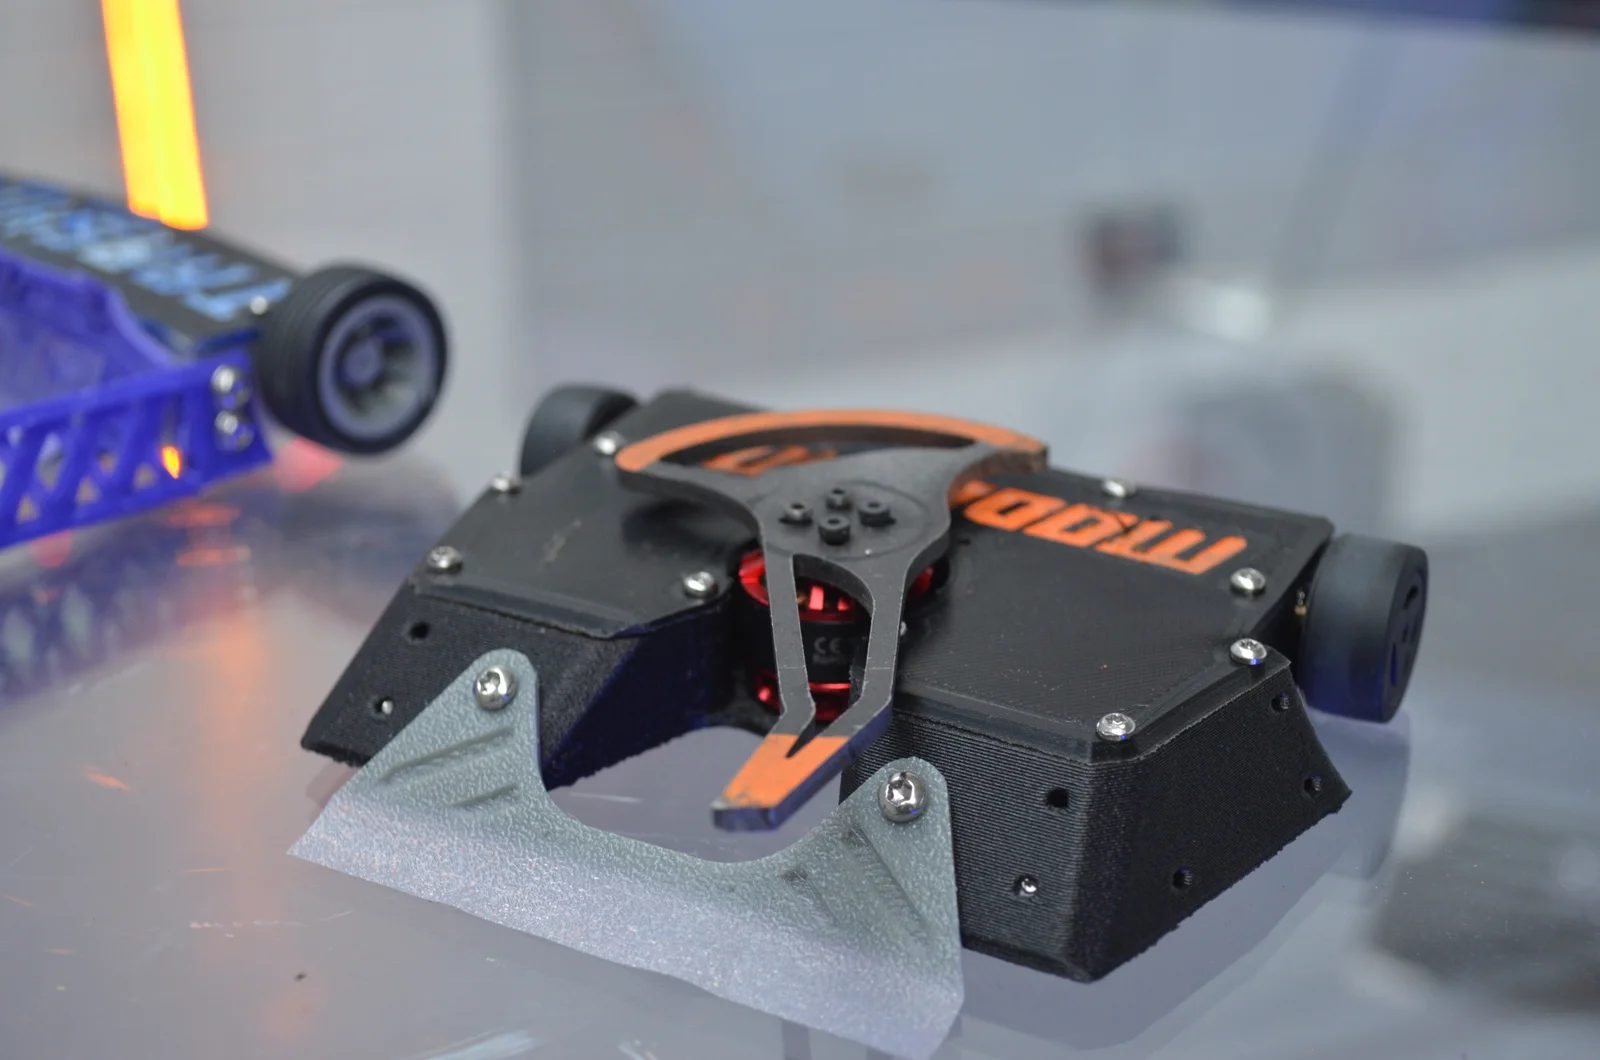
Phần thân mới đã qua thử nghiệm và không còn cần các ngàm gắn motor phức tạp nữa. Thân robot tương thích với cả motor N10 và N20, bạn chỉ cần bẻ cái lẫy nhỏ đi nếu dùng với N20. Thiết kế này có thể in bằng PLA nhưng được tối ưu nhất khi dùng nhựa TPU.
Modulant được thiết kế dành cho người mới bắt đầu, với khả năng nâng cấp thành một robot chiến đấu thực thụ khi bạn đã tự tin hơn trong bộ môn này. Accu đã xuất bản một bài viết hướng dẫn cách lắp ráp robot này tại đây.
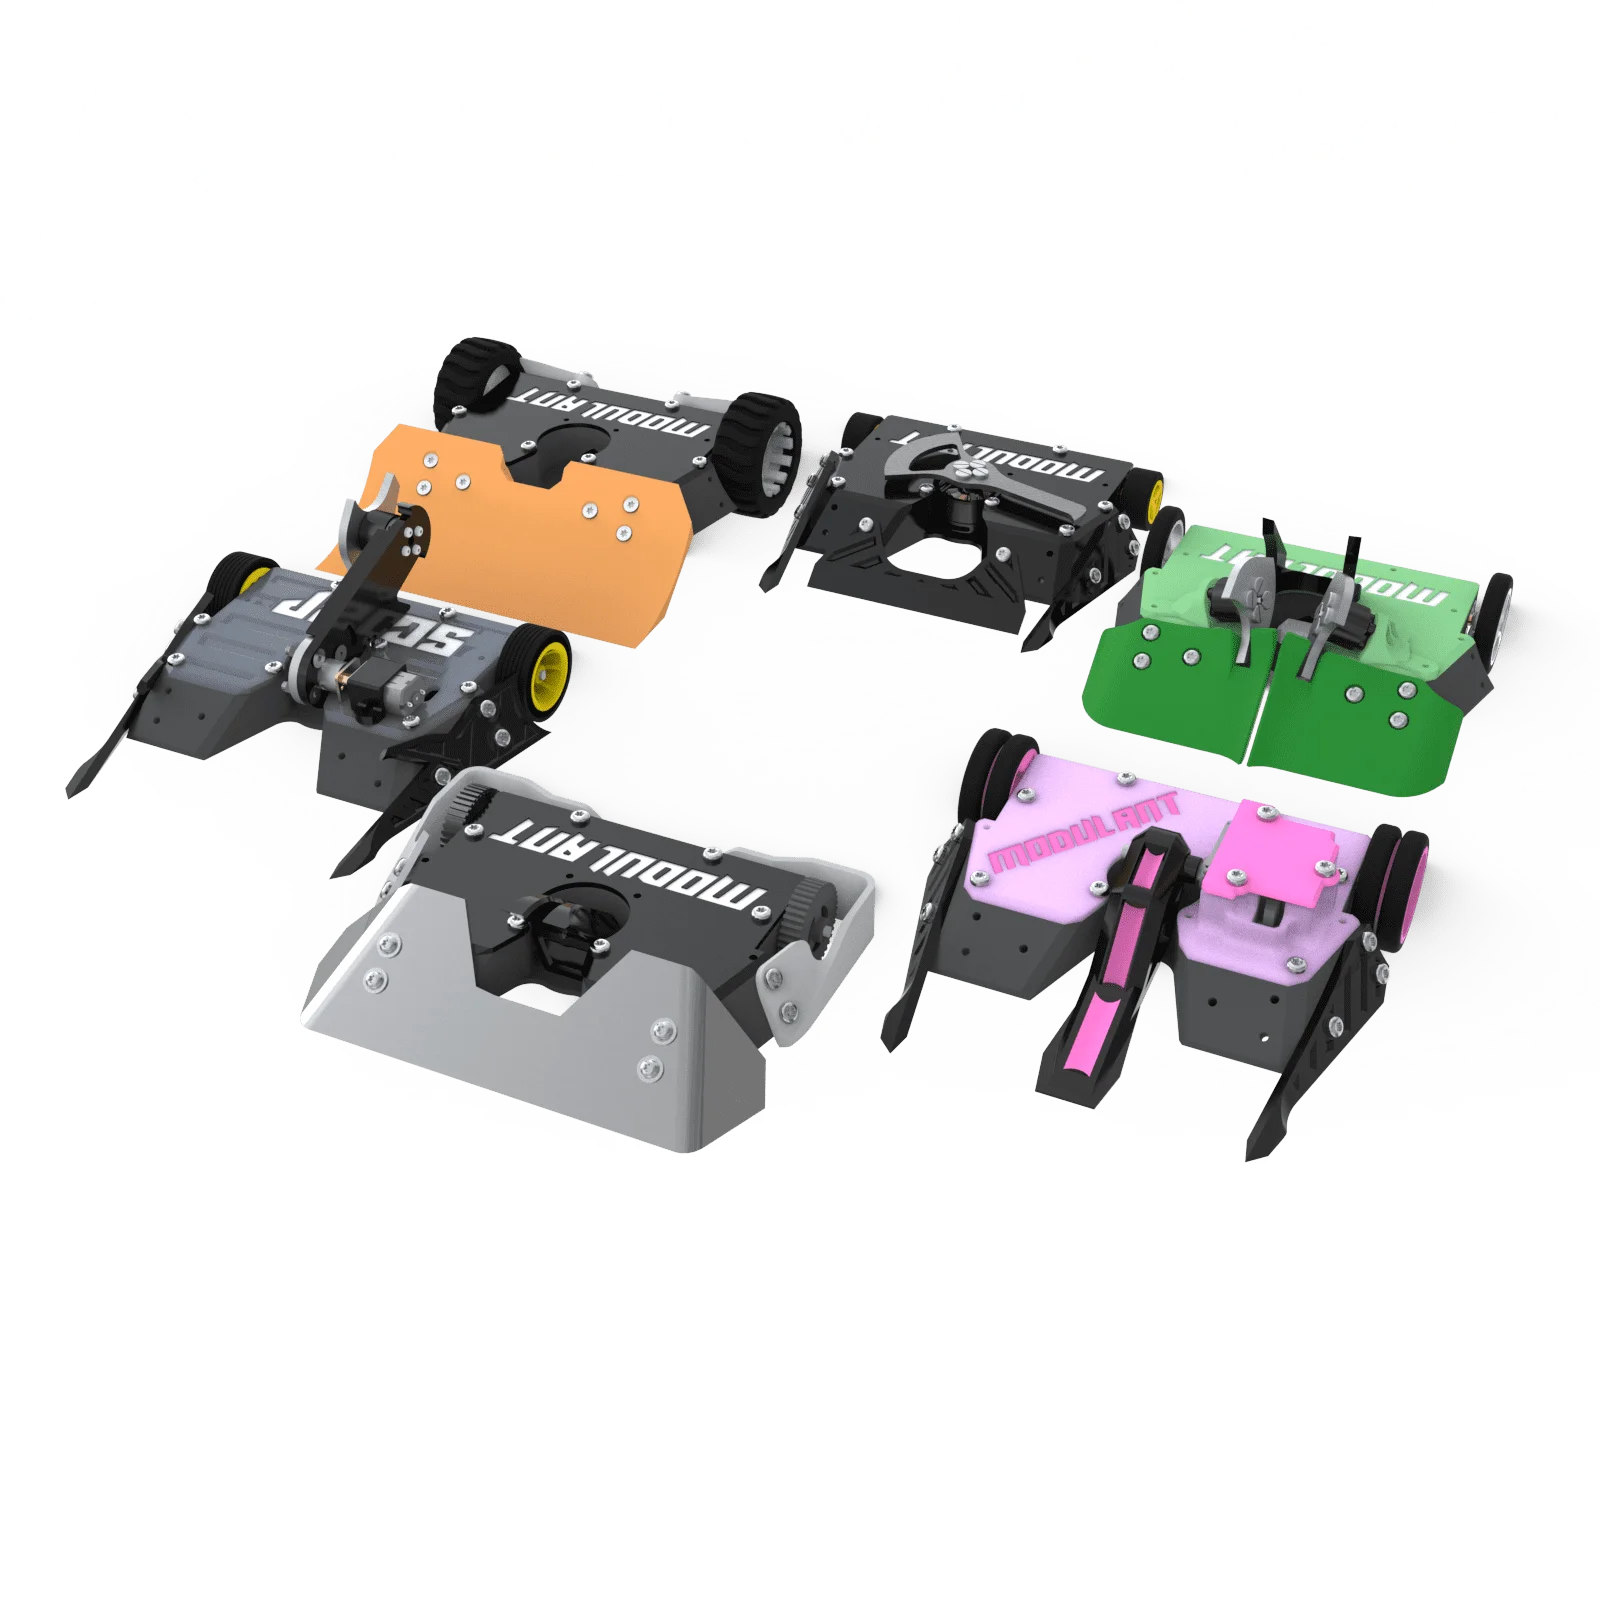
Một số cấu hình gợi ý:
Tất cả các bộ phận được thiết kế để lắp ráp bằng ốc vít Polyfix 2.5 x 8mm. Mình khuyên bạn nên in các tấm nêm và tấm giáp bằng nhựa TPU hoặc dùng tấm Polycarbonate, có thể dùng các mẫu in sẵn để làm khuôn cắt. Tùy vào cấu hình, Titanium là lựa chọn tuyệt vời cho các loại nêm chống spinner ngang, và nếu kết hợp thêm nhựa acetate sẽ giúp robot bám đất rất tốt.
Mình đã chuyển sang dùng lỗ ren M2 thay cho đai ốc và bu lông M2 thông thường để việc lắp ráp trở nên dễ dàng hơn nhiều.
Nếu bạn gặp khó khăn trong việc tìm linh kiện, BBB có bán bộ kit truyền động cơ bản dùng rất tốt với mẫu robot này!
Link đặt hàng nhanh linh kiện cho biến thể Spinner ngang tại đây.
Các nắp đậy đã được thiết kế lại cho robot dạng đẩy (pusher) và robot dùng Servo, có thêm nắp mở để thay pin theo yêu cầu - hiện đã có tùy chọn nắp bên Trái, bên Phải và nắp đôi.
Đã cập nhật thêm phần thân chứa linh kiện điện tử lớn - hiện tại chỉ phù hợp với cấu hình robot dạng đẩy, nhưng nó cung cấp không gian rộng rãi cho các loại pin dung lượng lớn hoặc bảng điều khiển và cảm biến kích thước lớn! Bạn có thể tìm thấy phần này trong các linh kiện cũ (legacy parts).
Tác giảWilko_SLOLượt thích935Lượt tải2 N

 Tác giảadvanced-hobby-labLượt thích0Lượt tải291

 Tác giảleonicLượt thích0Lượt tải1,4 N

 Tác giảZED4EverLượt thích313Lượt tải5,2 N

 Tác giảGi_TLượt thích801Lượt tải1,3 N

 Tác giảabluskeLượt thích0Lượt tải160

 Tác giảfifindrLượt thích500Lượt tải4 N

 Tác giảVC_DesignLượt thích679Lượt tải3,6 N

 Tác giảDan Schwartz SchwartzLượt thích744Lượt tải3,4 N

 Tác giảdona3d_Lượt thích456Lượt tải684

 Tác giảvc-designLượt thích0Lượt tải3,2 N

 Tác giảthorin-oakenshieldLượt thích0Lượt tải532