



Mẫu gảy đàn Guitar (Guitar Pick) in 3D tùy chỉnh độ dày
 Tác giảWolf_115355Lượt thích513Lượt tải8,4 N
Dựng một phiên bản khác của mẫu này.
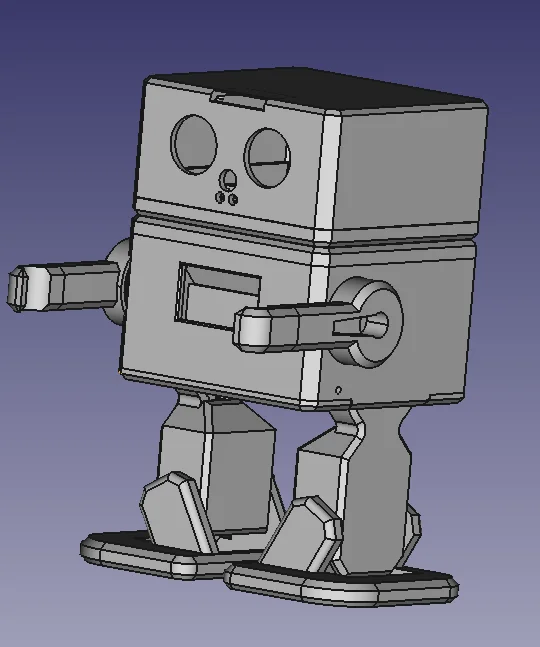
Mẫu robot này lấy cảm hứng từ OTTO nhưng là thiết kế hoàn toàn mới, mình không dùng lại bất kỳ file nào (stl/stp) của OTTO cả. Robot có thể đi bộ, cử động cánh tay, xoay đầu linh hoạt, có màn hình LCD, phát âm thanh qua loa, mắt cảm biến siêu âm (ultrasonic) và mũi hồng ngoại (IR) để giao tiếp với các robot T4E khác.
Khi in, mình thường xếp tất cả trên một bàn in, thiết lập infill 20% và phần chồng lắp (overlap). Lưu ý, bạn nhớ in hai tay và bàn tay nhé! Sử dụng servo SG9.
Bàn tay có thể tháo rời vì mình đã thêm đầu nối 2 chân ở cả hai bên. Trong bàn tay có gắn một điện trở, dây nối từ cánh tay dẫn vào cổng analog của Arduino. Bàn tay có thể cầm cần câu, đàn guitar, đũa phép, v.v. - mỗi món đồ sẽ có điện trở khác nhau để T4E nhận diện được vật nó đang cầm. Nhờ đó, mình có thể viết thành một cuốn truyện mà T4E chính là nhân vật chính.
Tác giảWolf_115355Lượt thích513Lượt tải8,4 N

 Tác giảZED4EverLượt thích313Lượt tải5,2 N

 Tác giảfifindrLượt thích500Lượt tải4 N

 Tác giảVC_DesignLượt thích679Lượt tải3,6 N

 Tác giảDan Schwartz SchwartzLượt thích744Lượt tải3,4 N

 Tác giảUpcrid3D_1585693Lượt thích808Lượt tải2,1 N

 Tác giảWilko_SLOLượt thích935Lượt tải2 N

 Tác giảchubbs8697_2027893Lượt thích585Lượt tải1,7 N

 Tác giảquibeck_3353173Lượt thích965Lượt tải1,9 N

 Tác giảSeppoTakaloLượt thích960Lượt tải1,9 N

 Tác giảRobertoGalloc_356815Lượt thích549Lượt tải1,8 N

 Tác giảTater_364200Lượt thích486Lượt tải1,6 N