


Bộ sưu tập 11 nhân vật mô hình Mecca Chameleon in 3D vui nhộn
 Tác giảZED4EverLượt thích313Lượt tải5,2 N
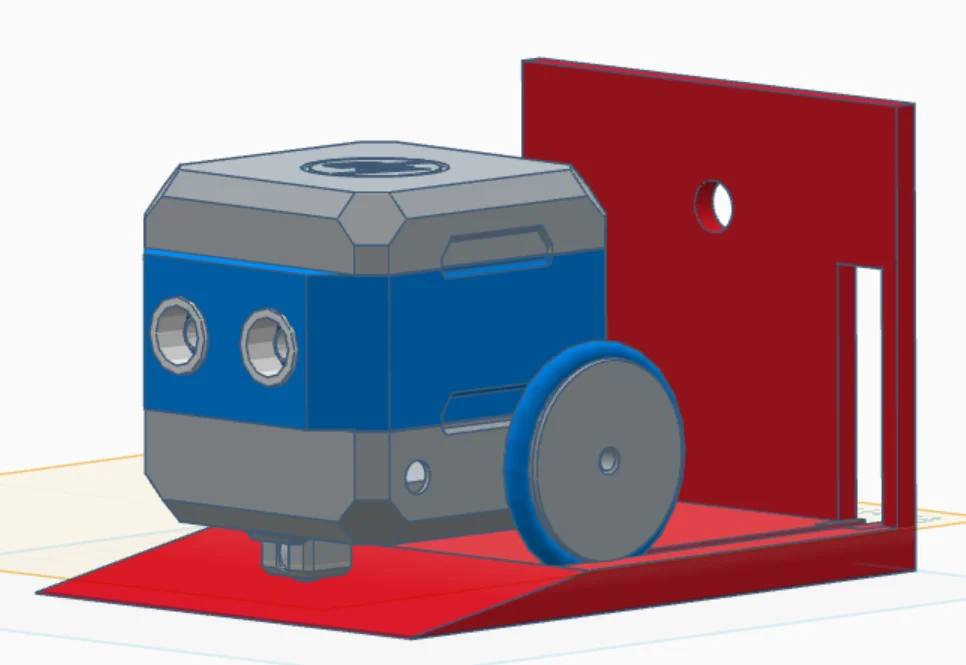
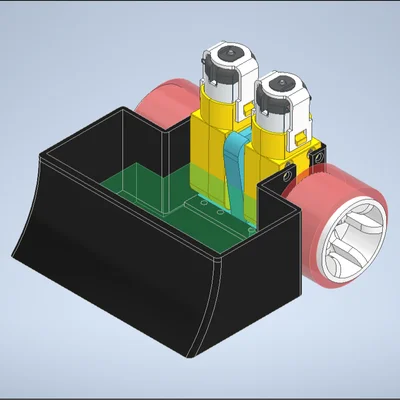
Dự án này là một trạm sạc và lập trình cho robot HP Otto, được thiết kế để sử dụng với cáp USB-C từ tính.
Trạm sạc này cho phép Otto:
Ý tưởng thiết kế
Hệ thống sử dụng cơ chế căn chỉnh cơ học thụ động + lực hút nam châm:
Điều này giúp đảm bảo việc cập bến luôn ổn định ngay cả khi có sai số nhỏ về vị trí.
Tác giảZED4EverLượt thích313Lượt tải5,2 N

 Tác giảfifindrLượt thích500Lượt tải4 N

 Tác giảKNIN_CustomLượt thích112Lượt tải440

 Tác giảadvanced-hobby-labLượt thích0Lượt tải292

 Tác giảbrokentooth-designsLượt thích0Lượt tải314

 Tác giảleonicLượt thích0Lượt tải1,4 N

 Tác giảhonkLượt thích0Lượt tải260

 Tác giảVC_DesignLượt thích679Lượt tải3,6 N

 Tác giảmoonyxLượt thích0Lượt tải698

 Tác giảDan Schwartz SchwartzLượt thích744Lượt tải3,4 N

 Tác giảdona3d_Lượt thích456Lượt tải684

 Tác giảwibot-3dLượt thích0Lượt tải520