



Mẫu gảy đàn Guitar (Guitar Pick) in 3D tùy chỉnh độ dày
 Tác giảWolf_115355Lượt thích513Lượt tải8,4 N
Remix từ Tự làm máy xúc điều khiển từ xa RC bằng máy in 3D Tác giả ProfJohnny_823077
Dựng một phiên bản khác của mẫu này.
Tôi yêu những gì Giáo sưBoots ([s://www.f3d.vn/profile/profjohnny_823077)
) đã cống hiến cho cộng đồng in 3D. Xin hãy ủng hộ Giáo sưBoots vì tất cả những công sức của ông ấy để biến những mô hình này thành hiện thực. Việc tạo ra những mô hình, linh kiện điện tử và phần mềm này đòi hỏi hàng trăm giờ làm việc. https://professorboots.com/products/professorboots-workshop-pass
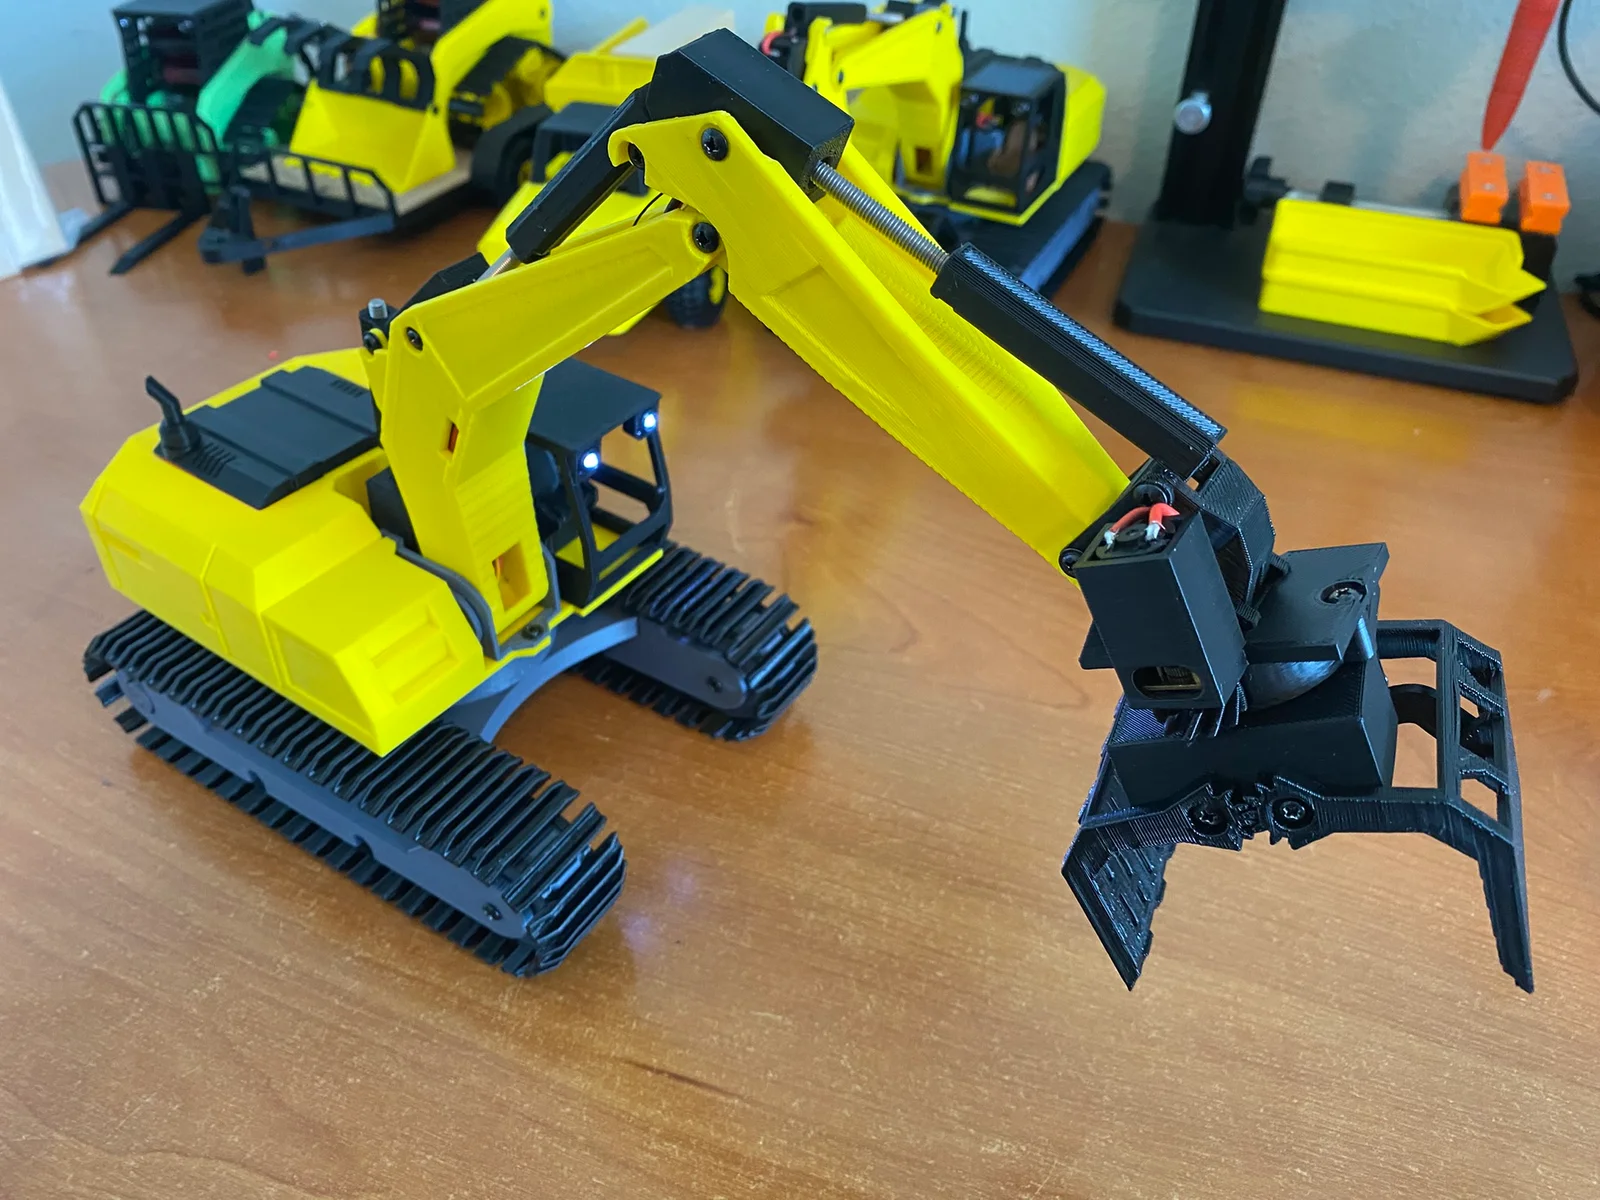
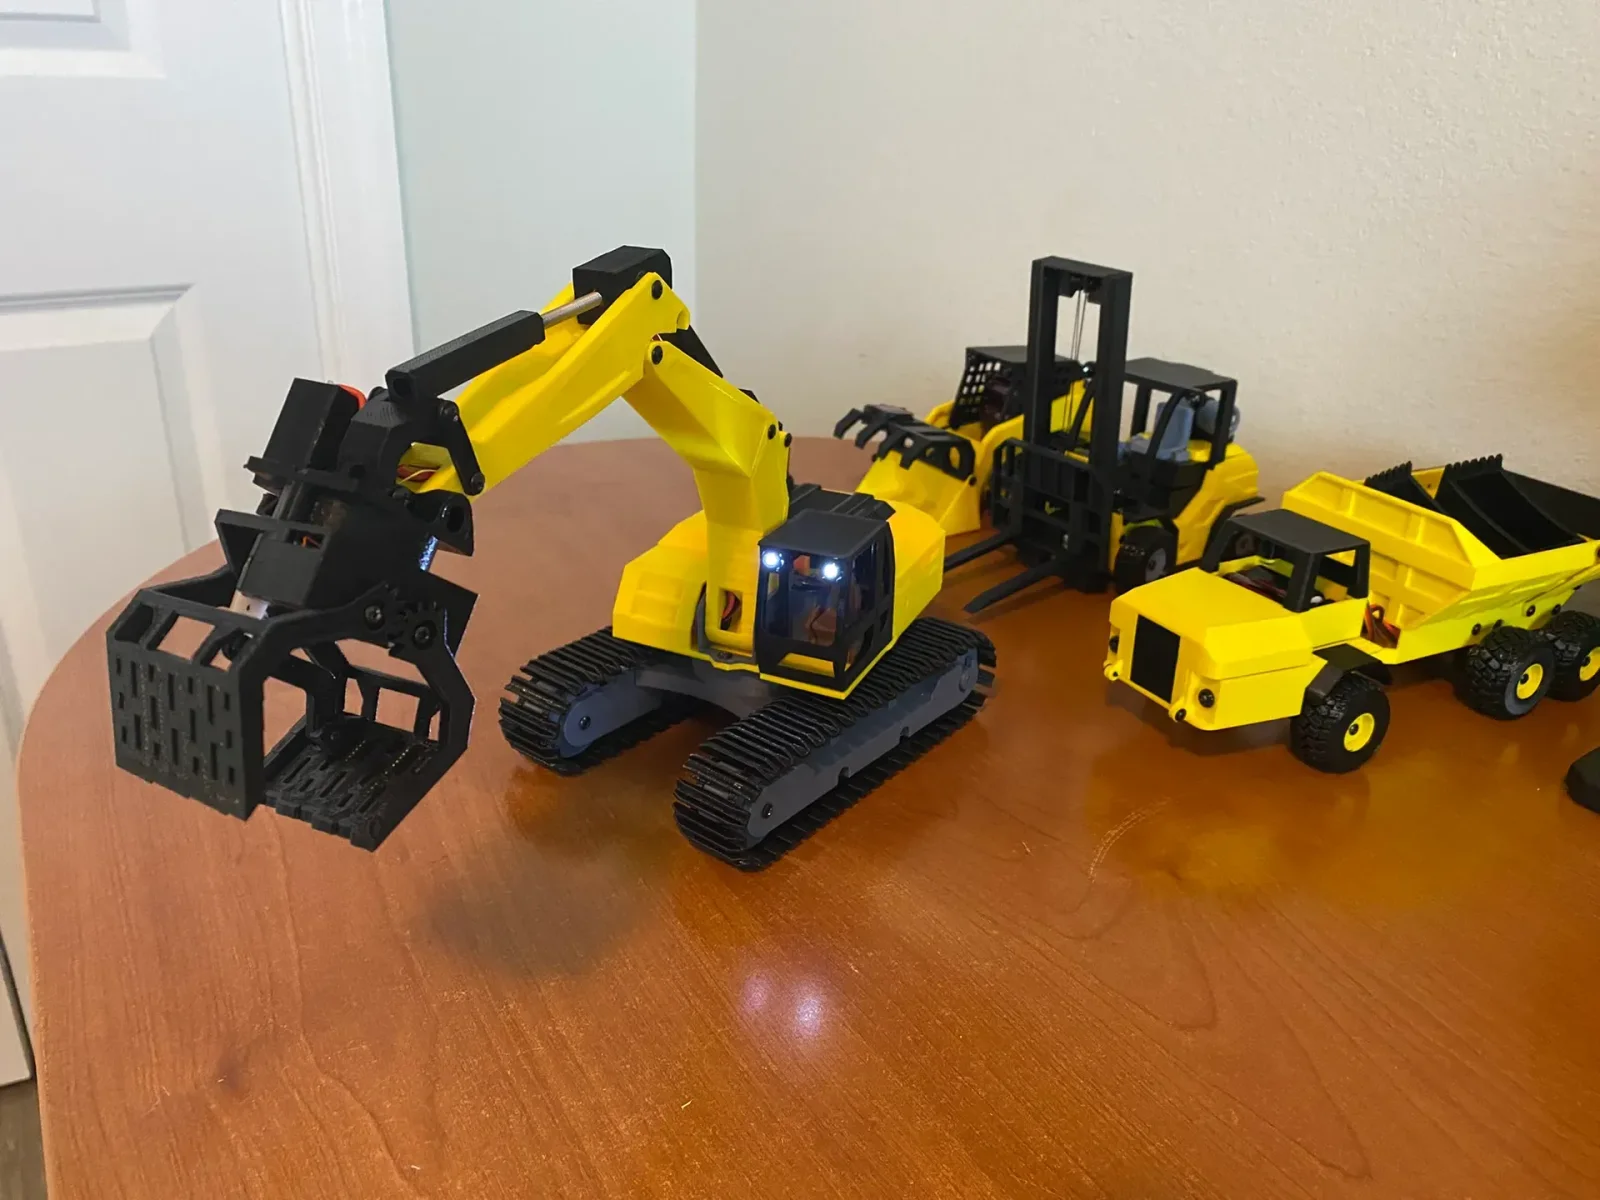
Đây là một chiếc máy xúc được thu nhỏ để hoạt động cùng với Xe trượt 3D (3D Printed RC Skidsteer) (https://www.f3d.vn/3d-model/152167-mo-hinh-rc-skidsteer-v30-in-3d
) và Xe tải ben tự lái 3D (3D Printed RC Articulated Dump Truck) ().
Tôi thích tạo ra các mô hình 3D tuân theo các tiêu chí sau:
Không cần support – Tôi RẤT GHÉT support.
In nhanh – Tối ưu cho đường kính vòi phun 0.4mm với độ dày 2 lớp vỏ ngoài
Dễ dàng bảo trì – Tôi thích nâng cấp các bộ phận, nhưng tôi ghét phải tháo rời toàn bộ mô hình chỉ để thay một bộ phận.
Bo cạnh dưới cùng – điều này giúp ích cho những ai không có bàn in căn chỉnh hoàn hảo và vẫn có thể gặp các hiện tượng "chân voi" (elephant foot).
Không lãng phí nhựa – nhiều nhà thiết kế tạo ra các bộ phận DÀY HƠN RẤT NHIỀU so với yêu cầu về độ bền kết cấu. Điều này chỉ làm cho các bộ phận cồng kềnh và mất nhiều thời gian in hơn.
Ghi chú
KHÔNG CẦN SUPPORT
Các bộ phận 1 - 13 được in bằng PLA màu xám.
Bộ phận 14 được in bằng sợi TPU dẻo 95A,
Các bộ phận 15 - 20 được in bằng màu PLA yêu thích của bạn (tôi đã dùng màu vàng công nghiệp).
Các bộ phận 21 - 29 được in bằng PLA màu đen.
Có 2 tùy chọn
*
Gàu xúc - bộ phận 30 được in bằng PLA màu đen.
*
Càng gắp - các bộ phận 31 - 38 được in bằng PLA màu đen.
Bộ phận 39 có thể in bằng PLA màu bất kỳ để phù hợp với bảng mạch của bạn.
Bạn sẽ cần một bộ điều khiển tương thích với BlueStack32 (XBox One, Playstation 4/5, v.v.)
Hướng dẫn lắp ráp
Đối với hầu hết các mô hình của tôi, bạn có thể thay thế bảng mạch PCB của tôi bằng bảng mạch PCB của Giáo sư Boots. Thật không may, điều này không áp dụng cho phần mềm của máy xúc. Bạn có thể sử dụng bảng mạch PCB của Giáo sư Boots (nó sẽ vừa vặn), nhưng bạn cần sử dụng phần mềm của ông ấy. Nếu bạn sử dụng bảng mạch PCB của tôi, bạn cần sử dụng phần mềm của tôi.
Giáo sư Boots cho biết không có đủ chân GPIO để điều khiển tất cả các đầu ra cần thiết, vì vậy ông ấy đã quyết định ghép nối nhiều đầu vào DRV8833 từ một chân GPIO duy nhất với một con chip bổ sung.
Tôi đã có thể thiết kế lại bảng mạch và có đủ chân GPIO để điều khiển mọi thứ mà không cần thêm chip. Ví dụ, ông ấy đã sử dụng 2 chân GPIO để điều khiển đèn LED, và một chân GPIO LUÔN được đặt ở mức THẤP. Tôi đã nối phía đó với đất và giải phóng chân GPIO đó. Tôi cũng có thể sử dụng một trong các chân GPIO được sử dụng trong quá trình khởi động và thường không được khuyến khích sử dụng. Nếu sử dụng với động cơ, động cơ sẽ quay ngẫu nhiên trong quá trình khởi động, điều này sẽ không tốt. Tôi phát hiện ra rằng bạn có thể sử dụng chân GPIO đó để điều khiển đèn LED với tác dụng phụ duy nhất là đèn LED sẽ bật trong quá trình khởi động. Nếu không, nó vẫn hoạt động tốt.
Vì vậy, cách sử dụng chân GPIO của chúng tôi rất khác nhau và không thể thay thế trực tiếp cho nhau. Điều đó không có nghĩa là bạn không thể thay đổi phần mềm của tôi để sử dụng cấu hình GPIO giống như Giáo sư Boots đã sử dụng, nhưng nhiệm vụ đó sẽ không hề đơn giản.
Ngày 30 tháng 9 năm 2025 - Đã thêm ốc vít để giữ cabin. Các bộ phận 15, 28 đã thay đổi.
Ngày 28 tháng 9 năm 2025 - Làm cho động cơ xoay và khóa chắc chắn hơn. Các bộ phận 21, 22, 23 đã thay đổi.
Ngày 23 tháng 9 năm 2025 - Đảo ngược các nút mở/đóng càng gắp trên bộ điều khiển. Tệp Excavator_Bluepad.ino đã thay đổi.
Ngày 22 tháng 9 năm 2025 - Sửa đổi các bộ phận để Gầu có thể nâng cao hơn. Các bộ phận 12, 23 đã thay đổi.
Ngày 21 tháng 9 năm 2025 - Cập nhật sơ đồ để chuyển đổi các đầu nối cho bộ phận xoay và càng gắp. Tệp Gerber_Excavator_PCB.zip đã thay đổi.
Ngày 20 tháng 9 năm 2025 - Hoàn thành hướng dẫn lắp ráp.
Tác giảWolf_115355Lượt thích513Lượt tải8,4 N

 Tác giảZED4EverLượt thích313Lượt tải5,2 N

 Tác giảfifindrLượt thích500Lượt tải4 N

 Tác giảVC_DesignLượt thích679Lượt tải3,6 N

 Tác giảDan Schwartz SchwartzLượt thích744Lượt tải3,4 N

 Tác giảvc-designLượt thích0Lượt tải3,2 N

 Tác giảUpcrid3D_1585693Lượt thích808Lượt tải2,1 N

 Tác giảWilko_SLOLượt thích935Lượt tải2 N

 Tác giảchubbs8697_2027893Lượt thích585Lượt tải1,7 N

 Tác giảquibeck_3353173Lượt thích965Lượt tải1,9 N

 Tác giảSeppoTakaloLượt thích960Lượt tải1,9 N

 Tác giảadvanced-hobby-labLượt thích0Lượt tải288