

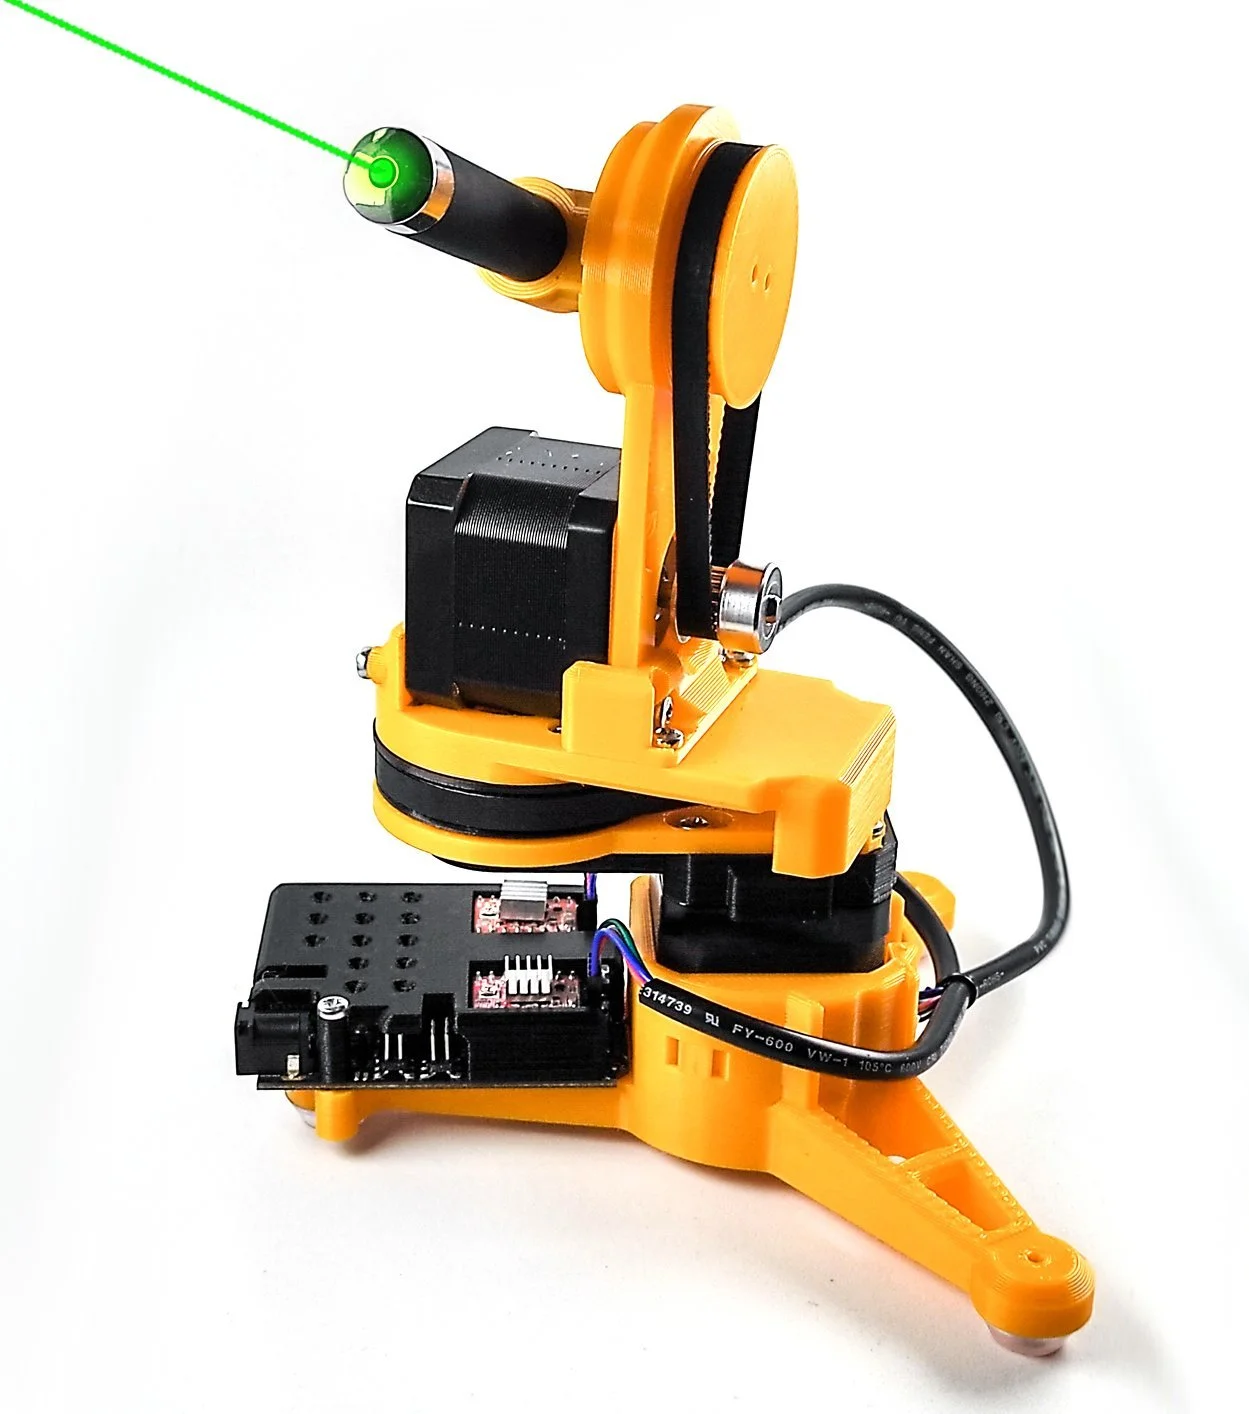
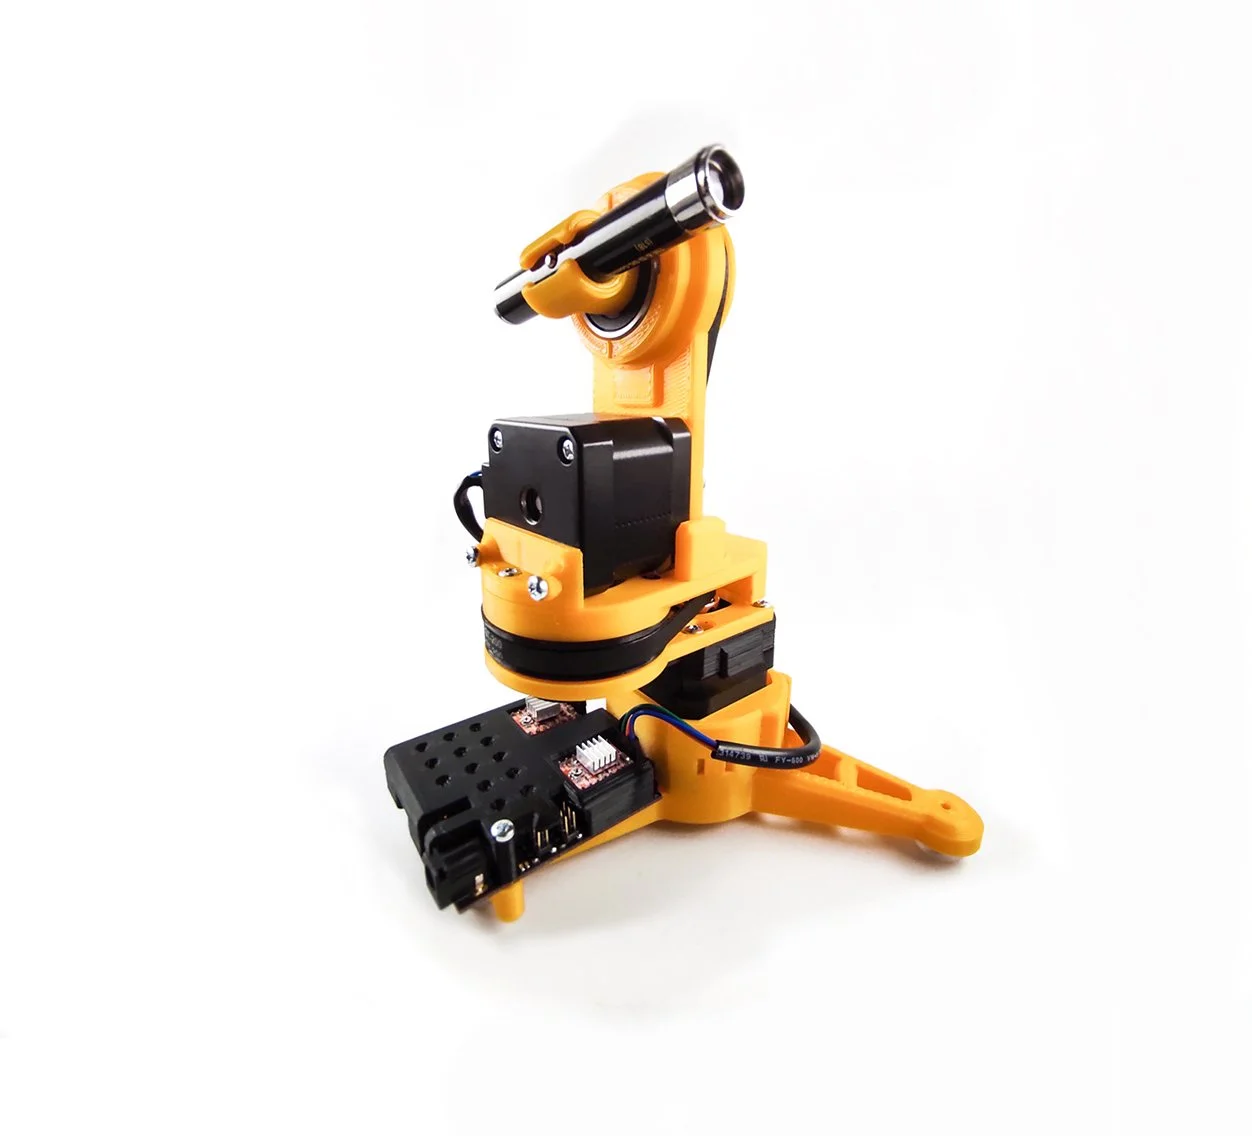

Bộ sưu tập 11 nhân vật mô hình Mecca Chameleon in 3D vui nhộn
 Tác giảZED4EverLượt thích313Lượt tải5,2 N
Dựng một phiên bản khác của mẫu này.
Danh sách các bộ phận:
Số lượng
Bộ phận
Ghi chú
2×
Động cơ bước NEMA 17
Tôi đã dùng loại 17HS4401S 1.8A. Chúng hơi lớn và không khớp hoàn toàn, nhưng với một vài chỉnh sửa thì vẫn dùng được.
2×
Puli GT2, 20 răng
2×
Bạc đạn 6002
2×
Dây đai GT2, 200 mm (200GT2)
2×
Bộ điều khiển động cơ bước
A4988 hoặc ATD5833 (cả hai đều ổn)
1×
Bộ điều khiển vi mô
Arduino, ESP, hoặc loại tương tự (Tôi dùng ESP32 Uno).
—
Ốc M3
Nhiều kích cỡ: 6 mm, 10 mm, 15 mm, 45 mm.
Cá nhân tôi đã sử dụng ESP32 Uno với trình điều khiển ATD5833 và động cơ bước NEMA 17 1.8A. Sử dụng thư viện Arduino Bluepad32, tôi đã lập trình để điều khiển bằng tay cầm Xbox. Khi hoàn thành, tôi sẽ chia sẻ mã nguồn và sơ đồ đấu dây luôn nhé.
Tác giảZED4EverLượt thích313Lượt tải5,2 N

 Tác giảfifindrLượt thích500Lượt tải4 N

 Tác giảVC_DesignLượt thích679Lượt tải3,6 N

 Tác giảDan Schwartz SchwartzLượt thích744Lượt tải3,4 N

 Tác giảvc-designLượt thích0Lượt tải3,2 N

 Tác giảUpcrid3D_1585693Lượt thích808Lượt tải2,1 N

 Tác giảWilko_SLOLượt thích935Lượt tải2 N

 Tác giảchubbs8697_2027893Lượt thích585Lượt tải1,7 N

 Tác giảquibeck_3353173Lượt thích965Lượt tải1,9 N

 Tác giảSeppoTakaloLượt thích960Lượt tải1,9 N

 Tác giảadvanced-hobby-labLượt thích0Lượt tải288

 Tác giảRobertoGalloc_356815Lượt thích549Lượt tải1,8 N