



Mẫu gảy đàn Guitar (Guitar Pick) in 3D tùy chỉnh độ dày
 Tác giảWolf_115355Lượt thích513Lượt tải8,4 N
Dựng một phiên bản khác của mẫu này.
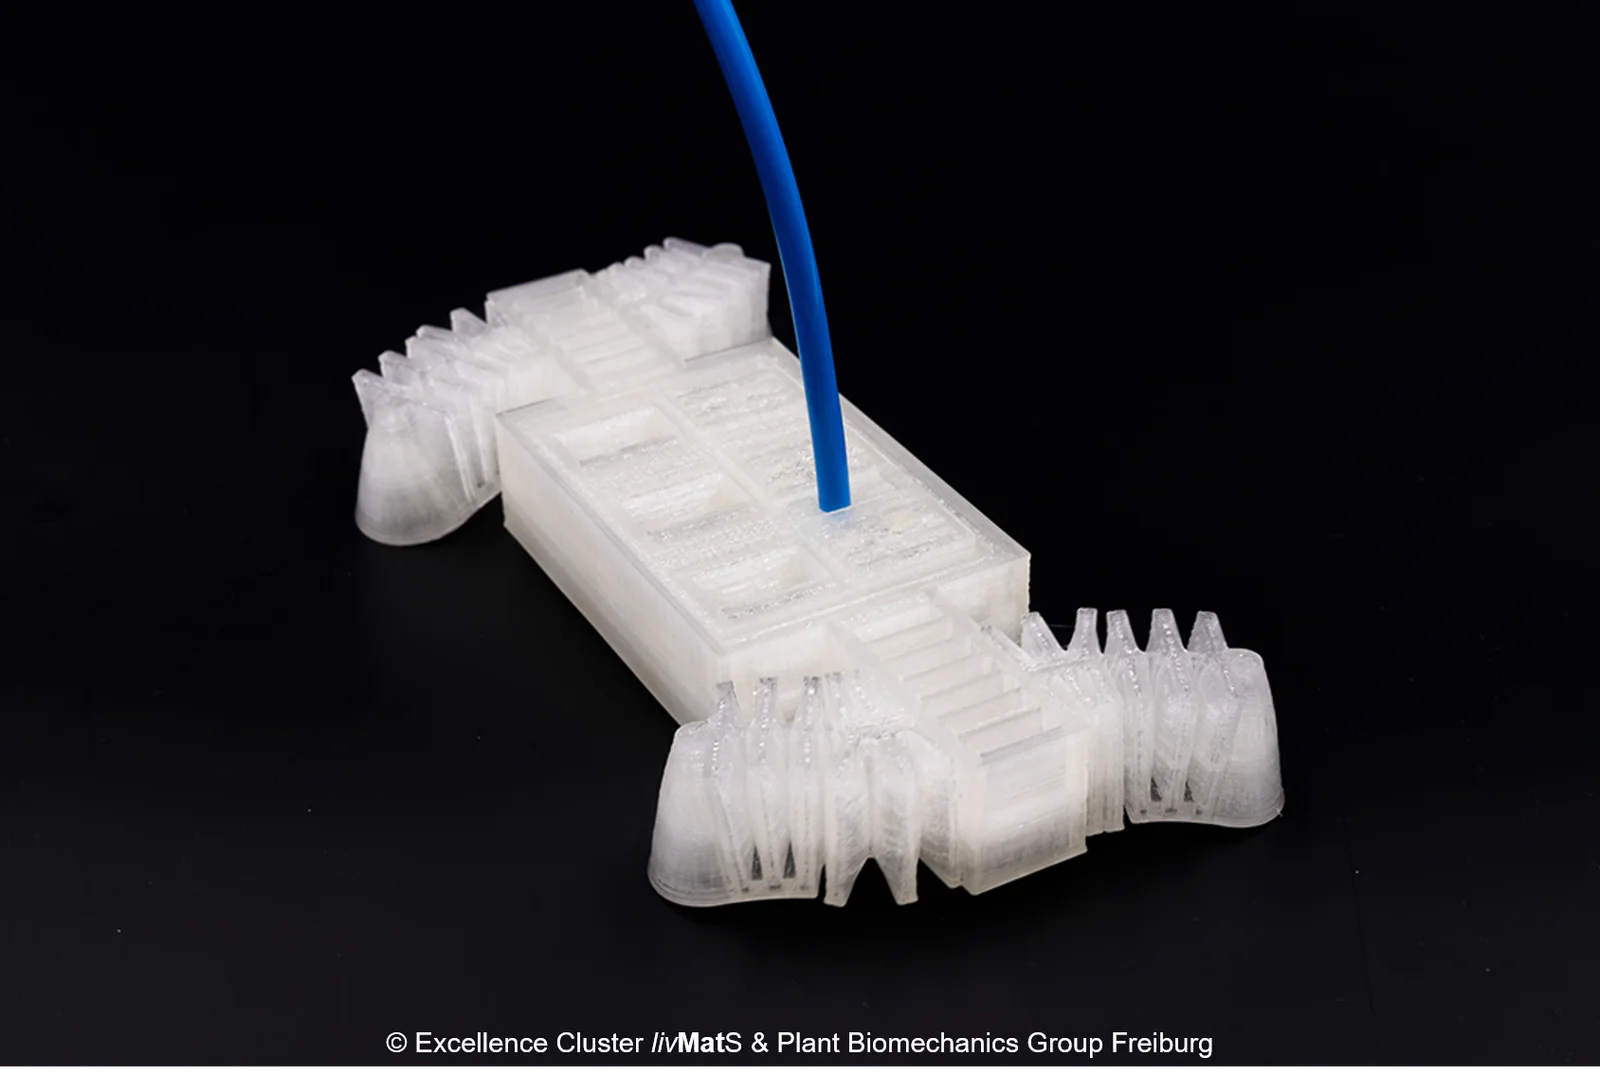
Cái robot mềm mô phỏng sinh học này được điều khiển bởi các cổng logic khí nén được tích hợp hoàn toàn. Cắm một ống khí nén 4 mm vào ổ cắm ở phía sau và cấp áp suất 1.75 bar @3.44 L/min là robot mềm sẽ bắt đầu di chuyển. Kiểu dáng di chuyển của nó được lấy cảm hứng từ chuyển động của rùa. Nếu bạn muốn tìm hiểu thêm về khoa học đằng sau robot mềm của chúng tôi và cách điều khiển nó, bạn có thể đọc bài báo tại đây: https://www.science.org/doi/10.1126/scirobotics.adh4060
Video này cho thấy robot đang hoạt động và độ bền của nó:
Và nếu bạn muốn tìm hiểu thêm về nghiên cứu của chúng tôi và các robot khác, vui lòng xem tại:
https://www.livmats.uni-freiburg.de/en/research/demonstrators
Robot mềm được in bằng TPU A70, hãy nhớ chọn chế độ tránh đi qua các đường viền.
Đây là các thông số in của chúng tôi:
Tác giảWolf_115355Lượt thích513Lượt tải8,4 N

 Tác giảZED4EverLượt thích313Lượt tải5,2 N

 Tác giảfifindrLượt thích500Lượt tải4 N

 Tác giảVC_DesignLượt thích679Lượt tải3,6 N

 Tác giảDan Schwartz SchwartzLượt thích744Lượt tải3,4 N

 Tác giảUpcrid3D_1585693Lượt thích808Lượt tải2,1 N

 Tác giảWilko_SLOLượt thích935Lượt tải2 N

 Tác giảchubbs8697_2027893Lượt thích585Lượt tải1,7 N

 Tác giảquibeck_3353173Lượt thích965Lượt tải1,9 N

 Tác giảSeppoTakaloLượt thích960Lượt tải1,9 N

 Tác giảRobertoGalloc_356815Lượt thích549Lượt tải1,8 N

 Tác giảTater_364200Lượt thích486Lượt tải1,6 N