


Thùng rác in Vase Mode
 Tác giảbobmakesLượt thích2,5 NLượt tải17,5 N
Dựng một phiên bản khác của mẫu này.
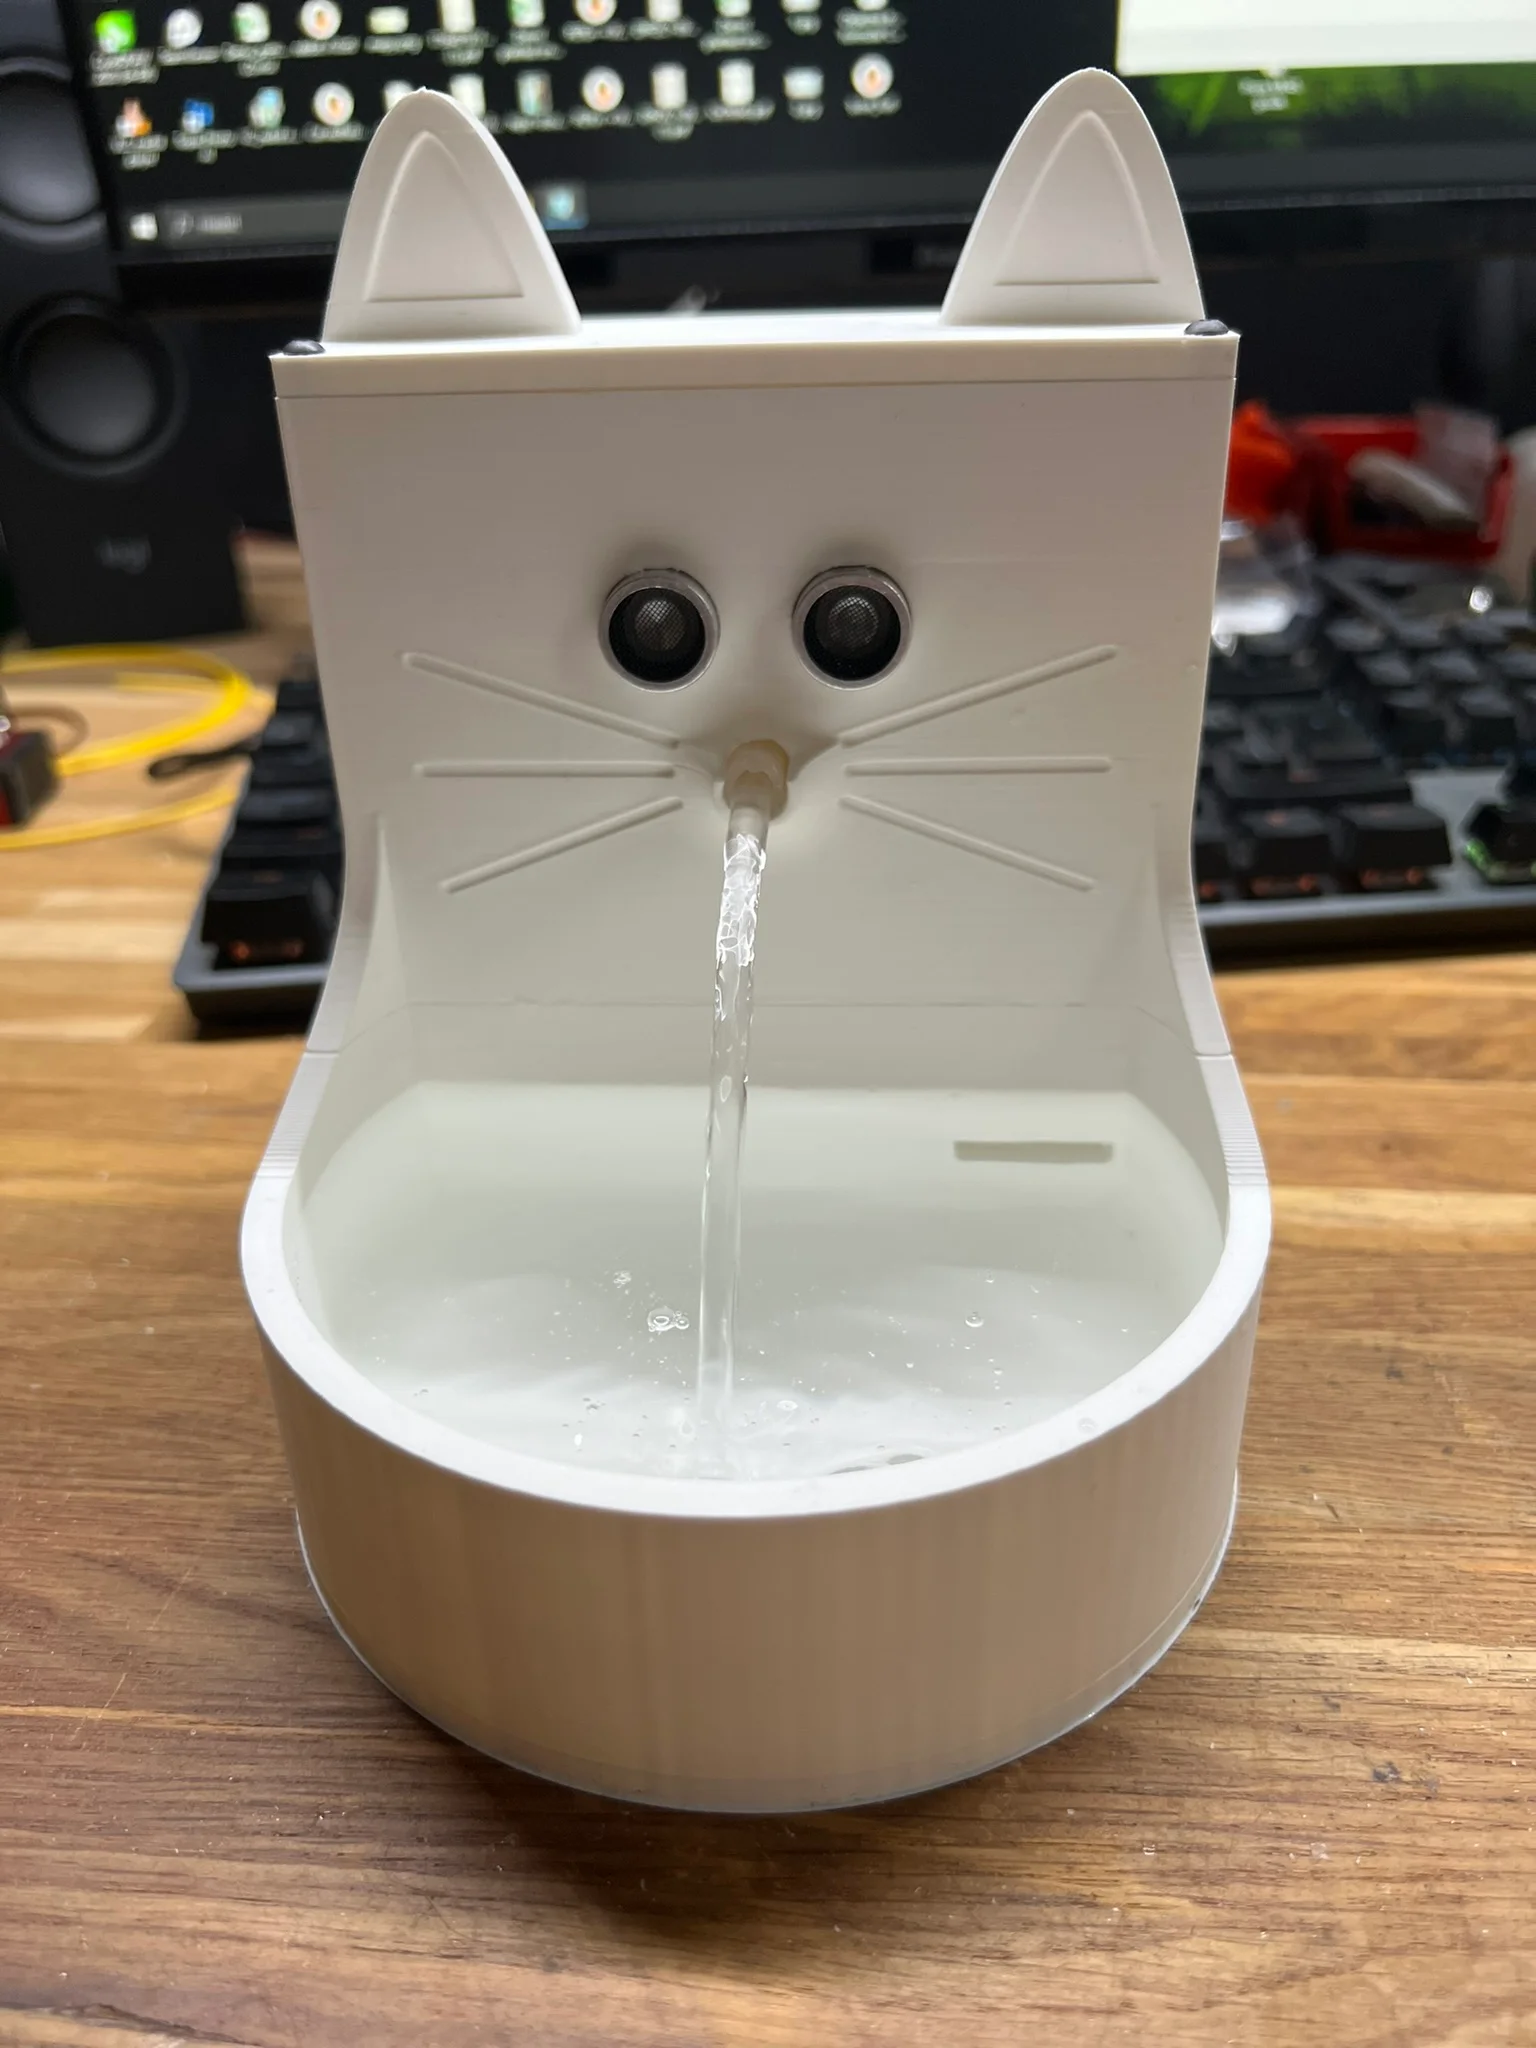
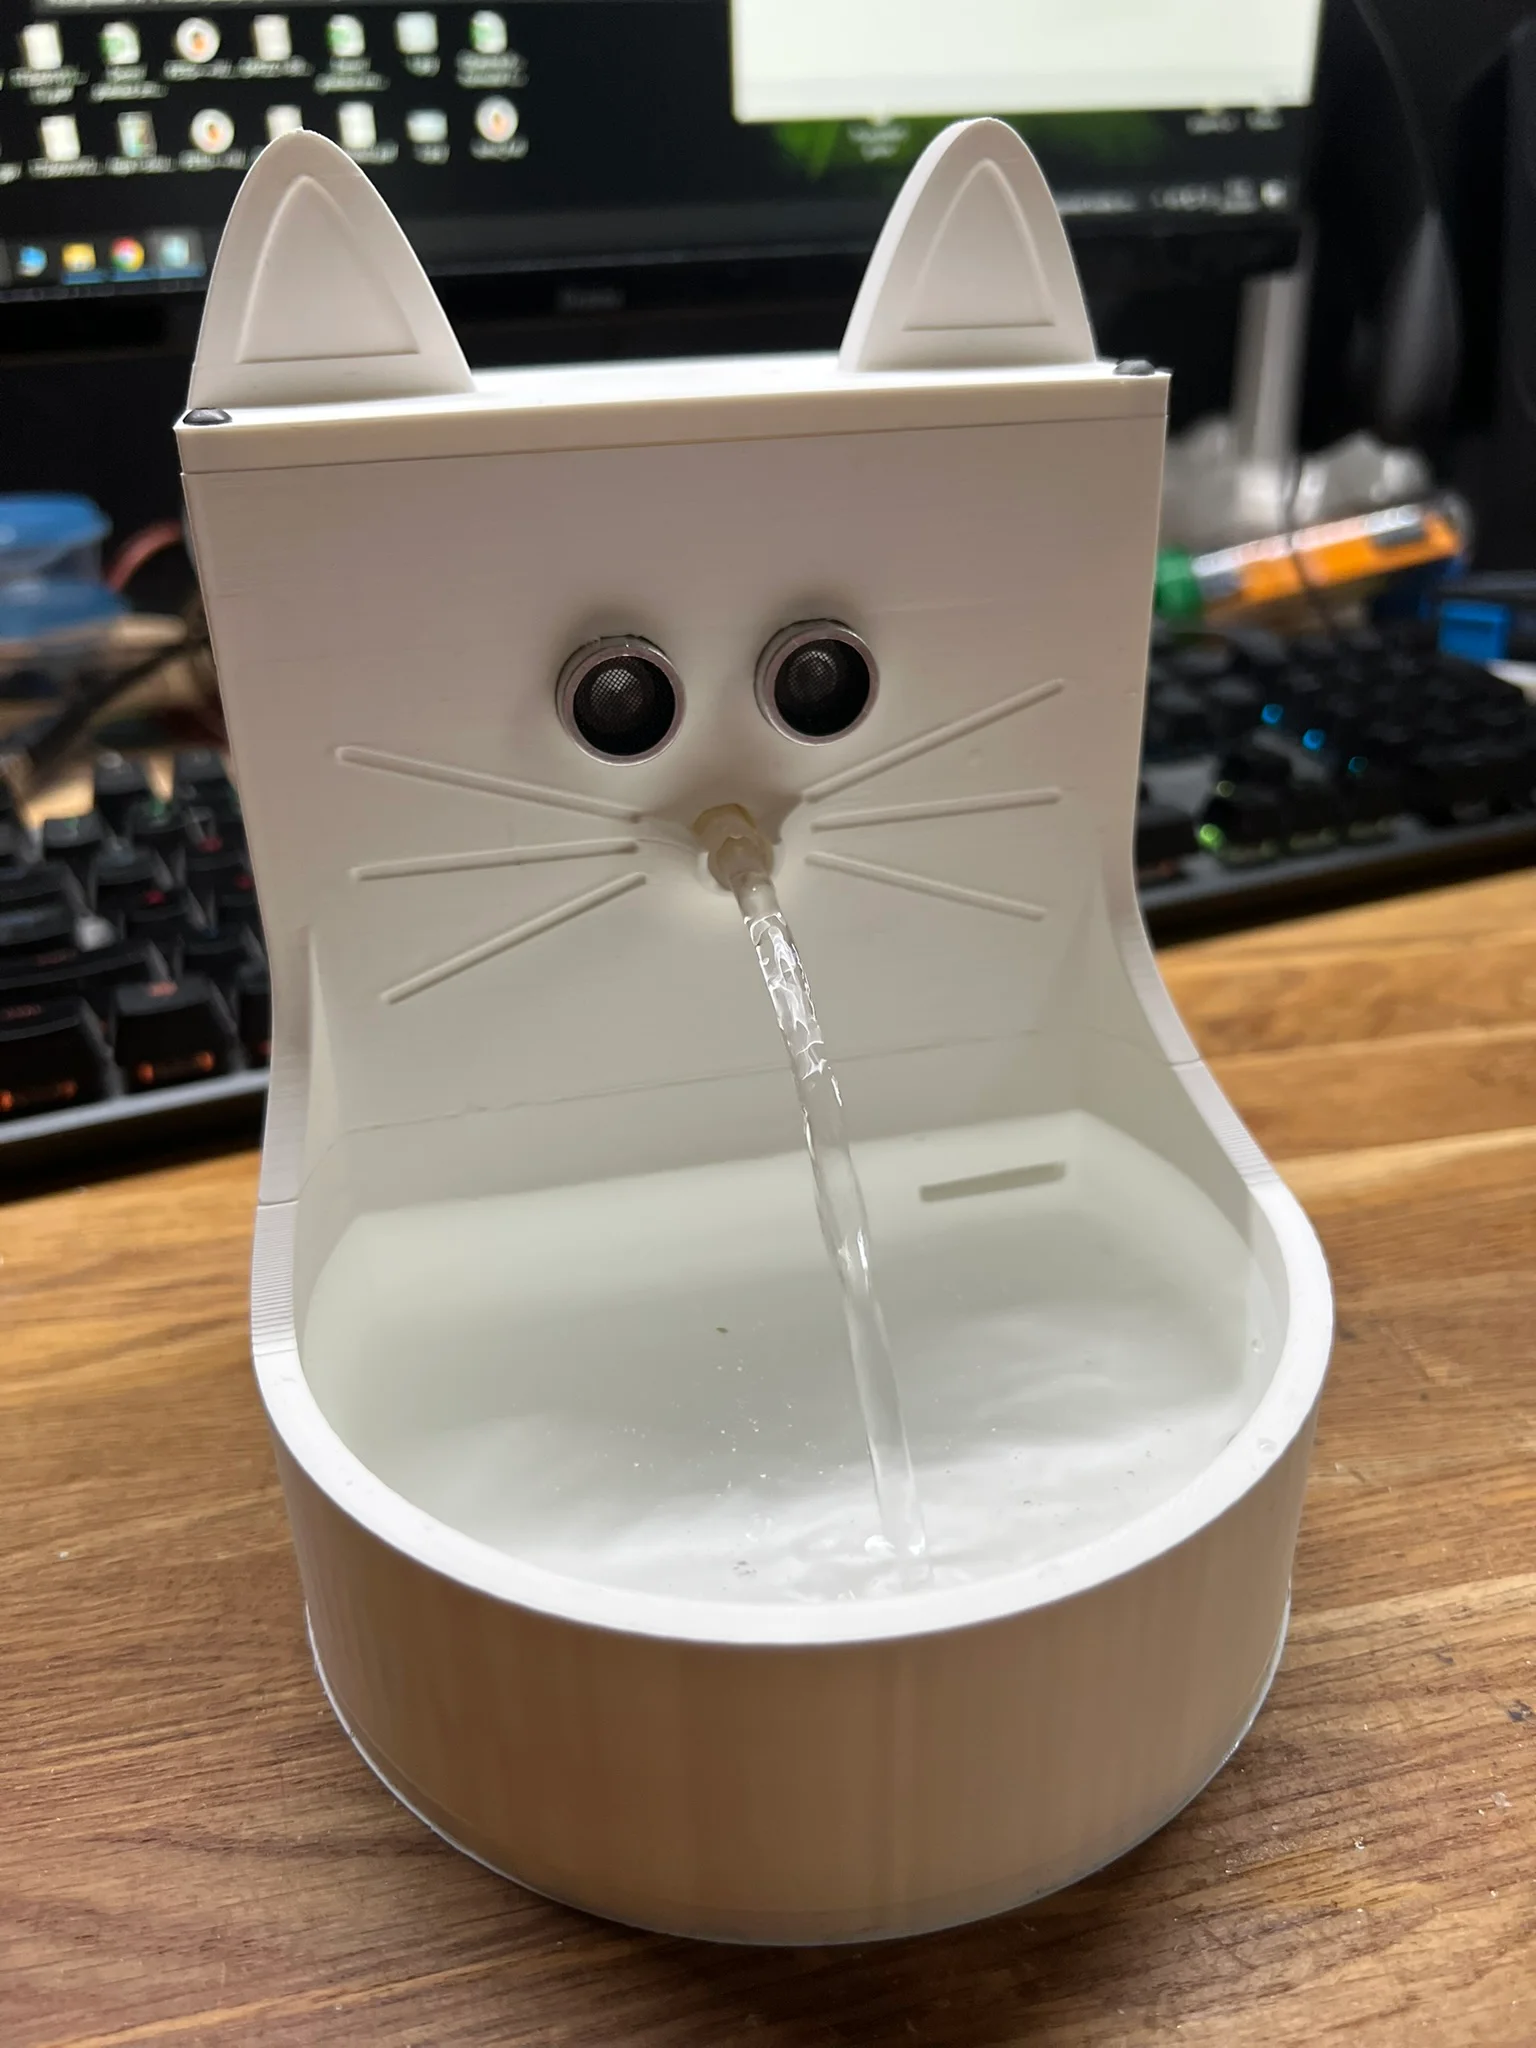
Chén nước tự động có nước lưu thông cho thú cưng của bạn. Lắp ráp dễ dàng.
Khi mèo đến gần chén, máy sẽ tự động hoạt động.
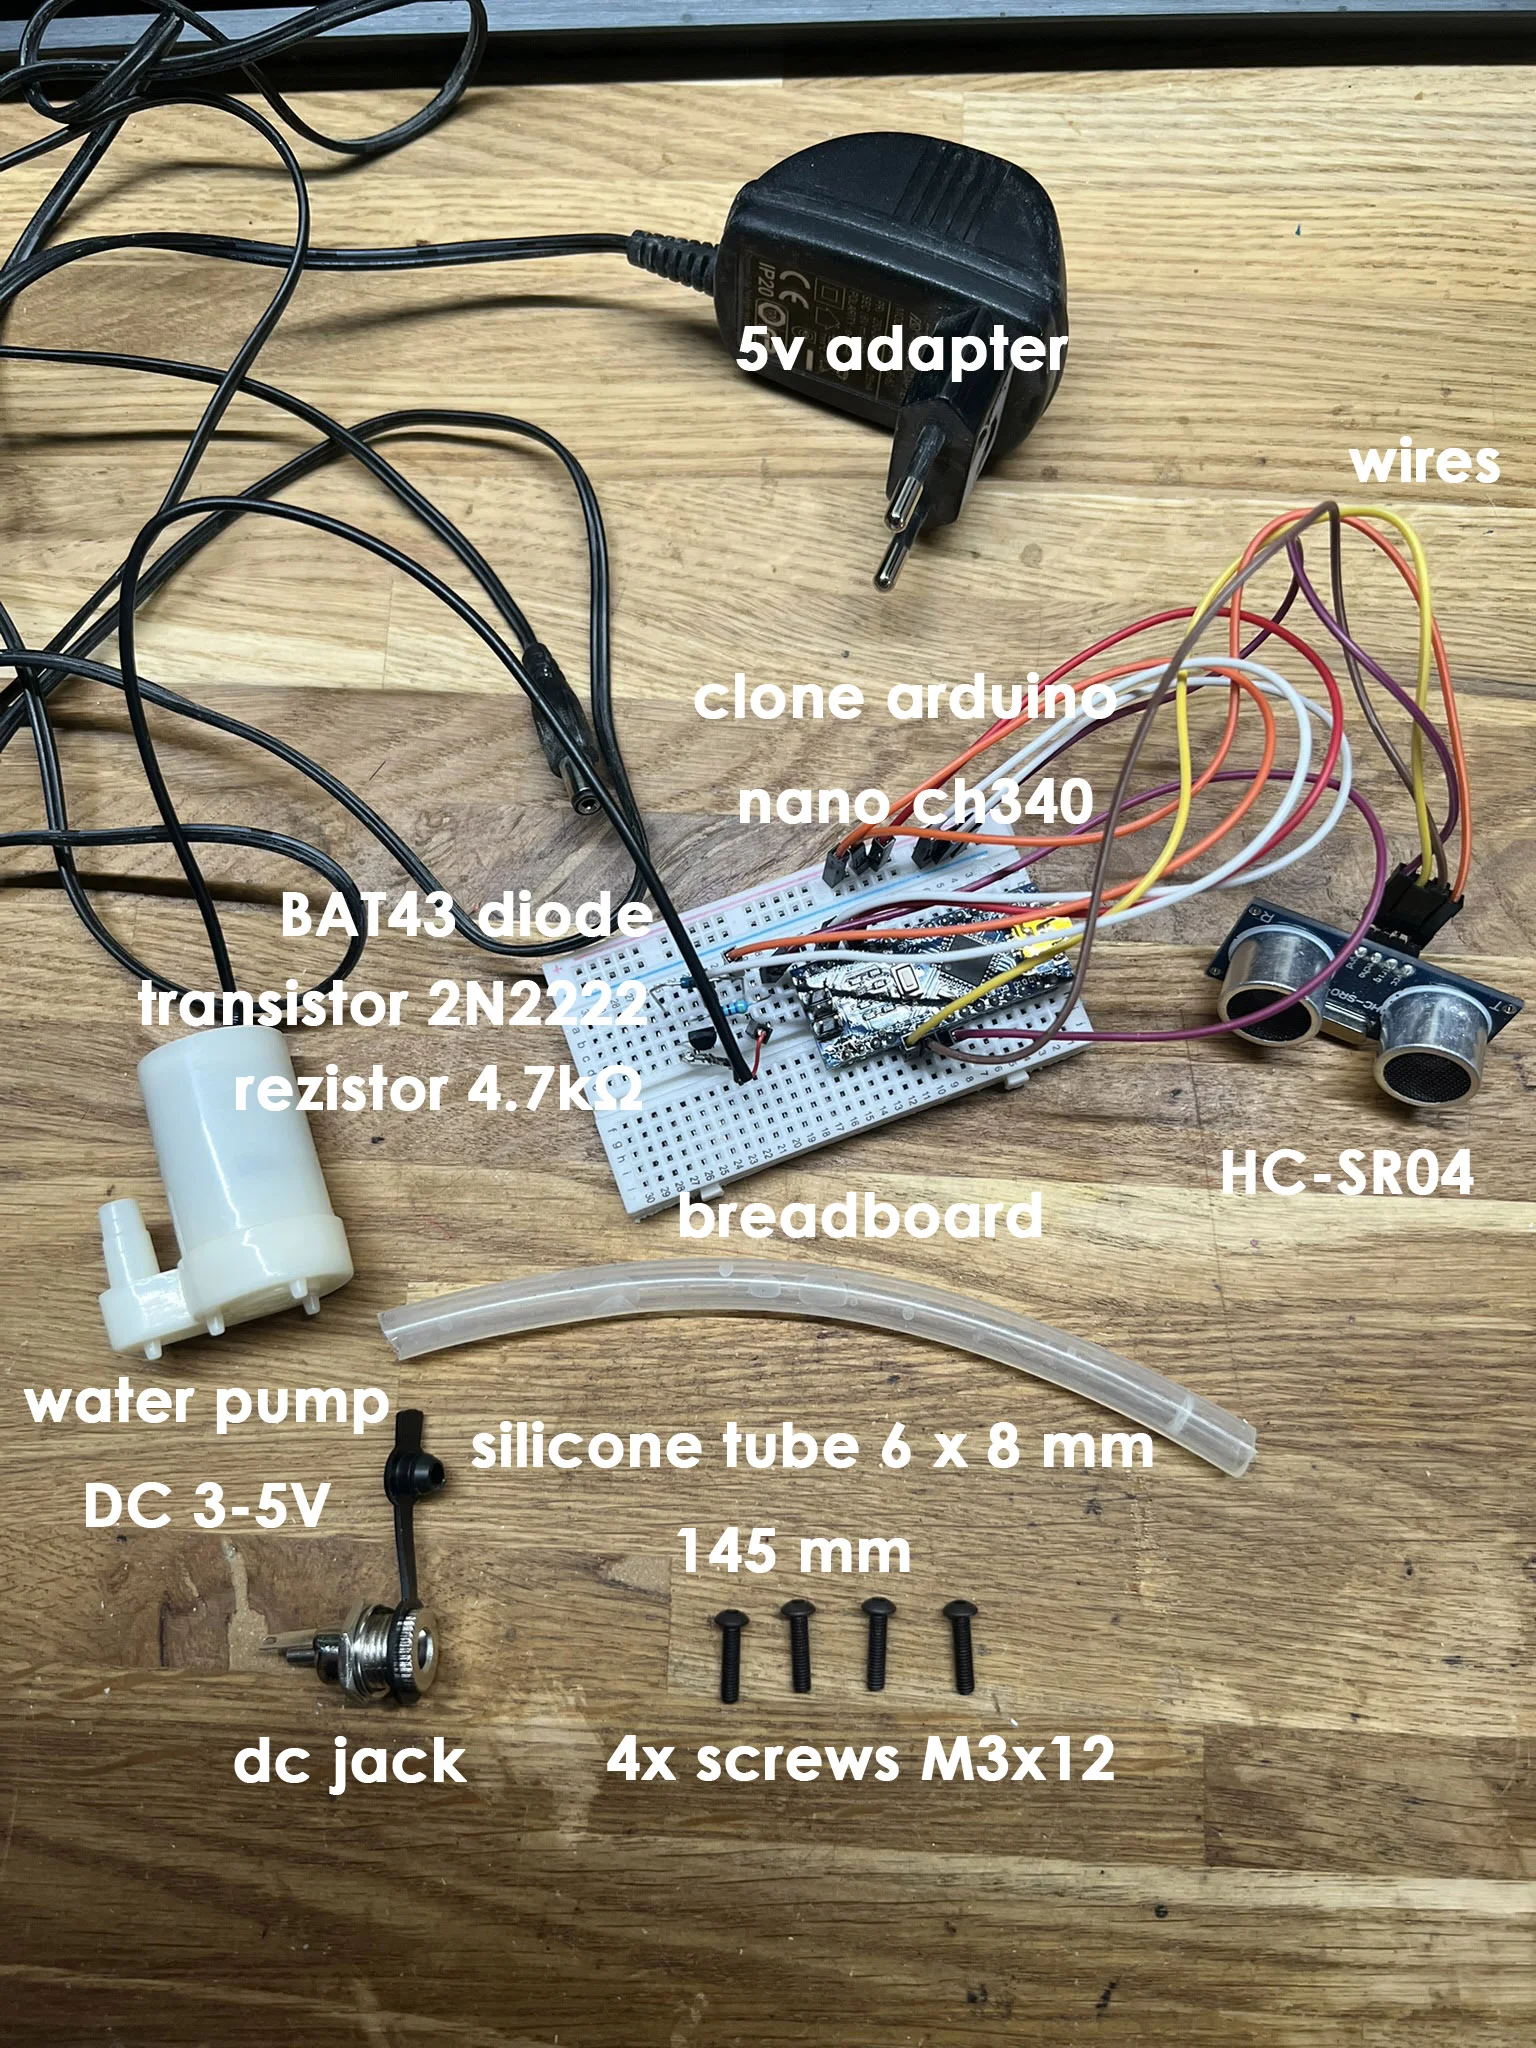
Bạn có thể sử dụng breadboard để kết nối các linh kiện, chỉ cần hàn khi nối dây vào DC jack
#define TRIG_PIN 3
#define ECHO_PIN 2
#define PUMP_PIN 4
void setup() {
pinMode(TRIG_PIN, OUTPUT);
pinMode(ECHO_PIN, INPUT);
pinMode(PUMP_PIN, OUTPUT);
digitalWrite(PUMP_PIN, LOW);
Serial.begin(9600);
}
long measureDistance() {
digitalWrite(TRIG_PIN, LOW);
delayMicroseconds(2);
digitalWrite(TRIG_PIN, HIGH);
delayMicroseconds(10);
digitalWrite(TRIG_PIN, LOW);
long duration = pulseIn(ECHO_PIN, HIGH);
long distance = duration * 0.034 / 2; // Đổi sang cm
return distance;
}
void loop() {
long distance = measureDistance();
Serial.print("Distance: ");
Serial.print(distance);
Serial.println(" cm");
if (distance < 25) { // Nếu có vật cản cách dưới 25 cm
digitalWrite(PUMP_PIN, HIGH); // Bật máy bơm
delay(15000); // 15 giây
digitalWrite(PUMP_PIN, LOW); // Tắt máy bơm
}
delay(5000); // Khoảng nghỉ ngắn giữa các lần đo
}
Tác giảbobmakesLượt thích2,5 NLượt tải17,5 N

 Tác giảquibeck_3353173Lượt thích1,5 NLượt tải11,5 N

 Tác giảm-collectableLượt thích0Lượt tải3,9 N

 Tác giảTommy3DLab_2023125Lượt thích636Lượt tải2,5 N

 Tác giảmoleculecrtr_1215658Lượt thích544Lượt tải2 N

 Tác giả178222178222_2484344Lượt thích449Lượt tải1,7 N

 Tác giảmakerxLượt thích0Lượt tải355

 Tác giảEldordLượt thích499Lượt tải1,4 N

 Tác giảowlartLượt thích107Lượt tải204

 Tác giảVaclav_ZahradkaLượt thích181Lượt tải1,2 N

 Tác giảshoheiyLượt thích0Lượt tải294

 Tác giảStuart800_1278696Lượt thích77Lượt tải233