



Bộ sưu tập 11 nhân vật mô hình Mecca Chameleon in 3D vui nhộn
 Tác giảZED4EverLượt thích313Lượt tải5,2 N
Dựng một phiên bản khác của mẫu này.
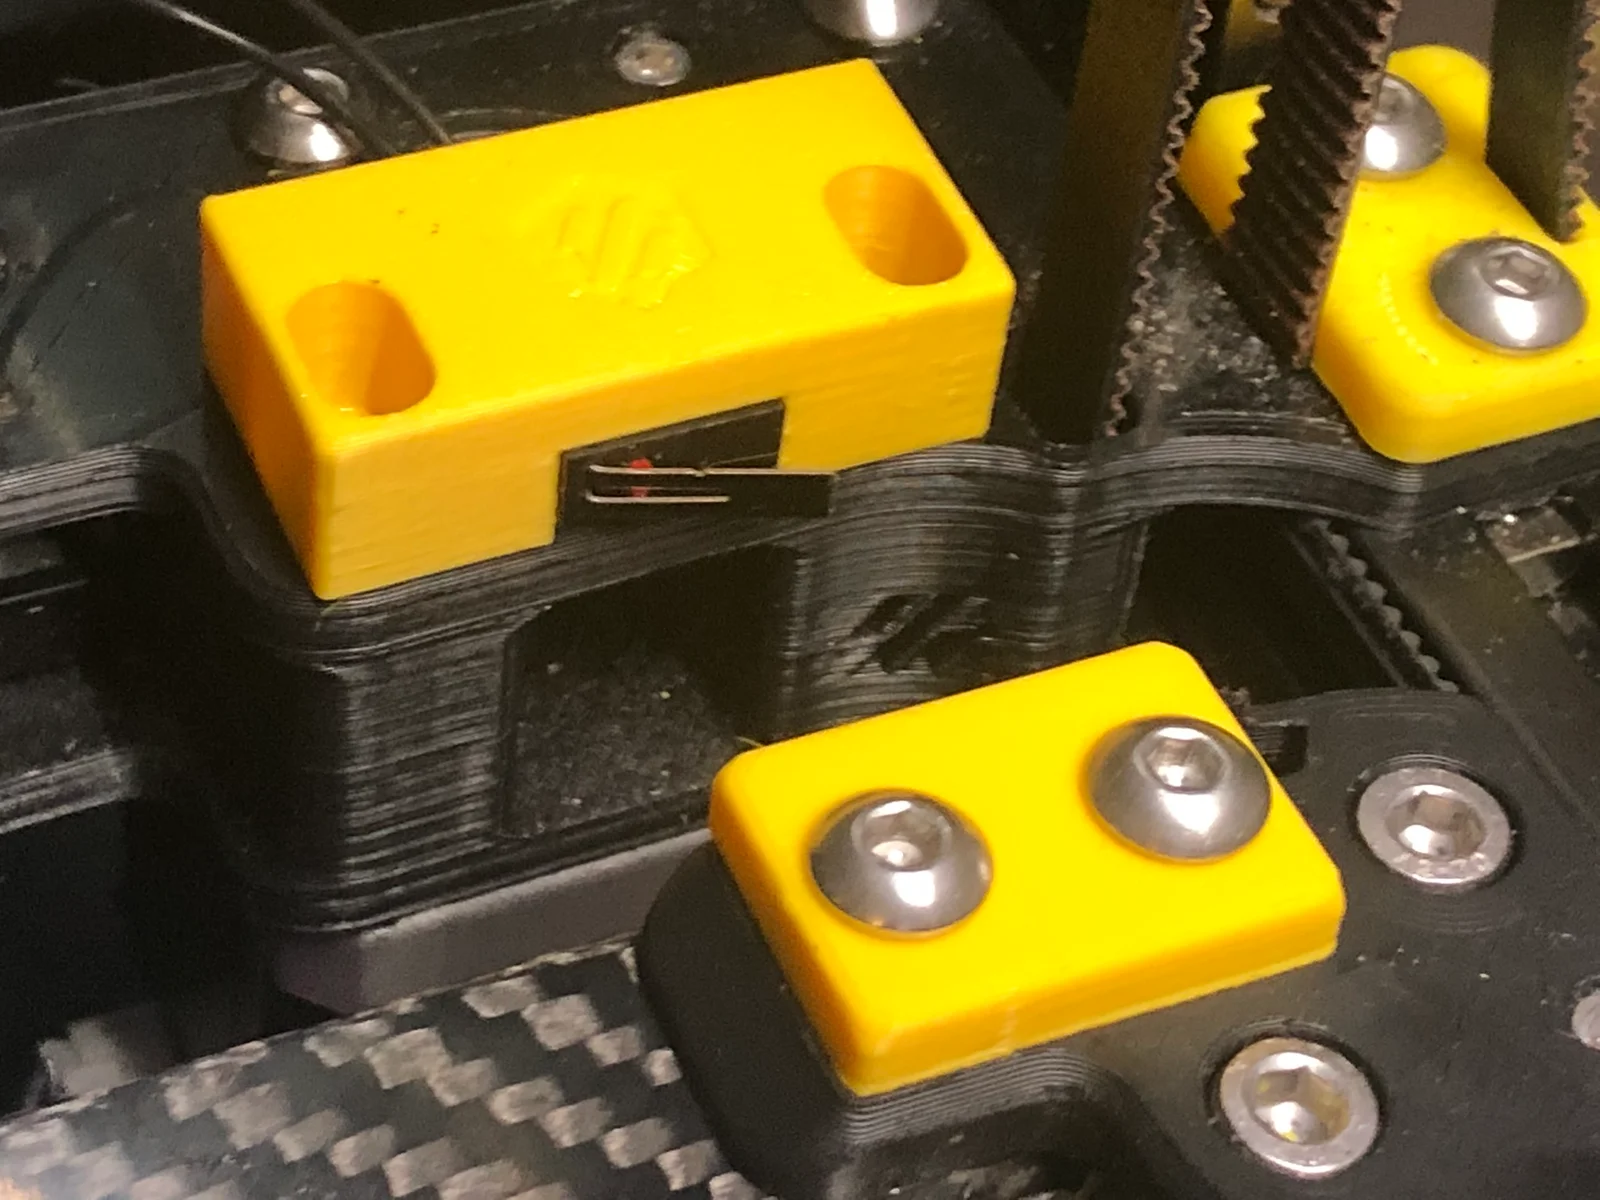
Tôi đã nâng cấp Voron V2.4 của mình với CAN-toolboard. Để thay thế hoàn toàn các dây cáp x và y, cần phải di chuyển các điểm dừng cuối X và Y. Đối với X, có một giá đỡ ở phía sau của xe đầu nối. Đối với Y, thông thường sẽ di chuyển điểm dừng cuối đến giá đỡ động cơ B (vị trí phía sau bên phải).
Có một số bản sửa lỗi di dời. Chúng yêu cầu phải xây dựng lại hoàn toàn giá đỡ động cơ B, hoặc chúng tốn không gian xây dựng ở Y.
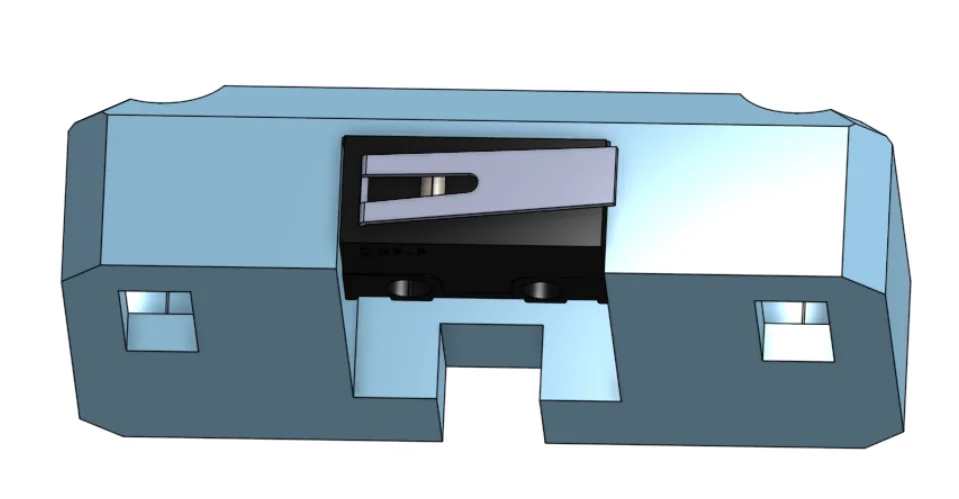
Bản sửa lỗi này được bắt vít vào bộ phận chứa động cơ thông thường. Bạn cần hai vít dài hơn M3x35 cho động cơ và 2 vít tự khai thác M2x10. Không có sửa đổi nào đối với các bộ phận hiện có.
Cập nhật ngày 25.12.23: Một số vít M2x10 có đầu dày hơn, vì vậy tôi đã thêm một phiên bản có thêm 1mm không gian.
BOM:
Công tắc vi mô, ví dụ: Omron D2F-5L ("L" là quan trọng, đó là kiểu chốt lò xo)
2x vít tự khai thác M2x10 để cố định công tắc vi mô
2x vít M3x35 để cố định giá đỡ điểm dừng cuối trên cổng kết nối
Hướng dẫn in:
Cài đặt Voron tiêu chuẩn, 3-4 lớp bao quanh, khoảng 25% vật liệu độn
Các bộ phận được định hướng ở vị trí in tốt nhất
Sử dụng ABS hoặc tốt hơn, đây là một chiếc Voron, chúng nóng lên :)
Lắp ráp:
Tác giảZED4EverLượt thích313Lượt tải5,2 N

 Tác giảBasementLABLượt thích888Lượt tải1,5 N