

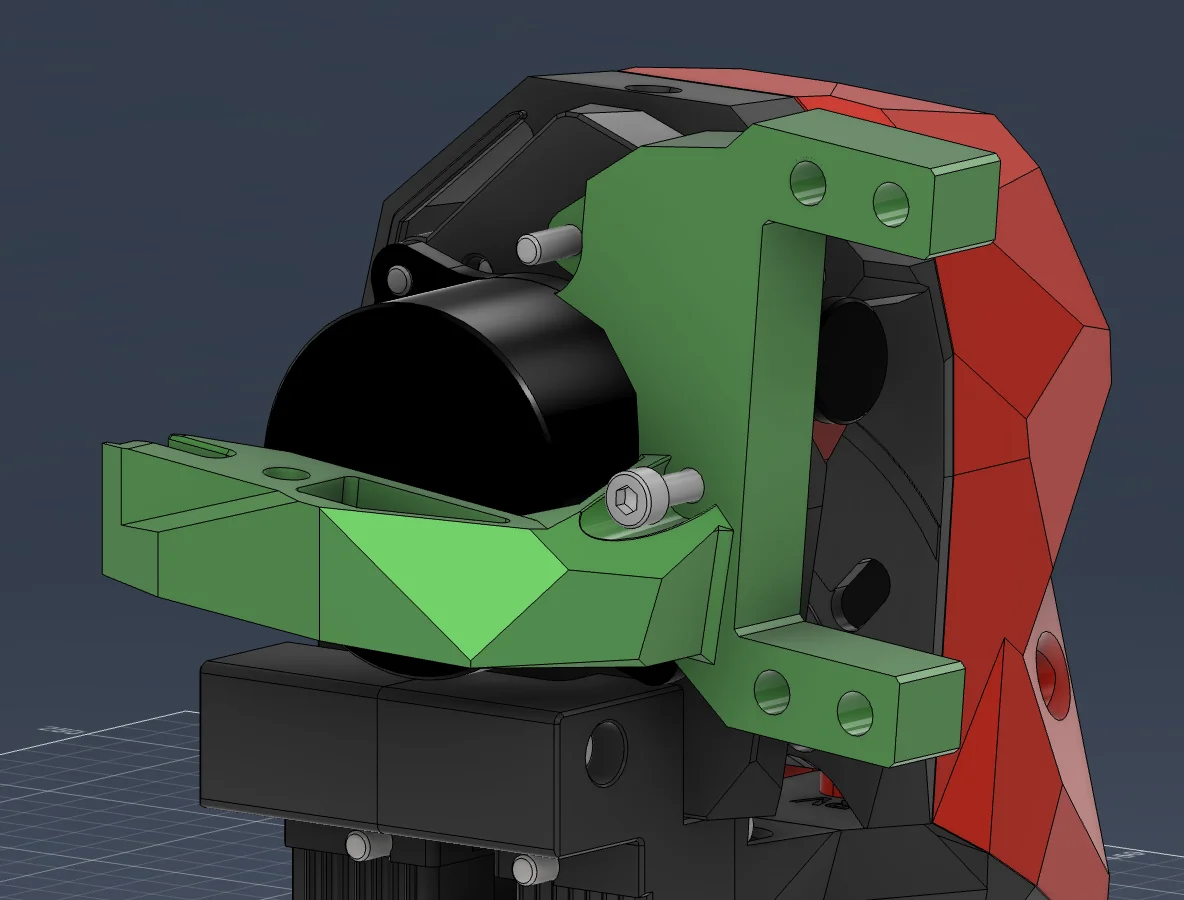

Kẹp giữ sợi Filament
 Tác giảtinx_1344834Lượt thích1,2 NLượt tải6 N
Dựng một phiên bản khác của mẫu này.
Bản này cho phép gắn một Servo lên Stealthburner kèm bộ filamatrix filament cutter để tự động thao tác cắt. Thiết kế bắt vào đúng các lỗ của cable bridge zin, và cable bridge đi kèm là loại dùng cho board EBB Stealthburner.
In nằm phẳng (mặt Servo úp xuống) và dùng supports cho phần cable bridge.
UPDATE:
Đã thêm một biến thể mới cứng cáp hơn nhiều, tận dụng thêm điểm giằng từ vị trí bắt cable door. Đồng thời cũng có thêm cable door mới có rãnh (notched).
Model mới chắc hơn đáng kể và gần như không còn bị flex nhiều như trước.
BOM bổ sung cho bản New, Stronger 3 Point Mount:
4x M3 Heatset Inserts
4x M3 Bolts
Để cấu hình Servo (MG996R):
[servo choppy]
pin: EBBCan:gpio22
maximum_servo_angle: 180
minimum_pulse_width: 0.0005
maximum_pulse_width: 0.002500
initial_angle: 0
KHÔNG được cấp nguồn từ toolboard! Mình dùng buck converter hạ 24v xuống 5.3v cho +/- rồi kéo thêm 1 dây signal từ GPIO22. Con servo ăn >3A nên sẽ làm cháy EBB (hỏi sao mình biết!)
Cho macro hành động cắt, thêm:
[gcode_macro CHOPPY_DO_CHOP]
description: Perform the choppy chop.
variable_choppy_servo_name: 'choppy'
variable_choppy_minimum_angle: 0 # The idle angle of the arm, when not in use, usually 0.
variable_choppy_cut_angle: 65 # The angle to turn the servo to perform the cut.
gcode:
SET_SERVO SERVO={choppy_servo_name} ANGLE={choppy_cut_angle}
G4 P750 #Sleep for .75 Seconds
SET_SERVO SERVO={choppy_servo_name} ANGLE={choppy_minimum_angle}
# G4 P750 #Sleep for .75 Seconds
# SET_SERVO SERVO={choppy_servo_name} ANGLE={choppy_cut_angle}
# G4 P750 #Sleep for .75 Seconds
# SET_SERVO SERVO={choppy_servo_name} ANGLE={choppy_minimum_angle}
Sau đó tuỳ cách bạn muốn dùng. Mình chọn cách sửa thẳng file /mmu/base/mmu_cut_tip.cfg và thay toàn bộ đoạn này:
_FILAMETRIX_GANTRY_SERVO_UP
_FILAMETRIX_MOVE_TO_CUTTER_PIN PIN_PARK_X_LOC={pin_park_x_loc} PIN_PARK_Y_LOC={pin_park_y_loc}
_FILAMETRIX_GANTRY_SERVO_DOWN
_FILAMETRIX_DO_CUT_MOTION PIN_PARK_X_LOC={pin_park_x_loc} RIP_LENGTH={rip_length}
_FILAMETRIX_GANTRY_SERVO_UP
Bằng macro của mình:
CHOPPY_DO_CHOP
Dĩ nhiên bạn cũng cần set các tham số trong /mmu/base/mmu_parameters.cfg như sau:
force_form_tip_standalone: 1
form_tip_macro: _MMU_CUT_TIP
Tác giảtinx_1344834Lượt thích1,2 NLượt tải6 N

 Tác giảreddLượt thích216Lượt tải2,2 N

 Tác giảJasonOlliff_519145Lượt thích241Lượt tải2 N

 Tác giảarhi_585078Lượt thích64Lượt tải537

 Tác giảHanzo3dLượt thích155Lượt tải411

 Tác giảGeek5DLượt thích147Lượt tải482

 Tác giảBrokentooth_designsLượt thích23Lượt tải402

 Tác giả3DSourcererLượt thích48Lượt tải374

 Tác giảWyomingWolf_261196Lượt thích52Lượt tải424

 Tác giảtopronix_2170418Lượt thích41Lượt tải292

 Tác giảBlackky98Lượt thích25Lượt tải205

 Tác giảAnthonyDouri_1604724Lượt thích24Lượt tải213