


Khuôn Vẽ Sơ Đồ Mạch Điện Tử (Kích Thước Thẻ ATM)
 Tác giảBoonby_1059917Lượt thích659Lượt tải1,2 N
Remix từ Bộ thao tác song song cầu (Spherical Parallel Manipulator) – Không cần hardware Tác giả PhilQc_714260
Dựng một phiên bản khác của mẫu này.
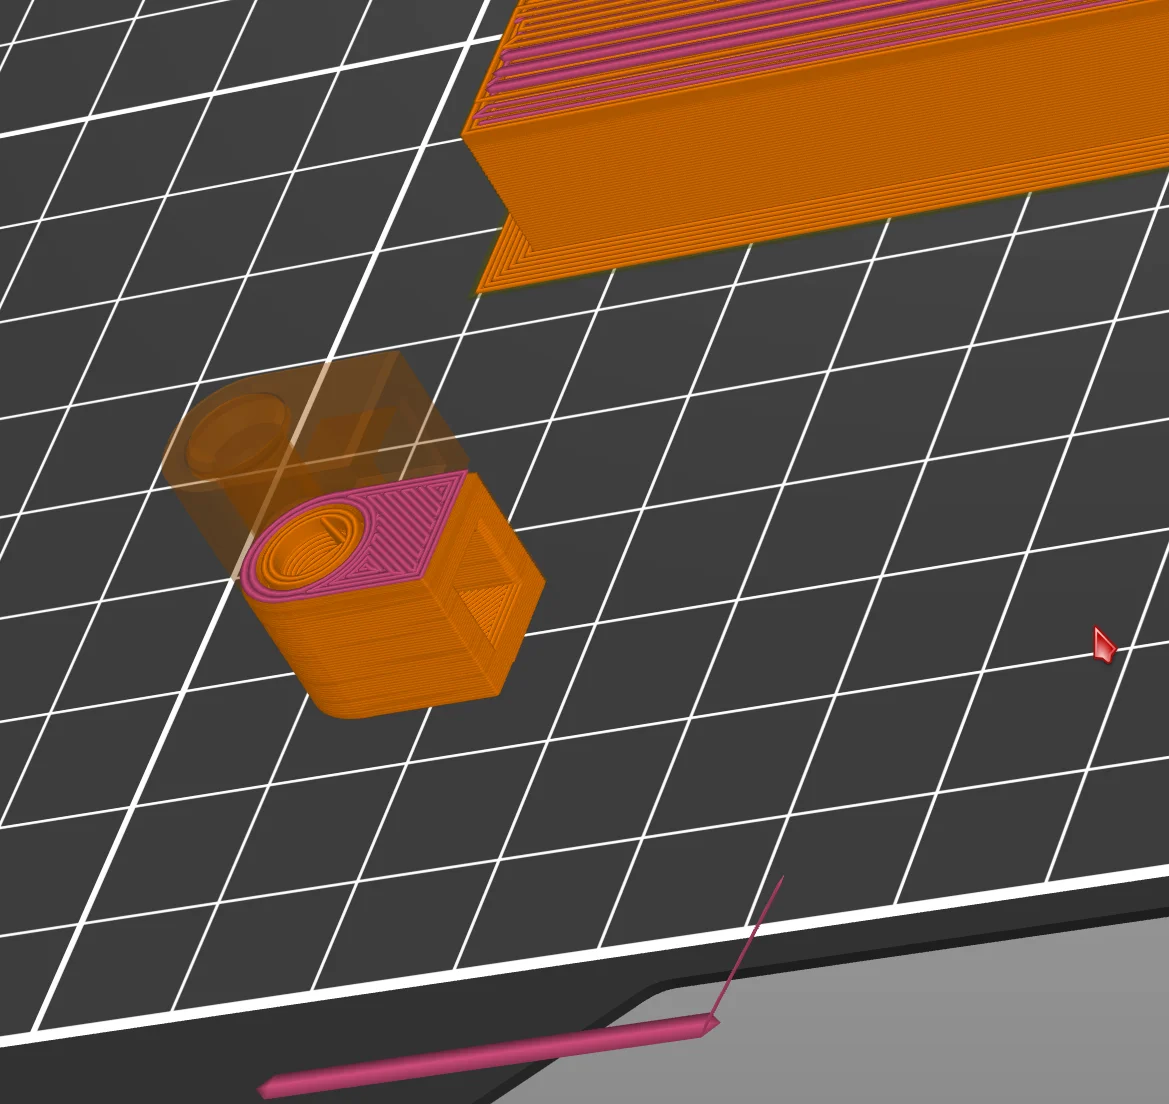
Cơ cấu này là một thiết kế kỹ thuật độc đáo, cho phép tạo ra chuyển động đa chiều linh hoạt thông qua các khớp nối đặc biệt được tích hợp sẵn lớp PETG trong quá trình in 3D. Đây là giải pháp sáng tạo dành cho những ai đam mê cơ khí và muốn khám phá khả năng in nhiều loại vật liệu trong cùng một sản phẩm. Bằng cách kết hợp độ cứng cáp của PLA với độ bền dẻo dai của PETG, khớp nối này hoạt động mượt mà hơn hẳn so với các loại khớp in bằng vật liệu nhựa đơn lẻ, giúp giảm thiểu ma sát và tránh tình trạng nứt gãy trong quá trình vận hành liên tục.
Việc in 3D một cơ cấu đòi hỏi độ chính xác cao như thế này yêu cầu máy in của bạn phải hỗ trợ in đa vật liệu (Multi-material) hoặc có khả năng tạm dừng in để thay đổi filament. Lớp PETG được chèn vào ngay tại vị trí khớp xoay đóng vai trò như một bộ phận đệm giảm chấn, giúp tăng tuổi thọ cho toàn bộ cấu trúc. Bạn có thể sử dụng mô hình này để ứng dụng trong các cánh tay robot nhỏ, các mô hình mô phỏng chuyển động hoặc đơn giản là để làm món đồ chơi công nghệ độc đáo trưng bày trên bàn làm việc.
Các đặc điểm kỹ thuật và lưu ý khi thực hiện:
Đây là một mẫu in 3D thú vị thách thức kỹ năng thiết lập máy in của bạn, mang lại kết quả là một bộ phận cơ khí cực kỳ hữu ích và bền bỉ.
Tác giảBoonby_1059917Lượt thích659Lượt tải1,2 N

 Tác giảFabianVeileLượt thích414Lượt tải1,5 N


 Tác giảnleinadLượt thích56Lượt tải180

 Tác giảTheWallArtGuyLượt thích36Lượt tải107

 Tác giảgillisLượt thích121Lượt tải2,1 N

 Tác giảMarciLượt thích87Lượt tải292

 Tác giảstrifu_4061046Lượt thích151Lượt tải1,3 N

 Tác giảThanhtacles_252886Lượt thích27Lượt tải42

 Tác giảzoltanfLượt thích73Lượt tải269

 Tác giảleizerdesign_249154Lượt thích62Lượt tải799

 Tác giảHonzalLượt thích246Lượt tải175